第八章 · 多媒体应用的技术 — 考点分组解析(样稿)
44 题按考点归类,同考点题目聚在一起:每题为 题干 + 答案 + 解析 + 易错提示 + 关联题 + 讲义原页对照
44题目数
12个考点
易错提示 44 条
逐题讲义对照
信息可视化模型题 1–4 · 4 题
11分信息可视化模型讲义第5页
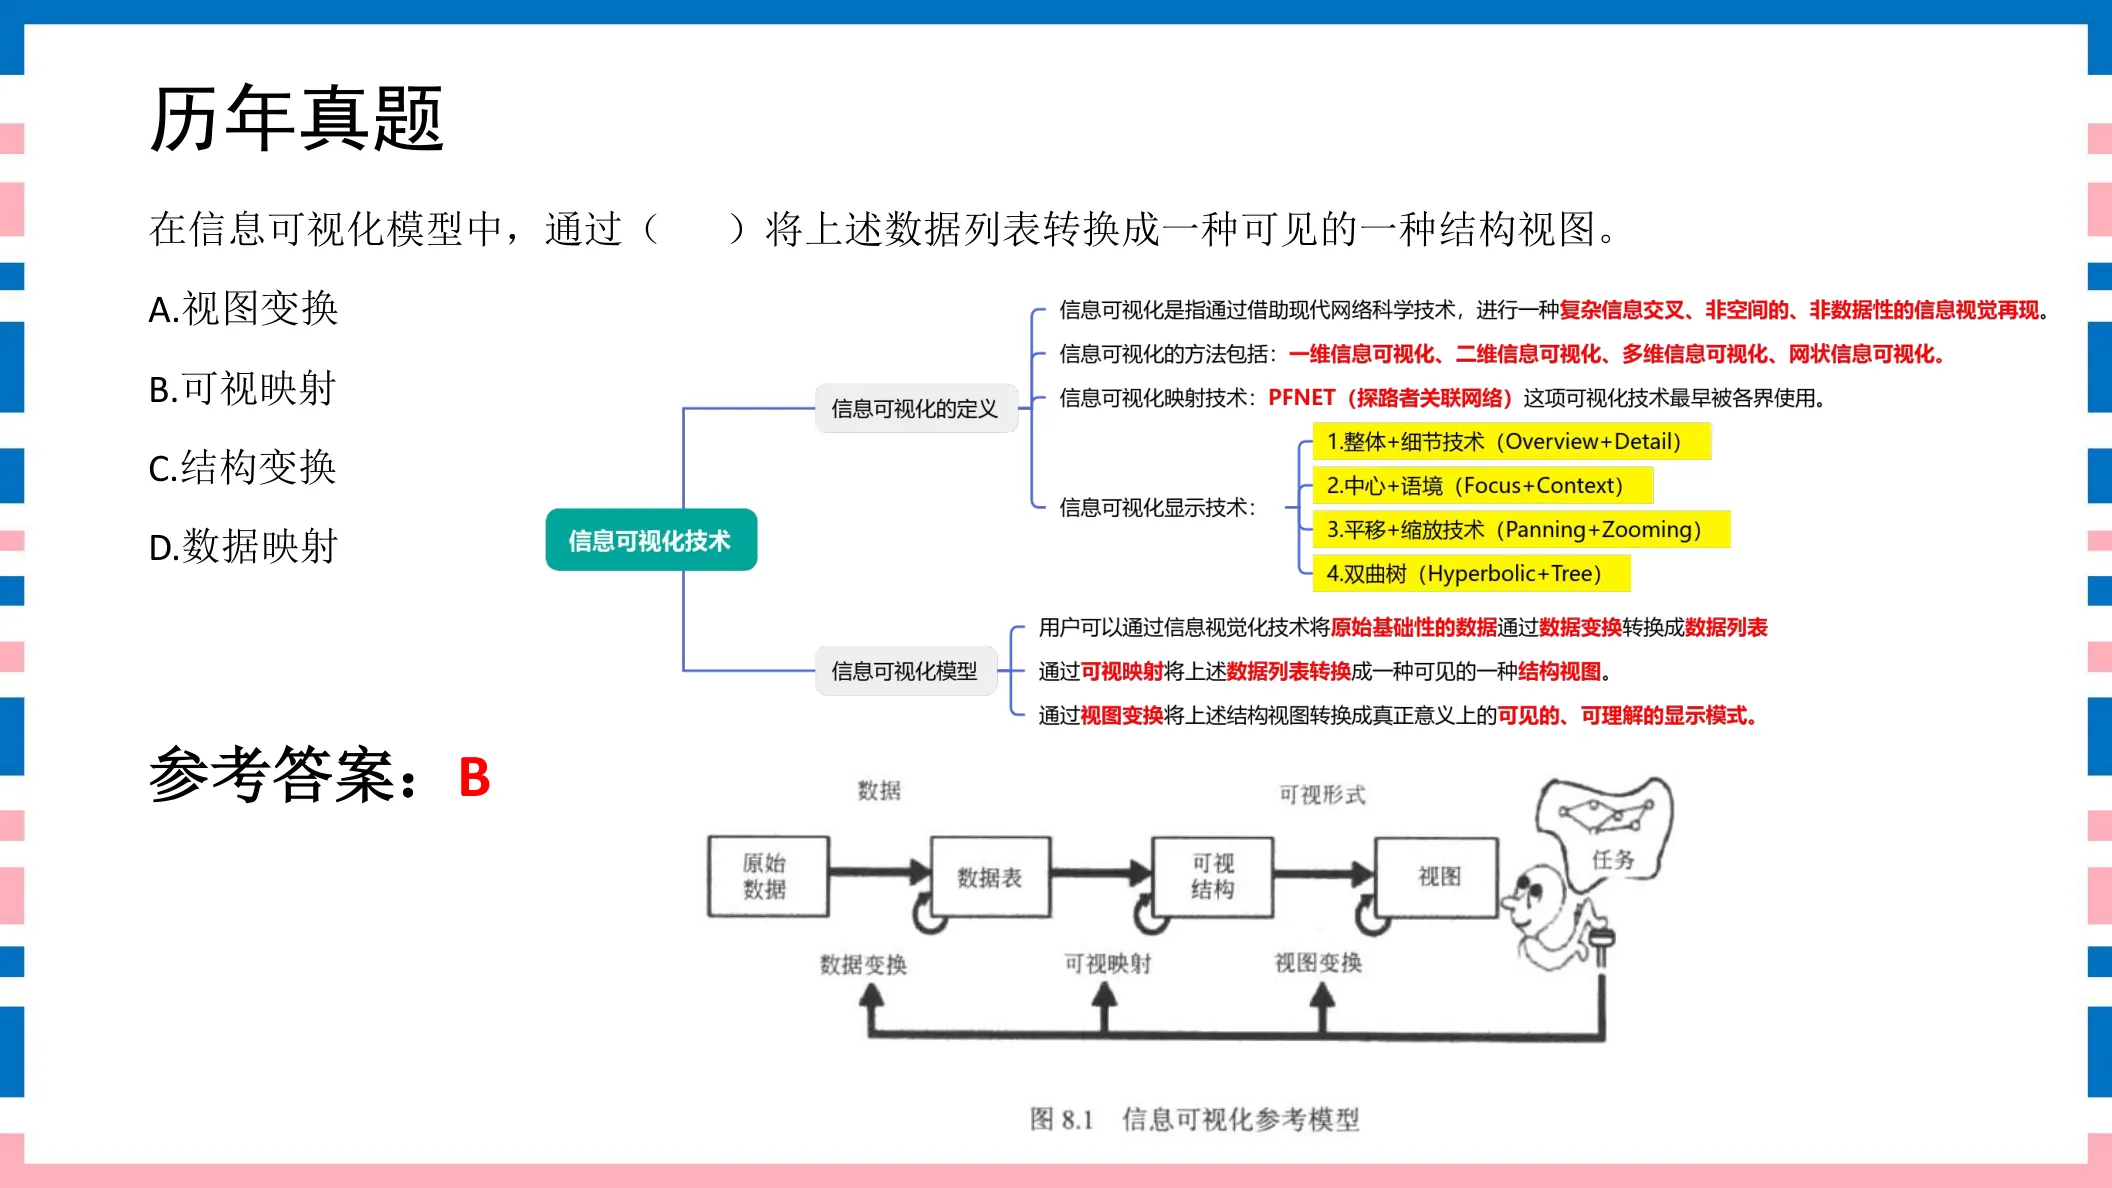
在信息可视化模型中,通过( )将上述数据列表转换成一种可见的一种结构视图。A. 视图变换B. 可视映射C. 结构变换D. 数据映射
参考答案:B
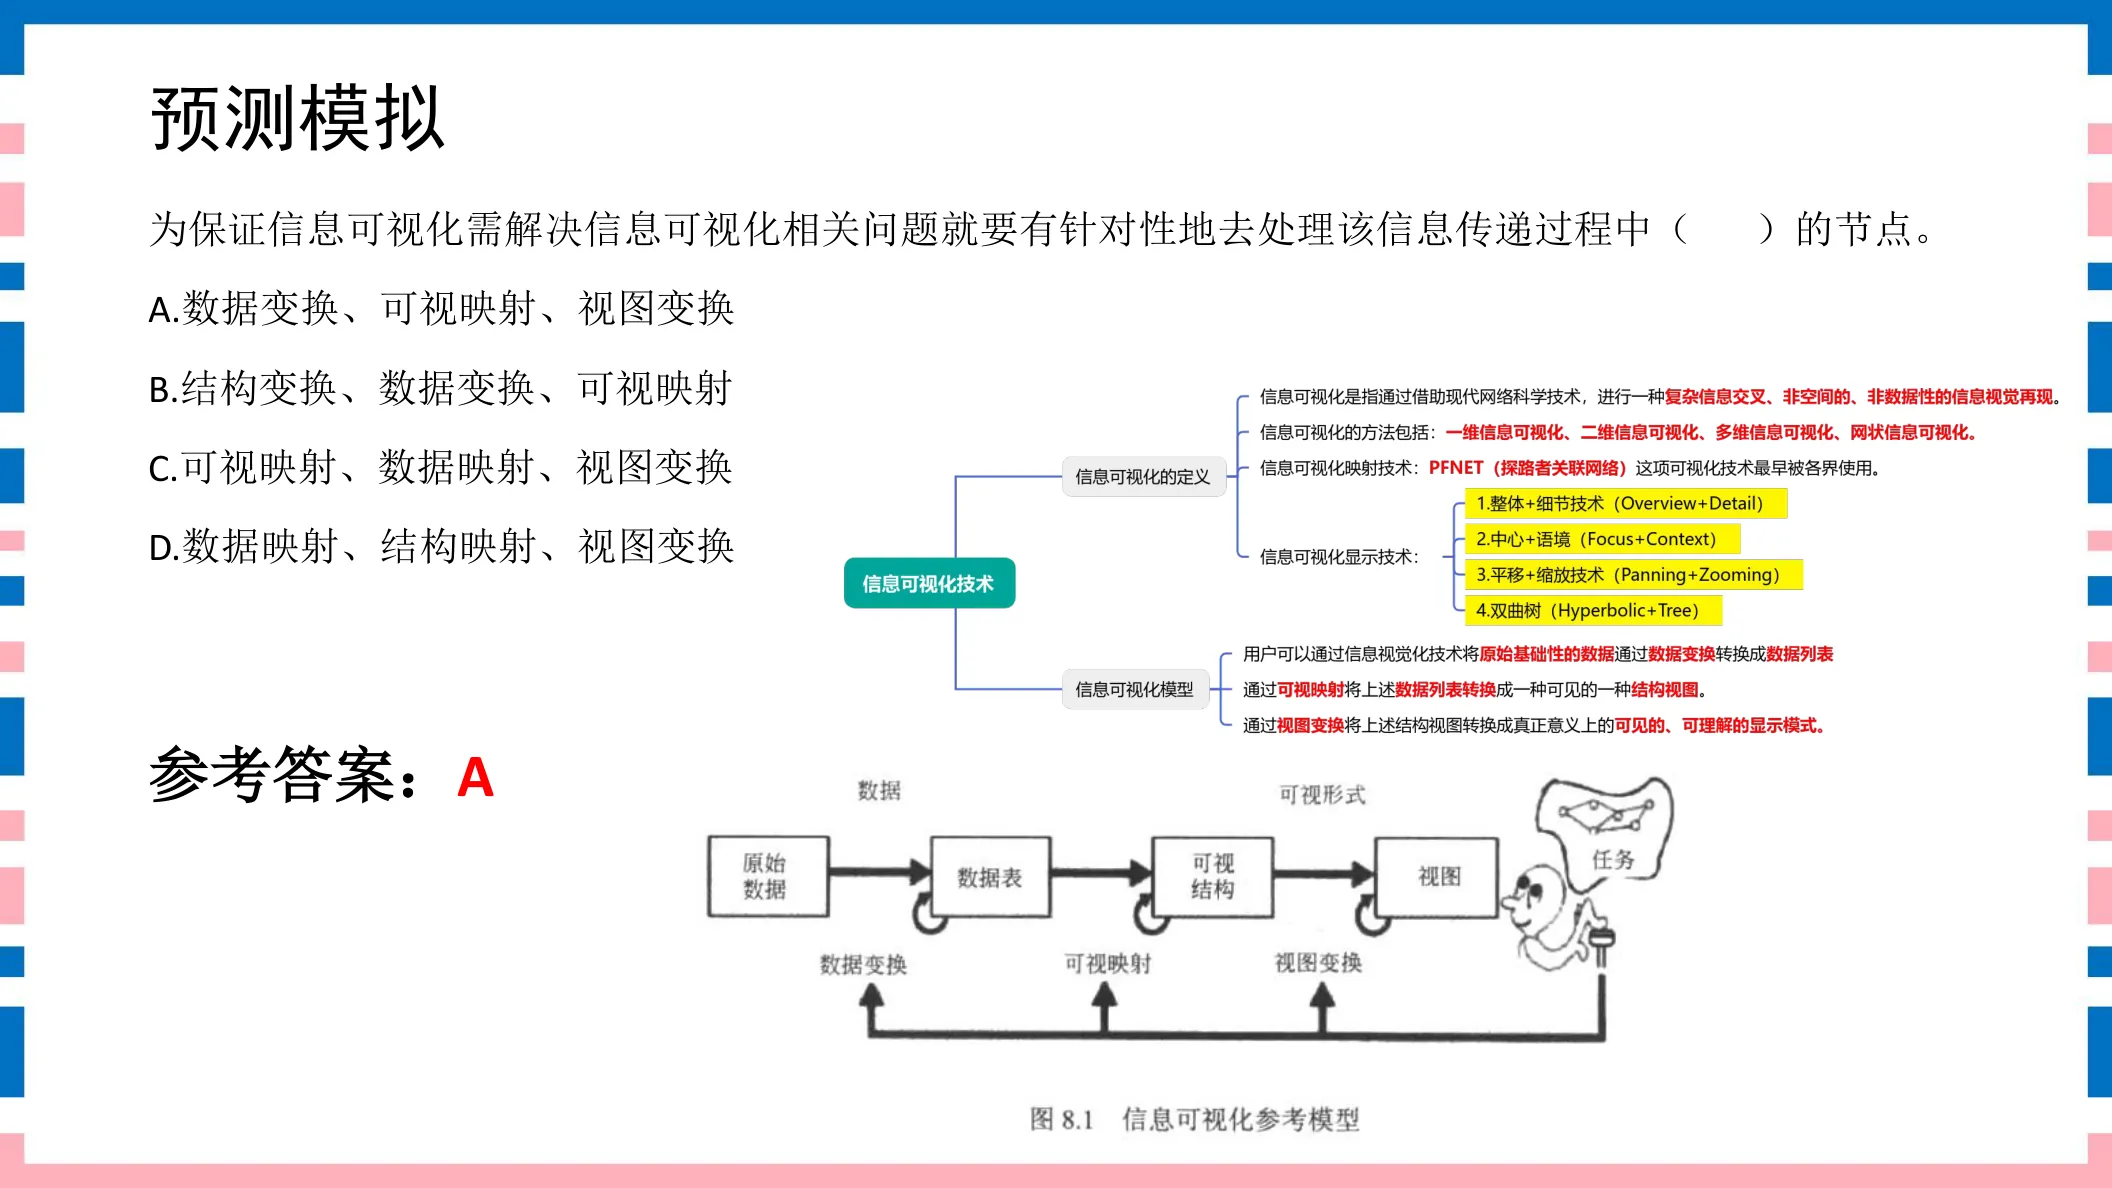
◆ 考点:信息可视化模型三步:数据变换(原始数据→数据列表)→可视映射(数据列表→可视/结构视图)→视图变换(结构视图→可见显示模式)(讲义P5)。
◆ 判定:“数据列表→结构视图”这一步正是可视映射 → B。视图变换负责最后一步,结构变换/数据映射不在三步链路内。
⚠ 易错提示:三步顺序=数据变换→可视映射→视图变换。“列表→结构图”是可视映射,别和最后一步的“视图变换”混。
讲义原页对照 第5页 · 信息可视化模型
点击图片可弹层放大查看讲义原页
21分信息可视化模型讲义第6页
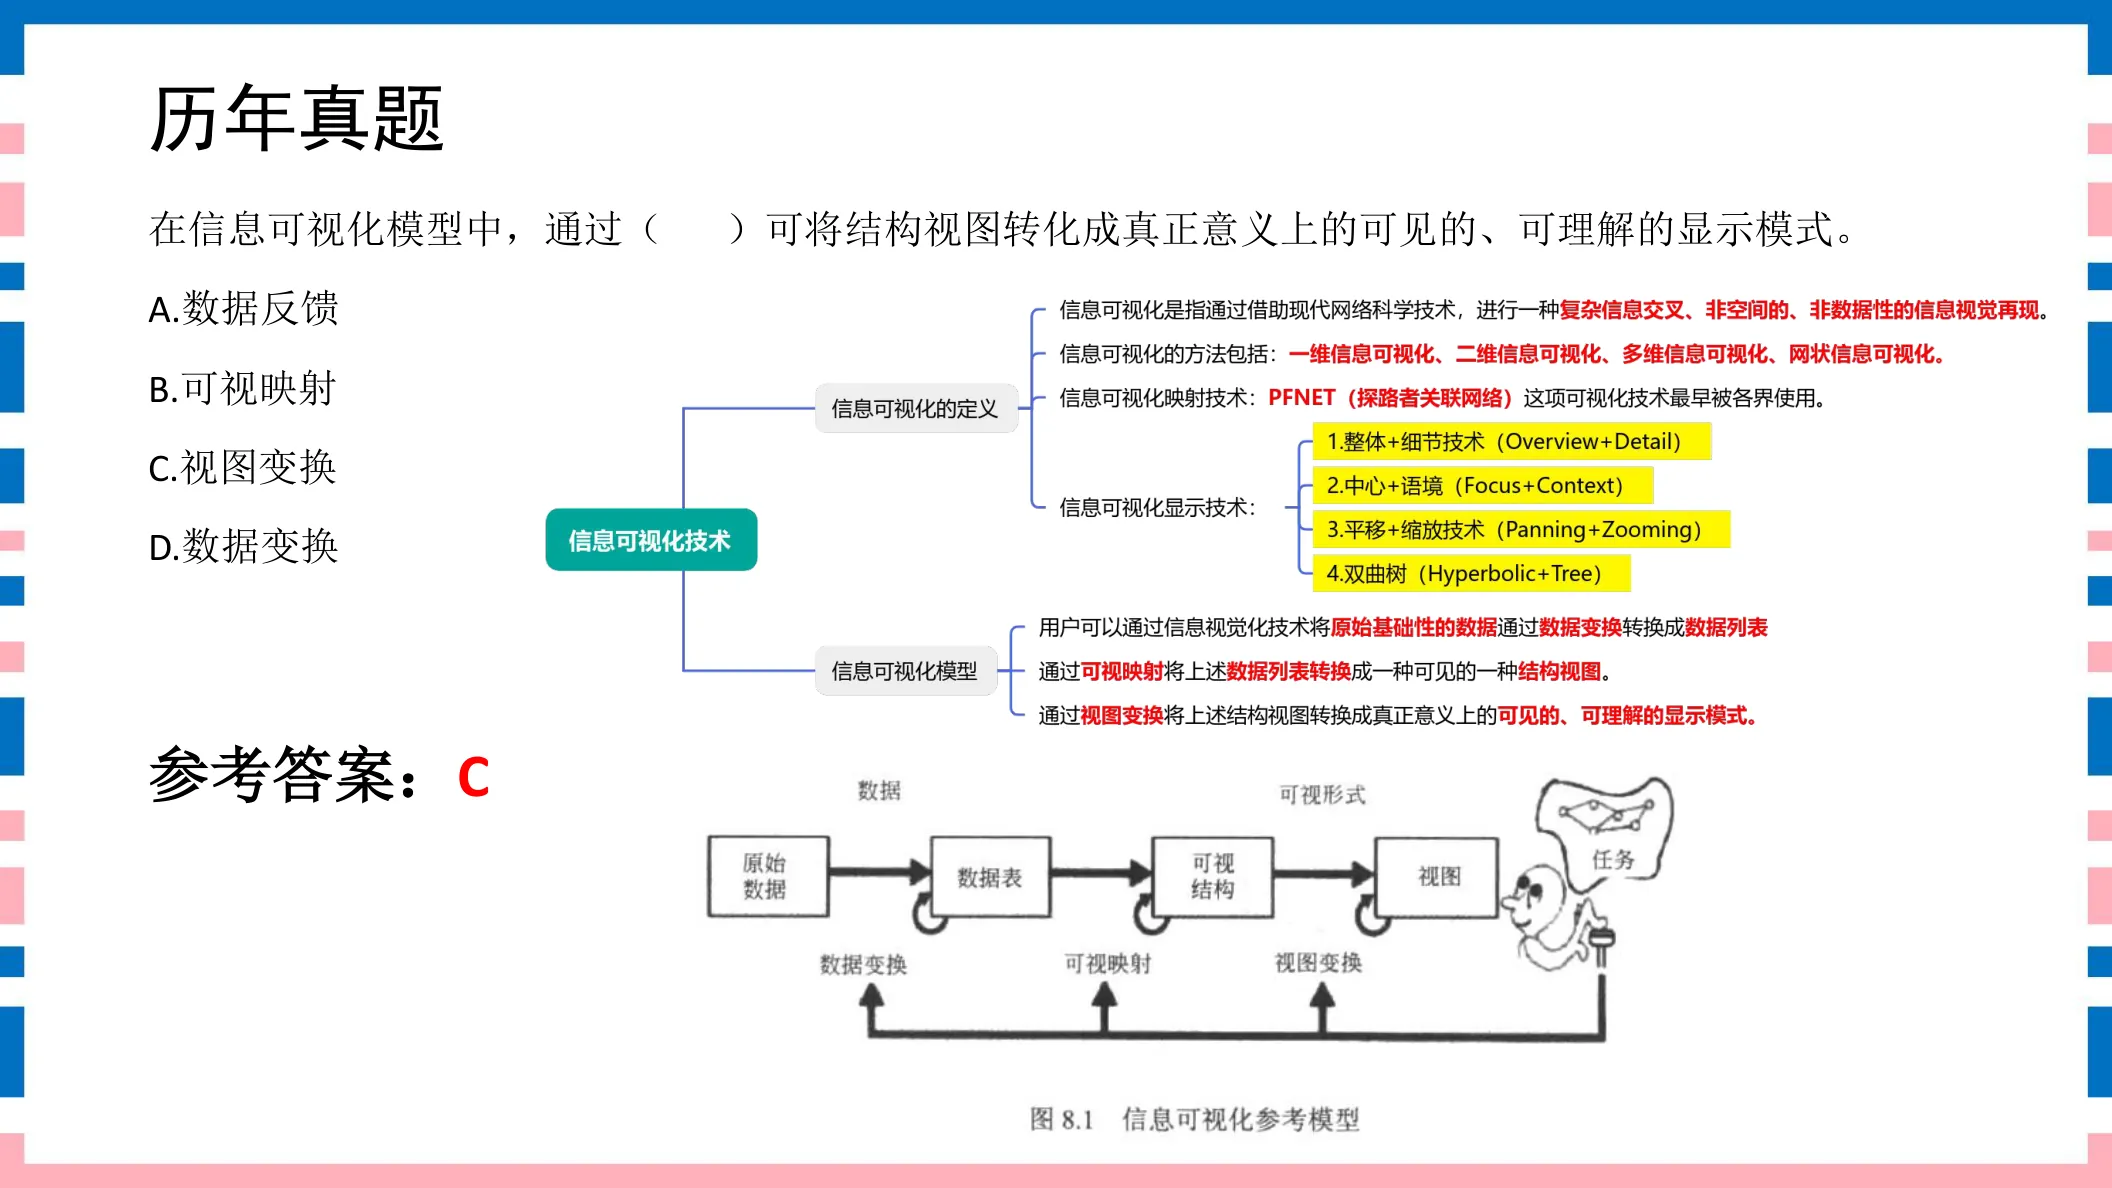
在信息可视化模型中,通过( )可将结构视图转化成真正意义上的可见的、可理解的显示模式。A. 数据反馈B. 可视映射C. 视图变换D. 数据变换
参考答案:C
◆ 考点:可视映射把数据列表变成结构视图后,由视图变换把结构视图转成真正可见、可理解的显示模式(讲义P6)。
◆ 判定:“结构视图→可见显示模式”是最后一步=视图变换 → C。
⚠ 易错提示:反向记:可视映射=中间(列表→结构图),视图变换=最后(结构图→画面)。两词只差一字,考的就是顺序。
讲义原页对照 第6页 · 信息可视化模型
点击图片可弹层放大查看讲义原页
31分信息可视化模型讲义第7页
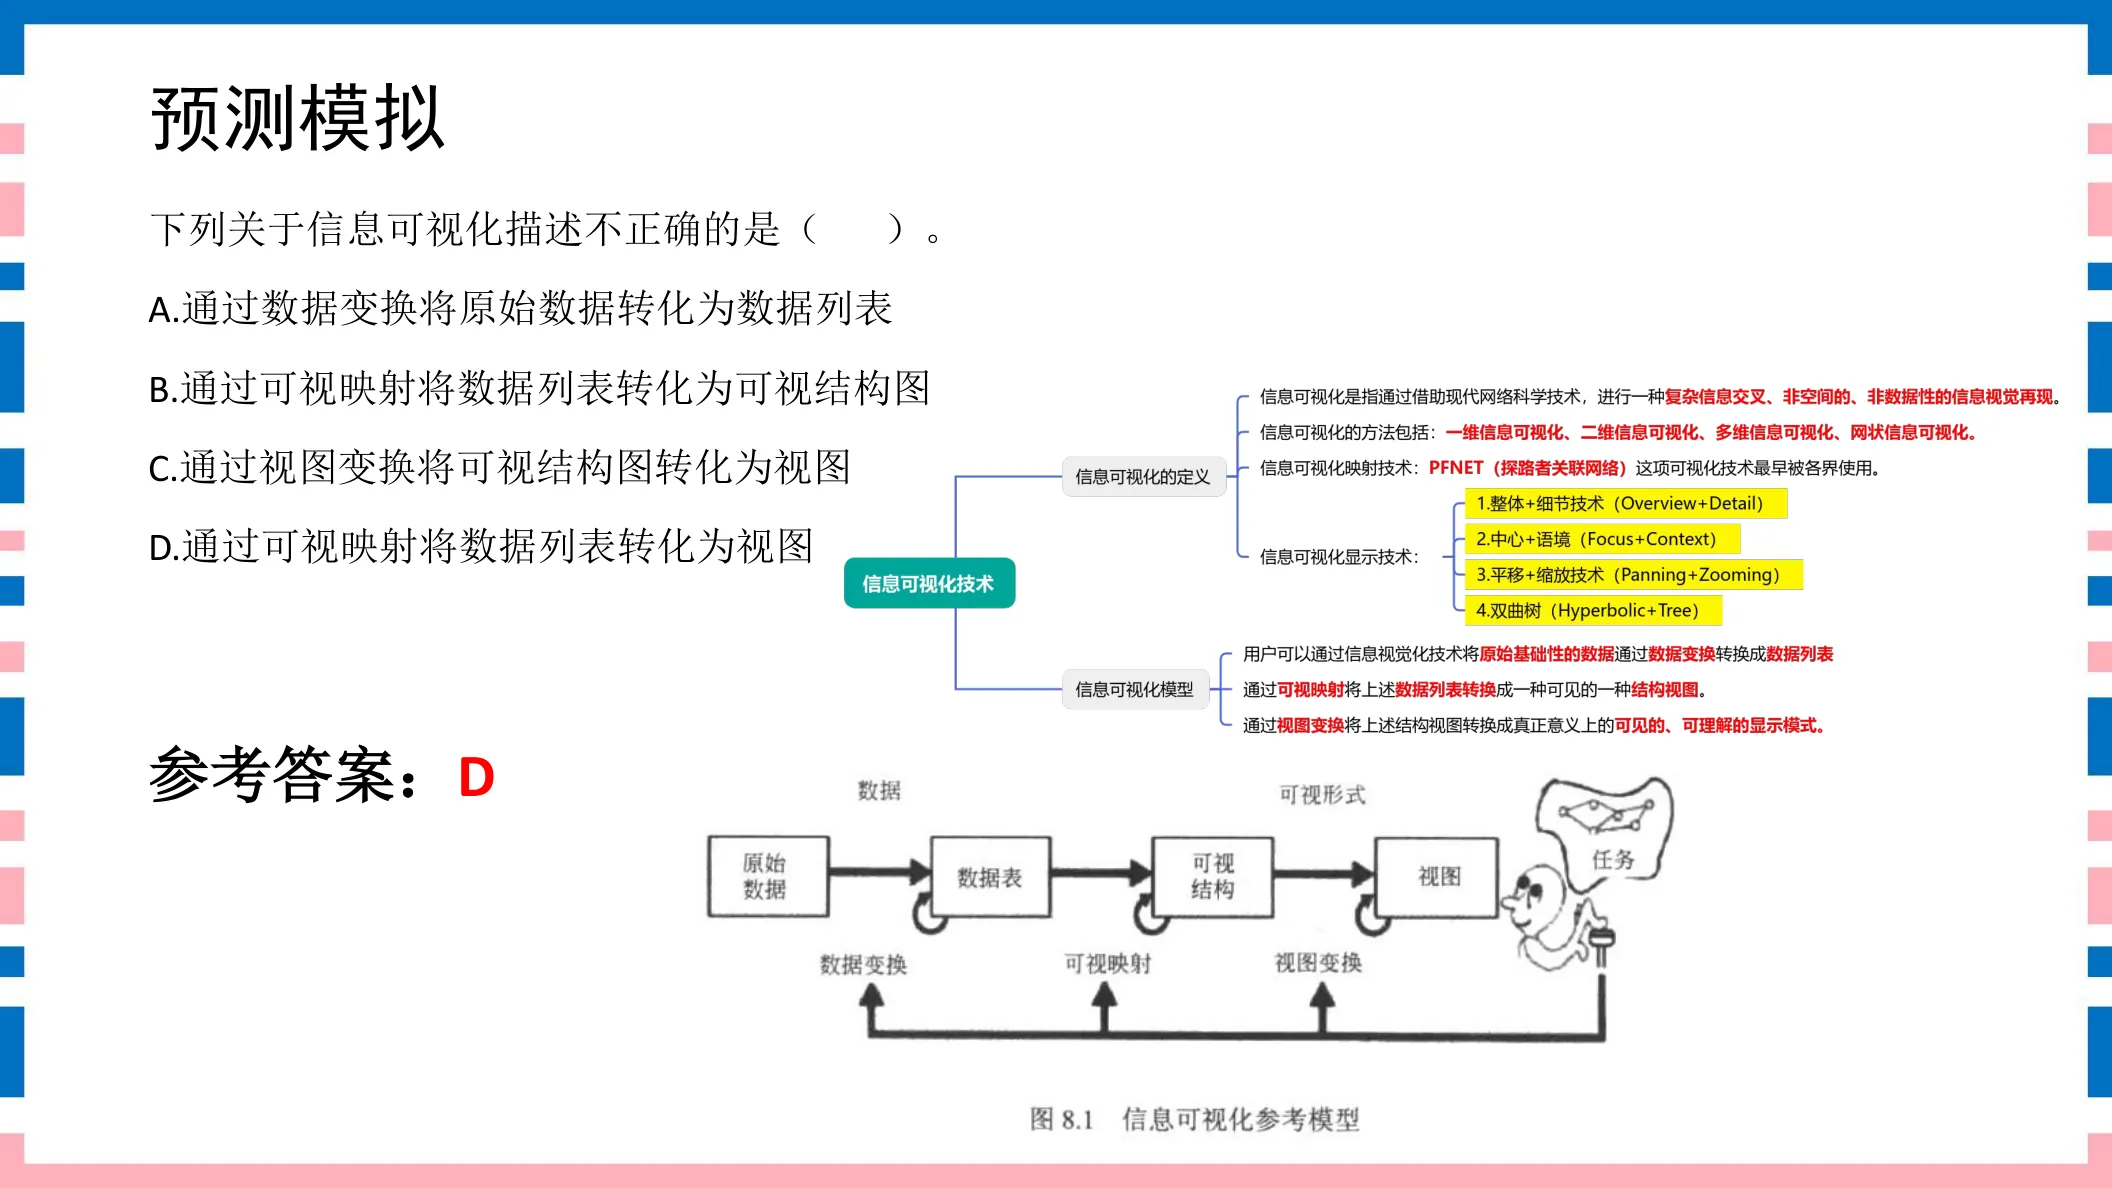
下列关于信息可视化描述不正确的是( )。A. 通过数据变换将原始数据转化为数据列表B. 通过可视映射将数据列表转化为可视结构图C. 通过视图变换将可视结构图转化为视图D. 通过可视映射将数据列表转化为视图
参考答案:D
◆ 考点:正确链路:数据变换(原始数据→数据列表)、可视映射(数据列表→可视结构图)、视图变换(可视结构图→视图)(讲义P7)。
◆ 判定:D说“可视映射把数据列表直接转成视图”,跳过了结构图这一层,把可视映射与视图变换混为一谈 → D描述错误。
⚠ 易错提示:题干要选“不正确”的一项。D的错误在于:可视映射只到结构图,“→视图”是视图变换的活。
讲义原页对照 第7页 · 信息可视化模型
点击图片可弹层放大查看讲义原页
41分信息可视化模型讲义第8页
为保证信息可视化需解决信息可视化相关问题就要有针对性地去处理该信息传递过程中( )的节点。A. 数据变换、可视映射、视图变换B. 结构变换、数据变换、可视映射C. 可视映射、数据映射、视图变换D. 数据映射、结构映射、视图变换
参考答案:A
◆ 考点:要解决信息可视化问题,就要针对性处理信息传递过程中数据变换、可视映射、视图变换这三个节点(讲义P8)。
◆ 判定:三节点即可视化模型的三步 → A。B/C/D混入了并不存在的“结构变换/数据映射/结构映射”。
⚠ 易错提示:三个节点=数据变换+可视映射+视图变换;带“映射/结构映射”的选项都是干扰。
讲义原页对照 第8页 · 信息可视化模型
点击图片可弹层放大查看讲义原页
信息可视化方法题 5–6 · 2 题
51分信息可视化方法讲义第9页
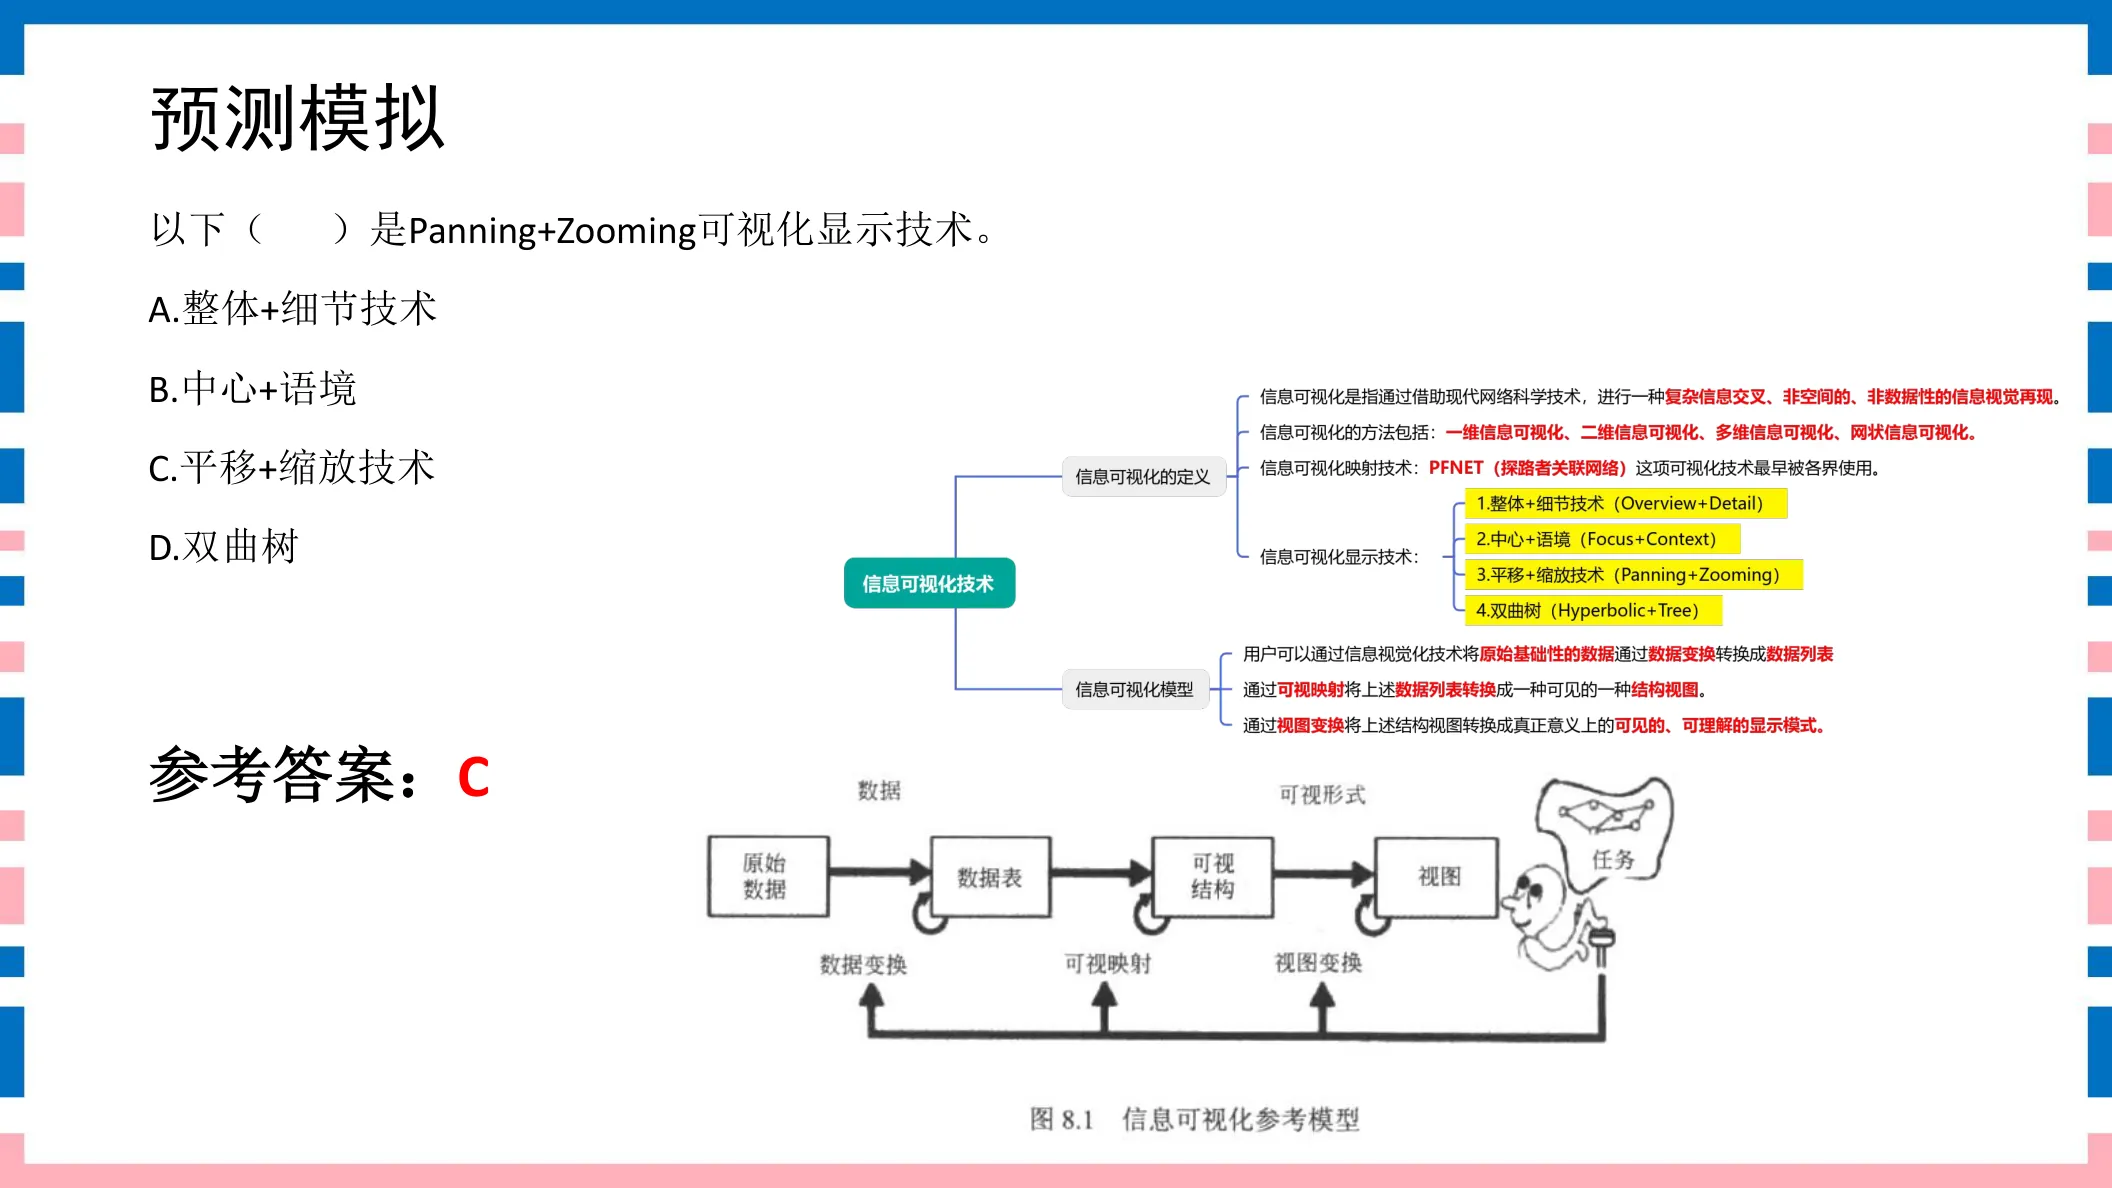
以下( )是Panning+Zooming可视化显示技术。A. 整体+细节技术B. 中心+语境C. 平移+缩放技术D. 双曲树
参考答案:C
◆ 考点:Panning+Zooming 直译即平移+缩放技术,是一种信息可视化显示技术(讲义P9)。
◆ 判定:Panning=平移、Zooming=缩放 → C。整体+细节、中心+语境、双曲树都是别的交互技术。
⚠ 易错提示:英文对译:Panning=平移,Zooming=缩放。见英文术语直接翻成中文即得分。
🔗 关联题:第6题(同考点,建议对比记忆)
讲义原页对照 第9页 · 信息可视化方法
点击图片可弹层放大查看讲义原页
61分信息可视化方法讲义第10页
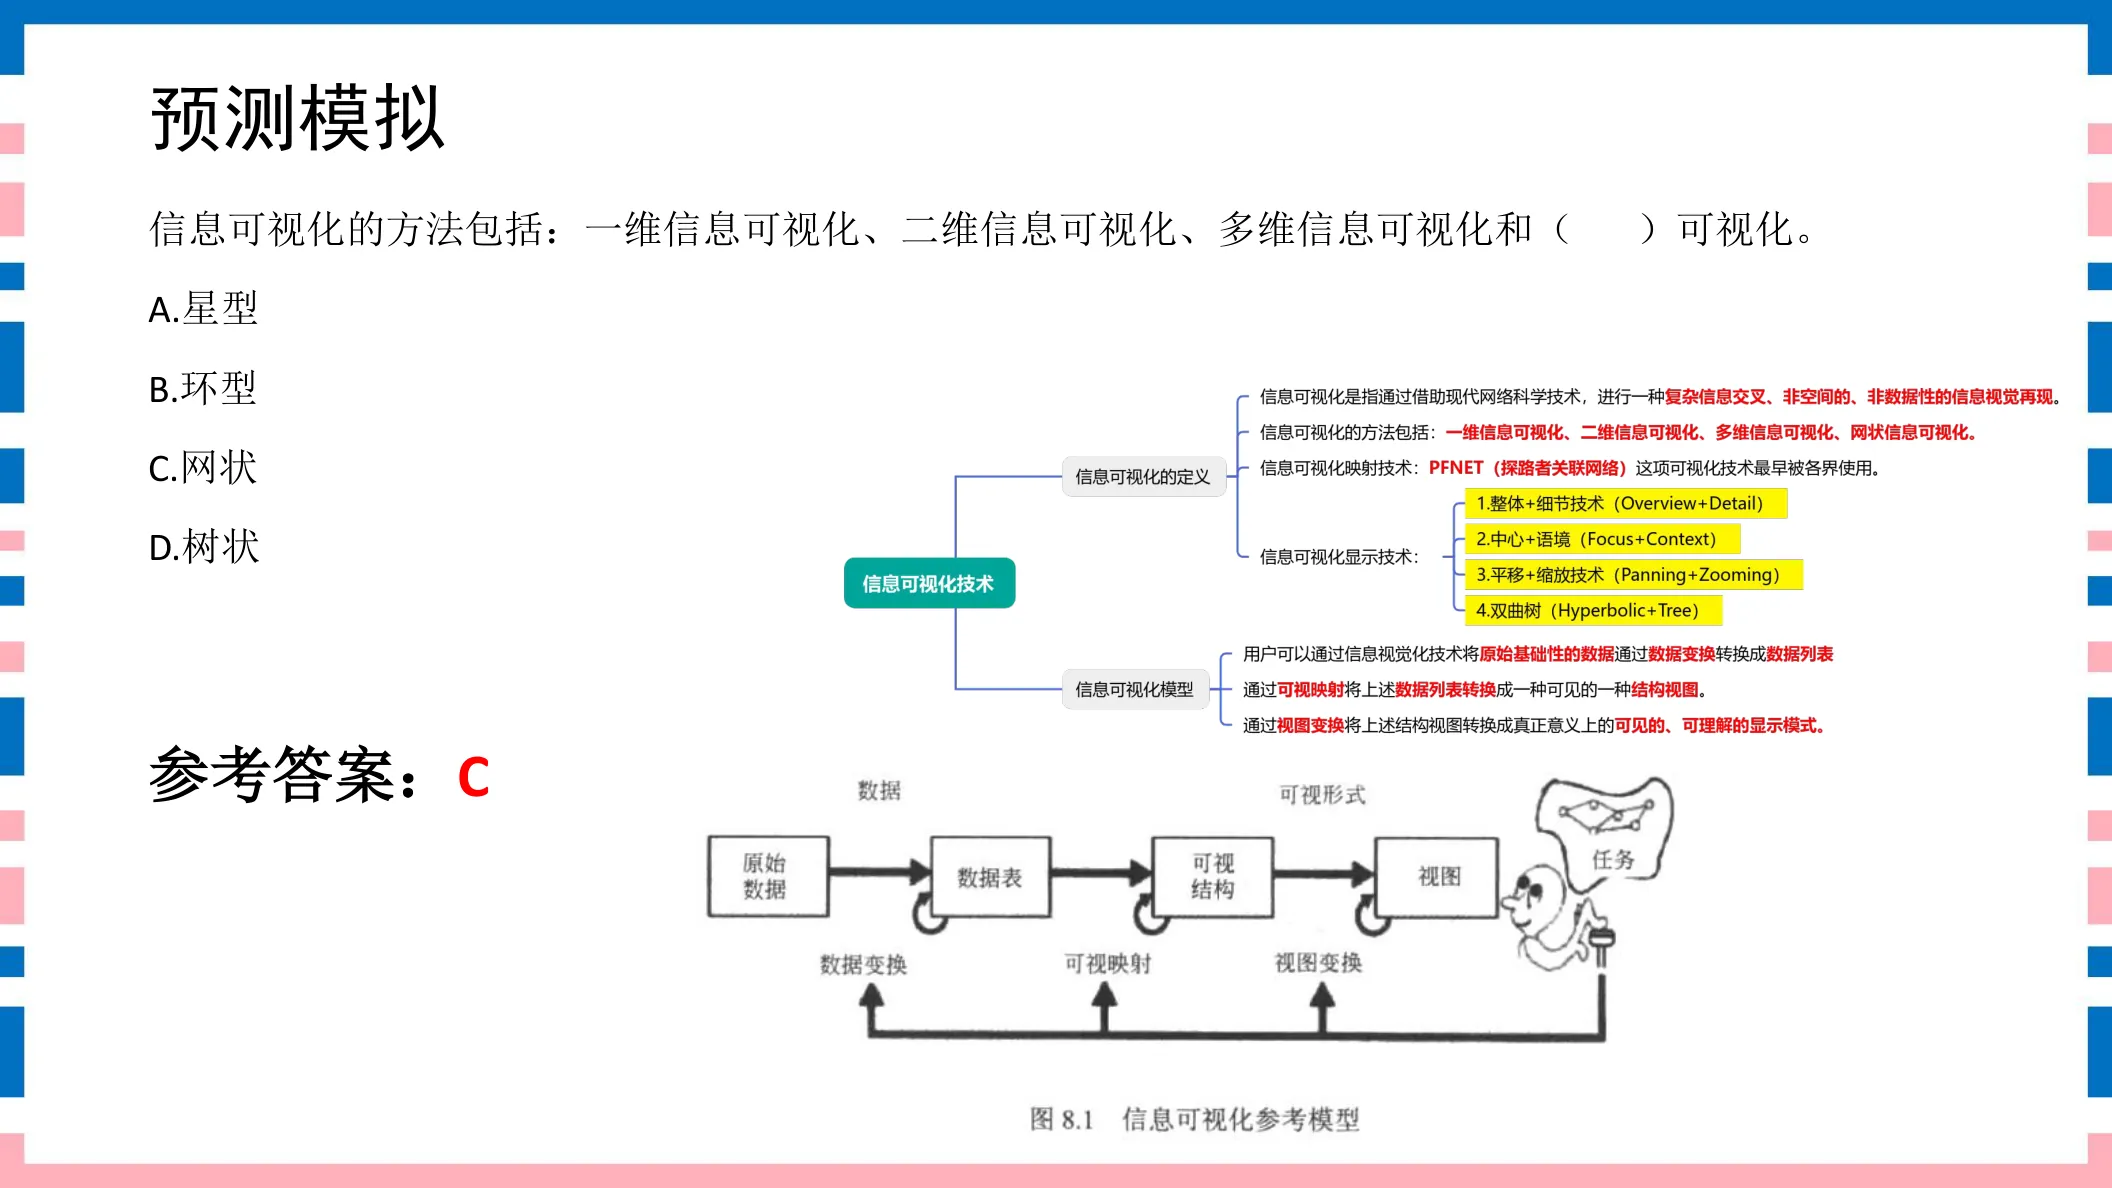
信息可视化的方法包括:一维信息可视化、二维信息可视化、多维信息可视化和( )可视化。A. 星型B. 环型C. 网状D. 树状
参考答案:C
◆ 考点:信息可视化方法包括:一维、二维、多维信息可视化,以及网状(网络)可视化(讲义P10)。
◆ 判定:第四类是网状可视化 → C。星型/环型/树状是网络图的具体布局,不是这一大类名称。
⚠ 易错提示:四类=一维/二维/多维/网状。树状、星型、环型都是“网状可视化”内部的具体图形,别越级当大类。
🔗 关联题:第5题(同考点,建议对比记忆)
讲义原页对照 第10页 · 信息可视化方法
点击图片可弹层放大查看讲义原页
HMD头戴显示器题 7–10 · 4 题
71分HMD头戴显示器讲义第13页
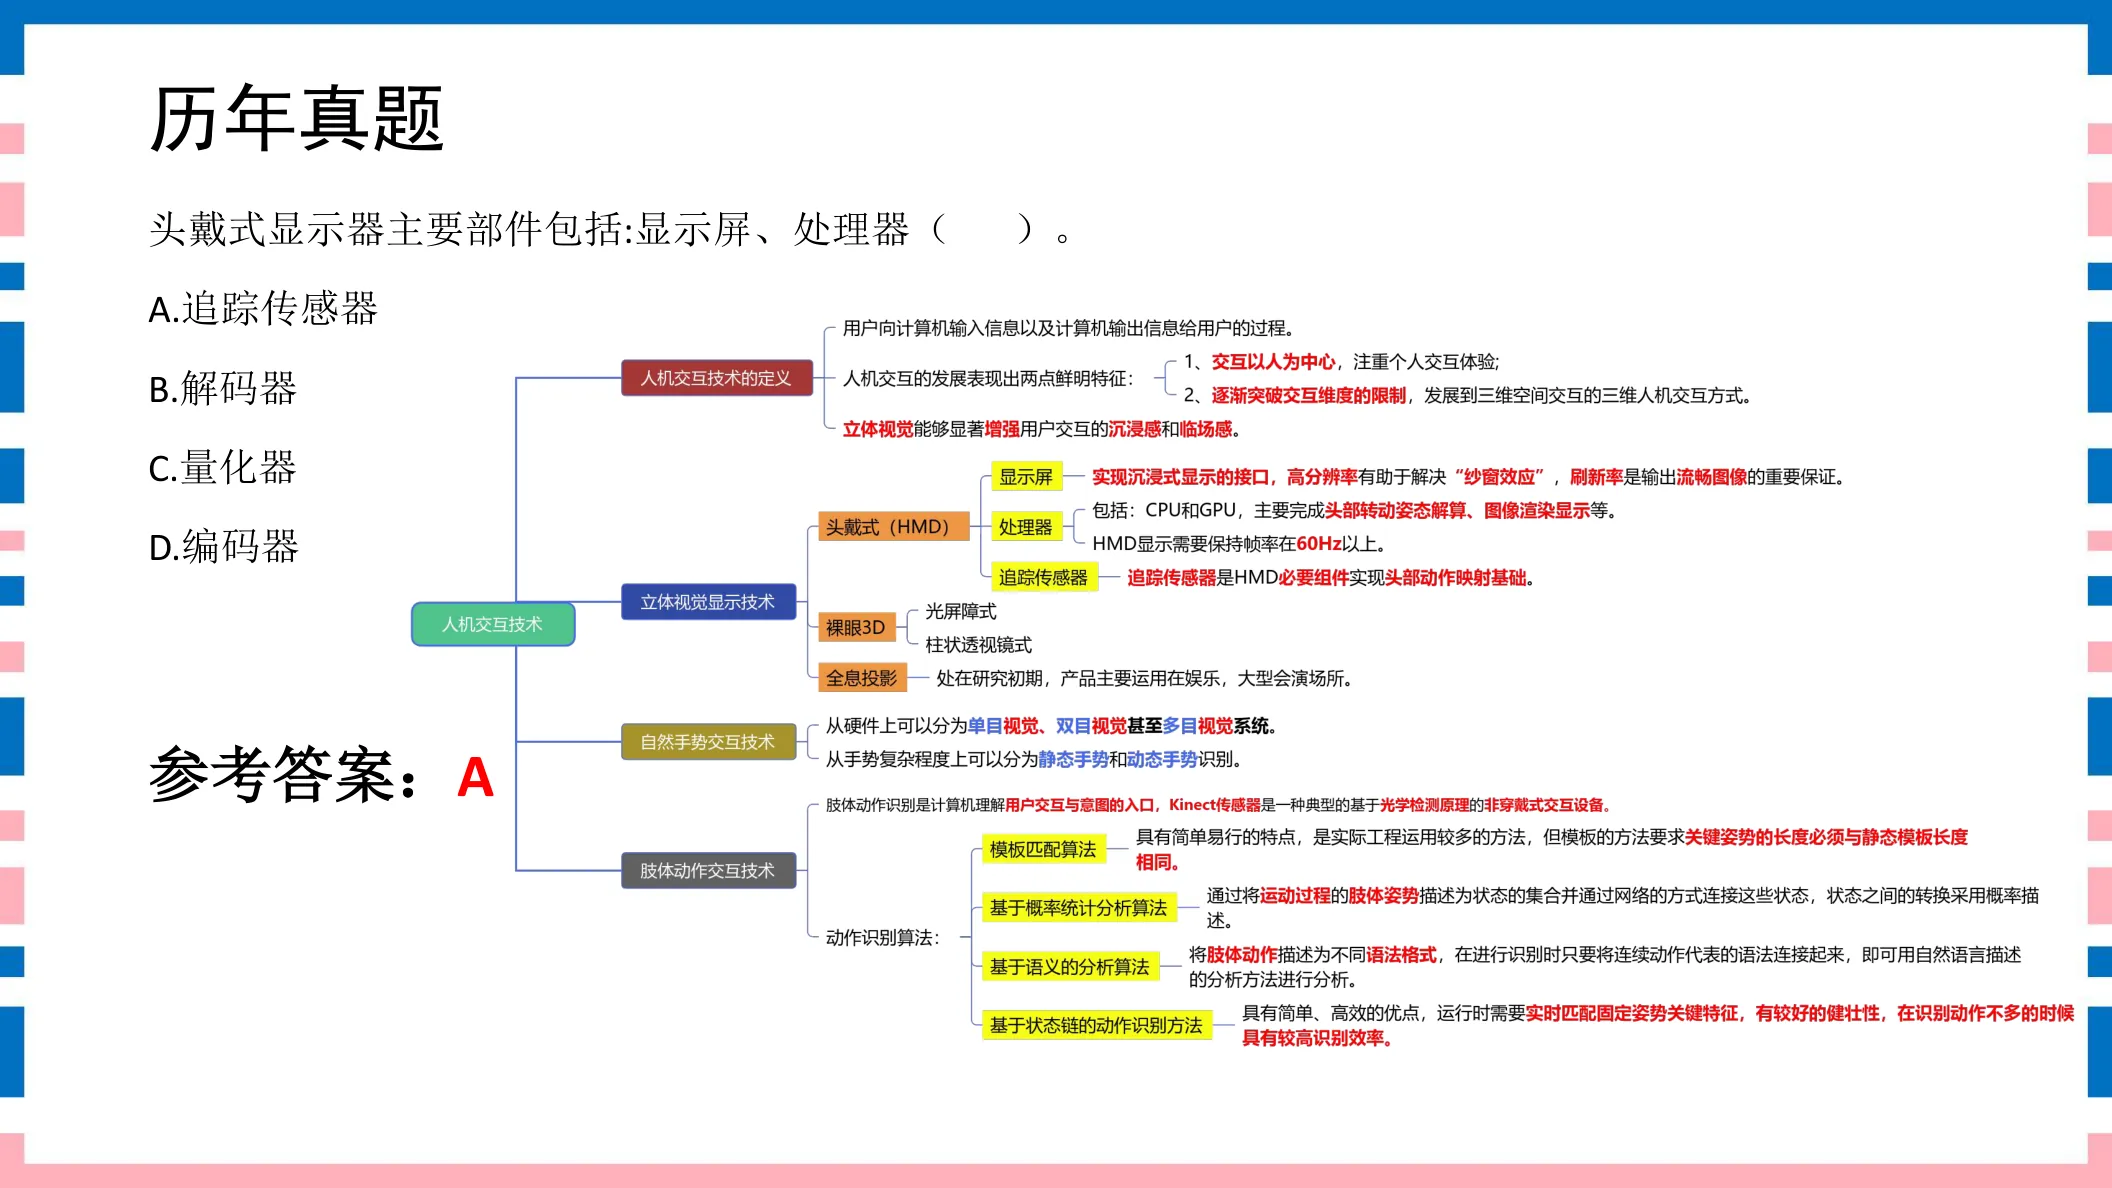
头戴式显示器主要部件包括:显示屏、处理器( )。A. 追踪传感器B. 解码器C. 量化器D. 编码器
参考答案:A
◆ 考点:头戴式显示器(HMD)主要部件包括:显示屏、处理器、追踪传感器(讲义P13)。
◆ 判定:三大件缺的是追踪传感器 → A。解码器/量化器/编码器是编码压缩器件,不属于HMD三大件。
⚠ 易错提示:HMD三大件=显示屏+处理器+追踪传感器。看到“解码器/量化器/编码器”一律排除。
讲义原页对照 第13页 · HMD头戴显示器
点击图片可弹层放大查看讲义原页
81分HMD头戴显示器讲义第16页
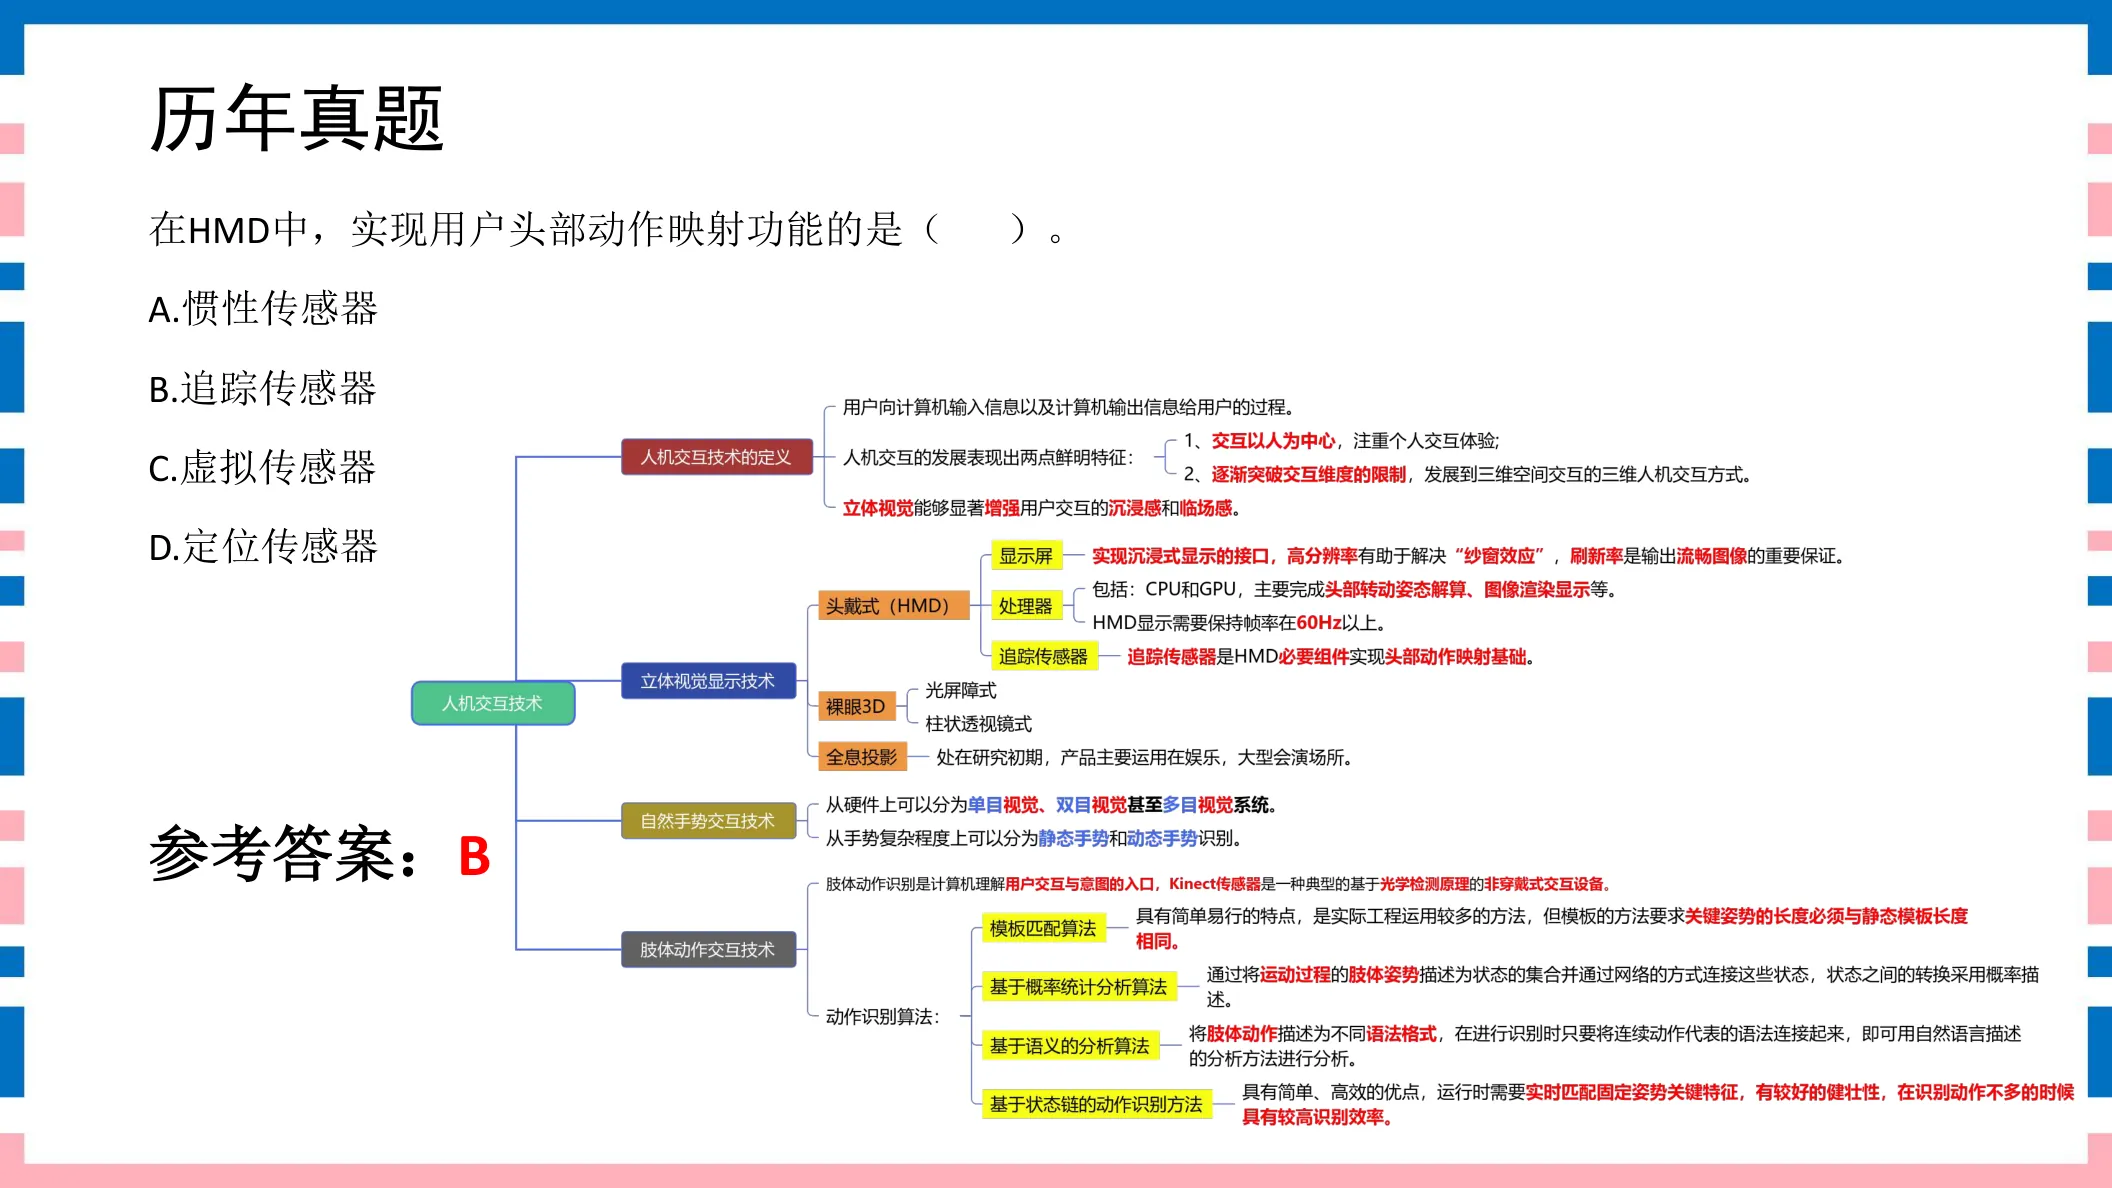
在HMD中,实现用户头部动作映射功能的是( )。A. 惯性传感器B. 追踪传感器C. 虚拟传感器D. 定位传感器
参考答案:B
◆ 考点:在HMD中,由追踪传感器实现用户头部动作的映射功能(讲义P16)。
◆ 判定:头部动作映射=追踪传感器 → B。注意区分追踪传感器与惯性/定位/虚拟传感器。
⚠ 易错提示:追踪传感器既在三大件里(第7题),又负责头部动作映射(本题);别误选“惯性/定位传感器”。
讲义原页对照 第16页 · HMD头戴显示器
点击图片可弹层放大查看讲义原页
91分HMD头戴显示器讲义第19页
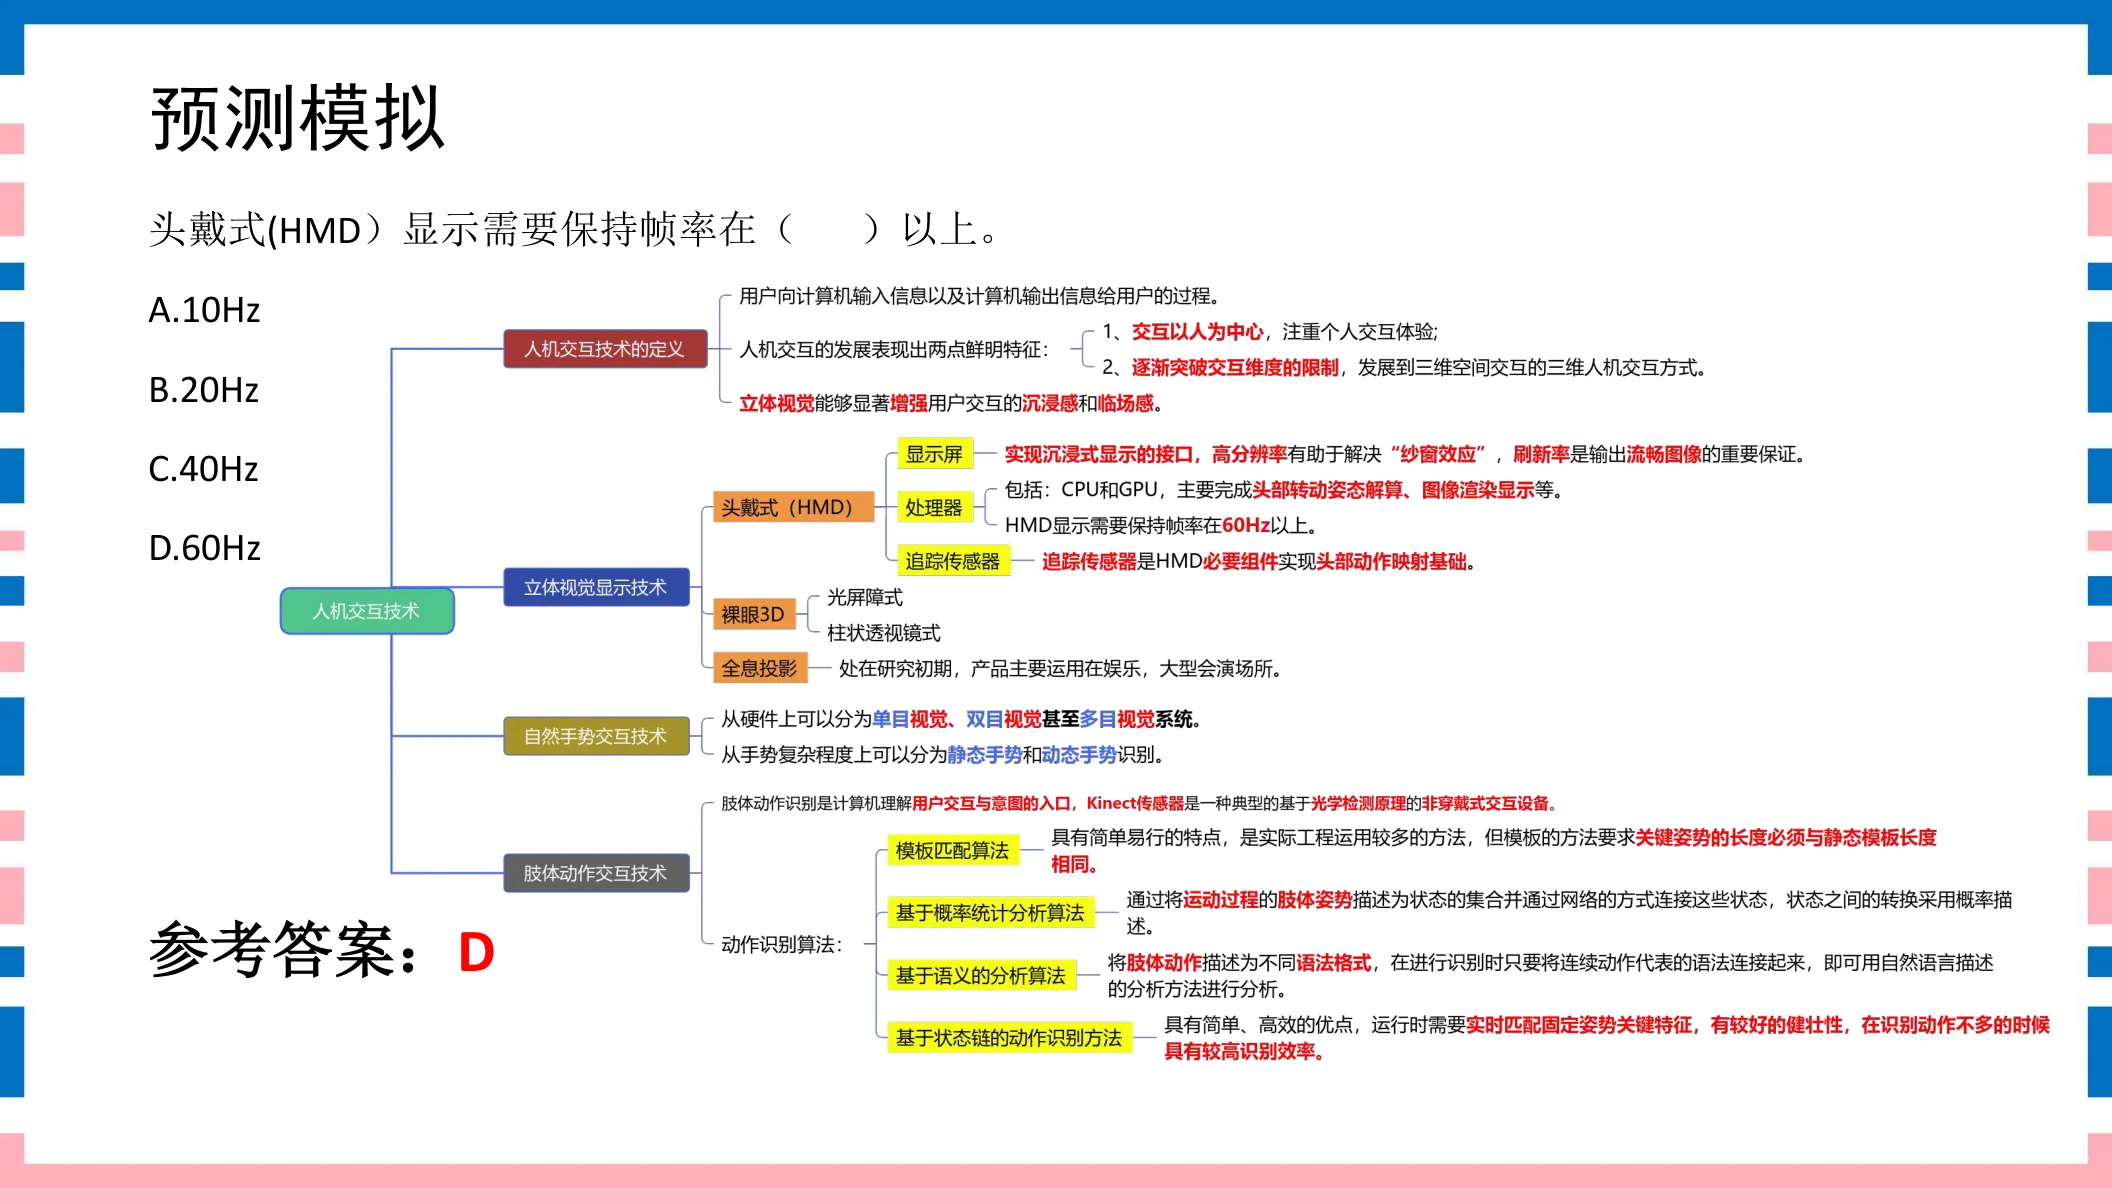
头戴式(HMD)显示需要保持帧率在( )以上。A. 10HzB. 20HzC. 40HzD. 60Hz
参考答案:D
◆ 考点:头戴式(HMD)显示需要保持帧率在60Hz以上(讲义P19)。
◆ 判定:≥60Hz → D。
⚠ 易错提示:HMD帧率门槛=60Hz;10/20/40Hz都不够,低于此易产生眩晕。
讲义原页对照 第19页 · HMD头戴显示器
点击图片可弹层放大查看讲义原页
立体视觉显示题 11–12 · 2 题
111分立体视觉显示讲义第14页
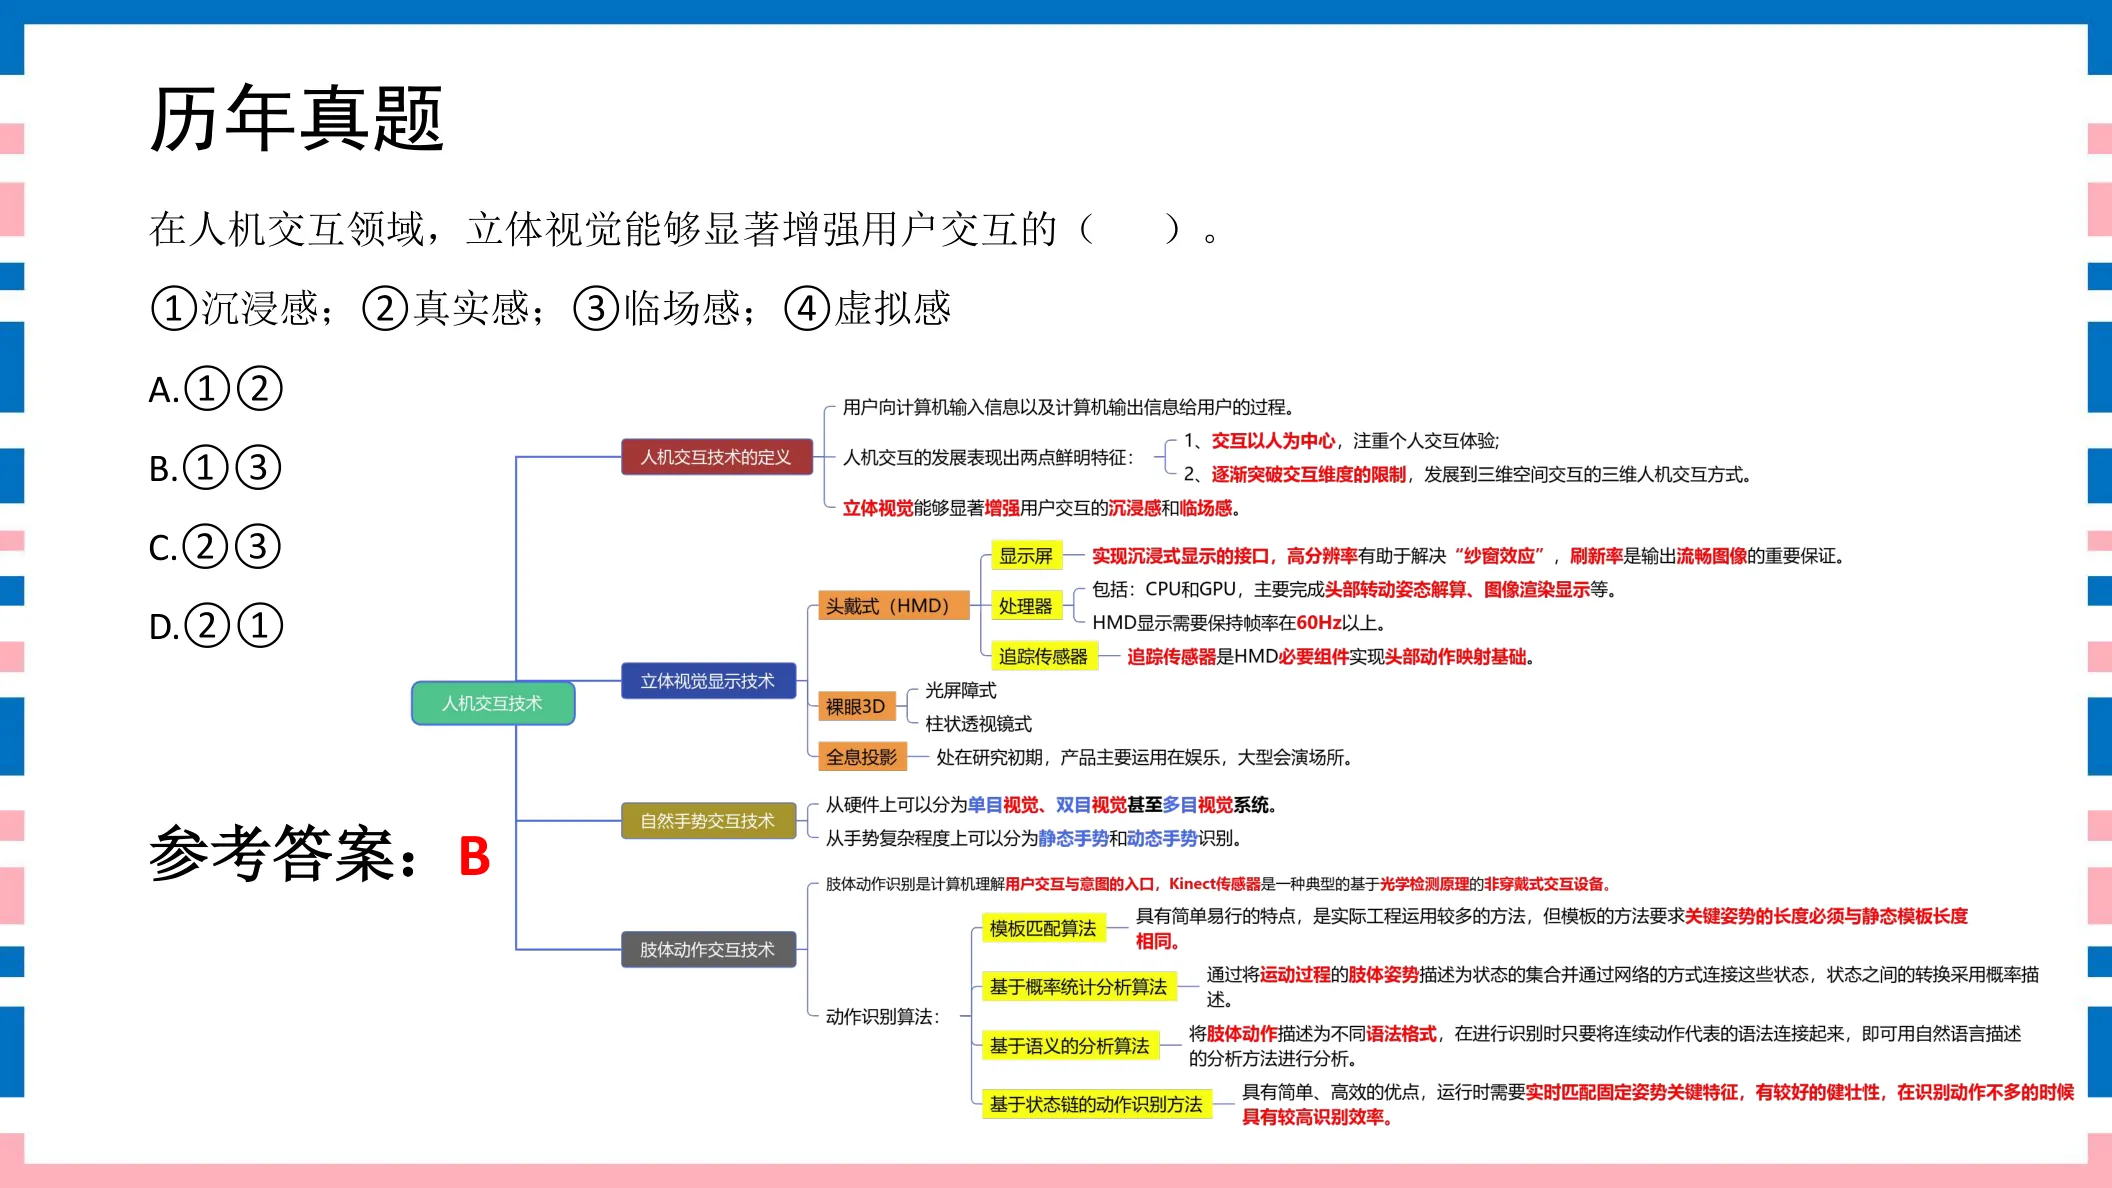
在人机交互领域,立体视觉能够显著增强用户交互的( )。①沉浸感;②真实感;③临场感;④虚拟感A. ①②B. ①③C. ②③D. ②①
参考答案:B
◆ 考点:在人机交互领域,立体视觉能显著增强用户交互的沉浸感和临场感(①③)(讲义P14)。
◆ 判定:①沉浸感、③临场感 → B(①③)。真实感、虚拟感不在其列。
⚠ 易错提示:立体视觉增强的是①沉浸感+③临场感;别把②真实感、④虚拟感凑进去。
🔗 关联题:第12题(同考点,建议对比记忆)
讲义原页对照 第14页 · 立体视觉显示
点击图片可弹层放大查看讲义原页
121分立体视觉显示讲义第15页
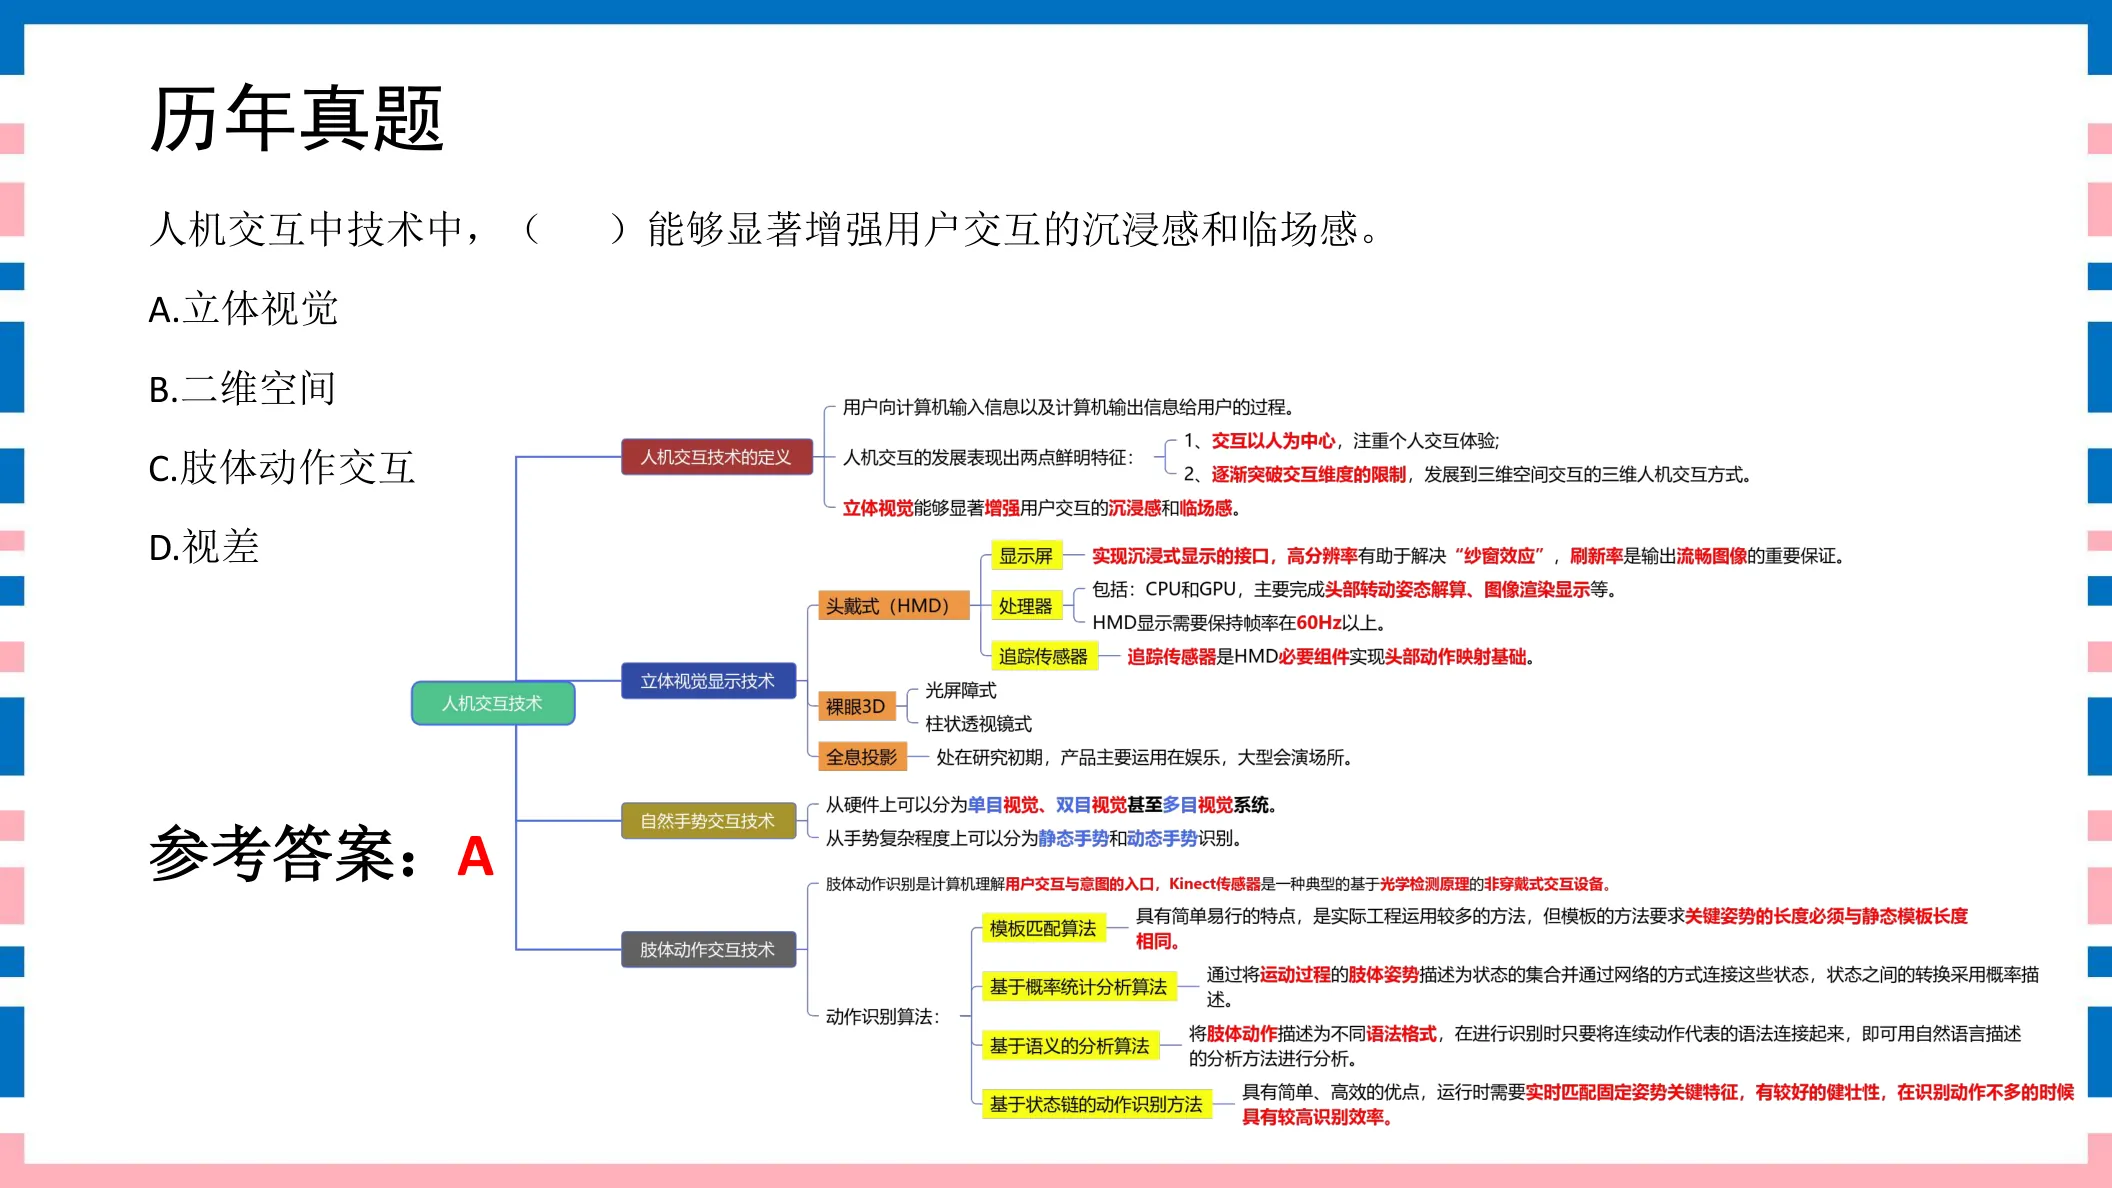
人机交互中技术中,( )能够显著增强用户交互的沉浸感和临场感。A. 立体视觉B. 二维空间C. 肢体动作交互D. 视差
参考答案:A
◆ 考点:立体视觉技术能显著增强用户交互的沉浸感和临场感(讲义P15)。
◆ 判定:题干“沉浸感和临场感”直接对应立体视觉 → A。二维空间、肢体动作、视差均不具备该描述。
⚠ 易错提示:见到“沉浸感+临场感”立刻选立体视觉,与第8题互为正反。
🔗 关联题:第11题(同考点,建议对比记忆)
讲义原页对照 第15页 · 立体视觉显示
点击图片可弹层放大查看讲义原页
肢体动作交互题 13–15 · 3 题
131分肢体动作交互讲义第17页
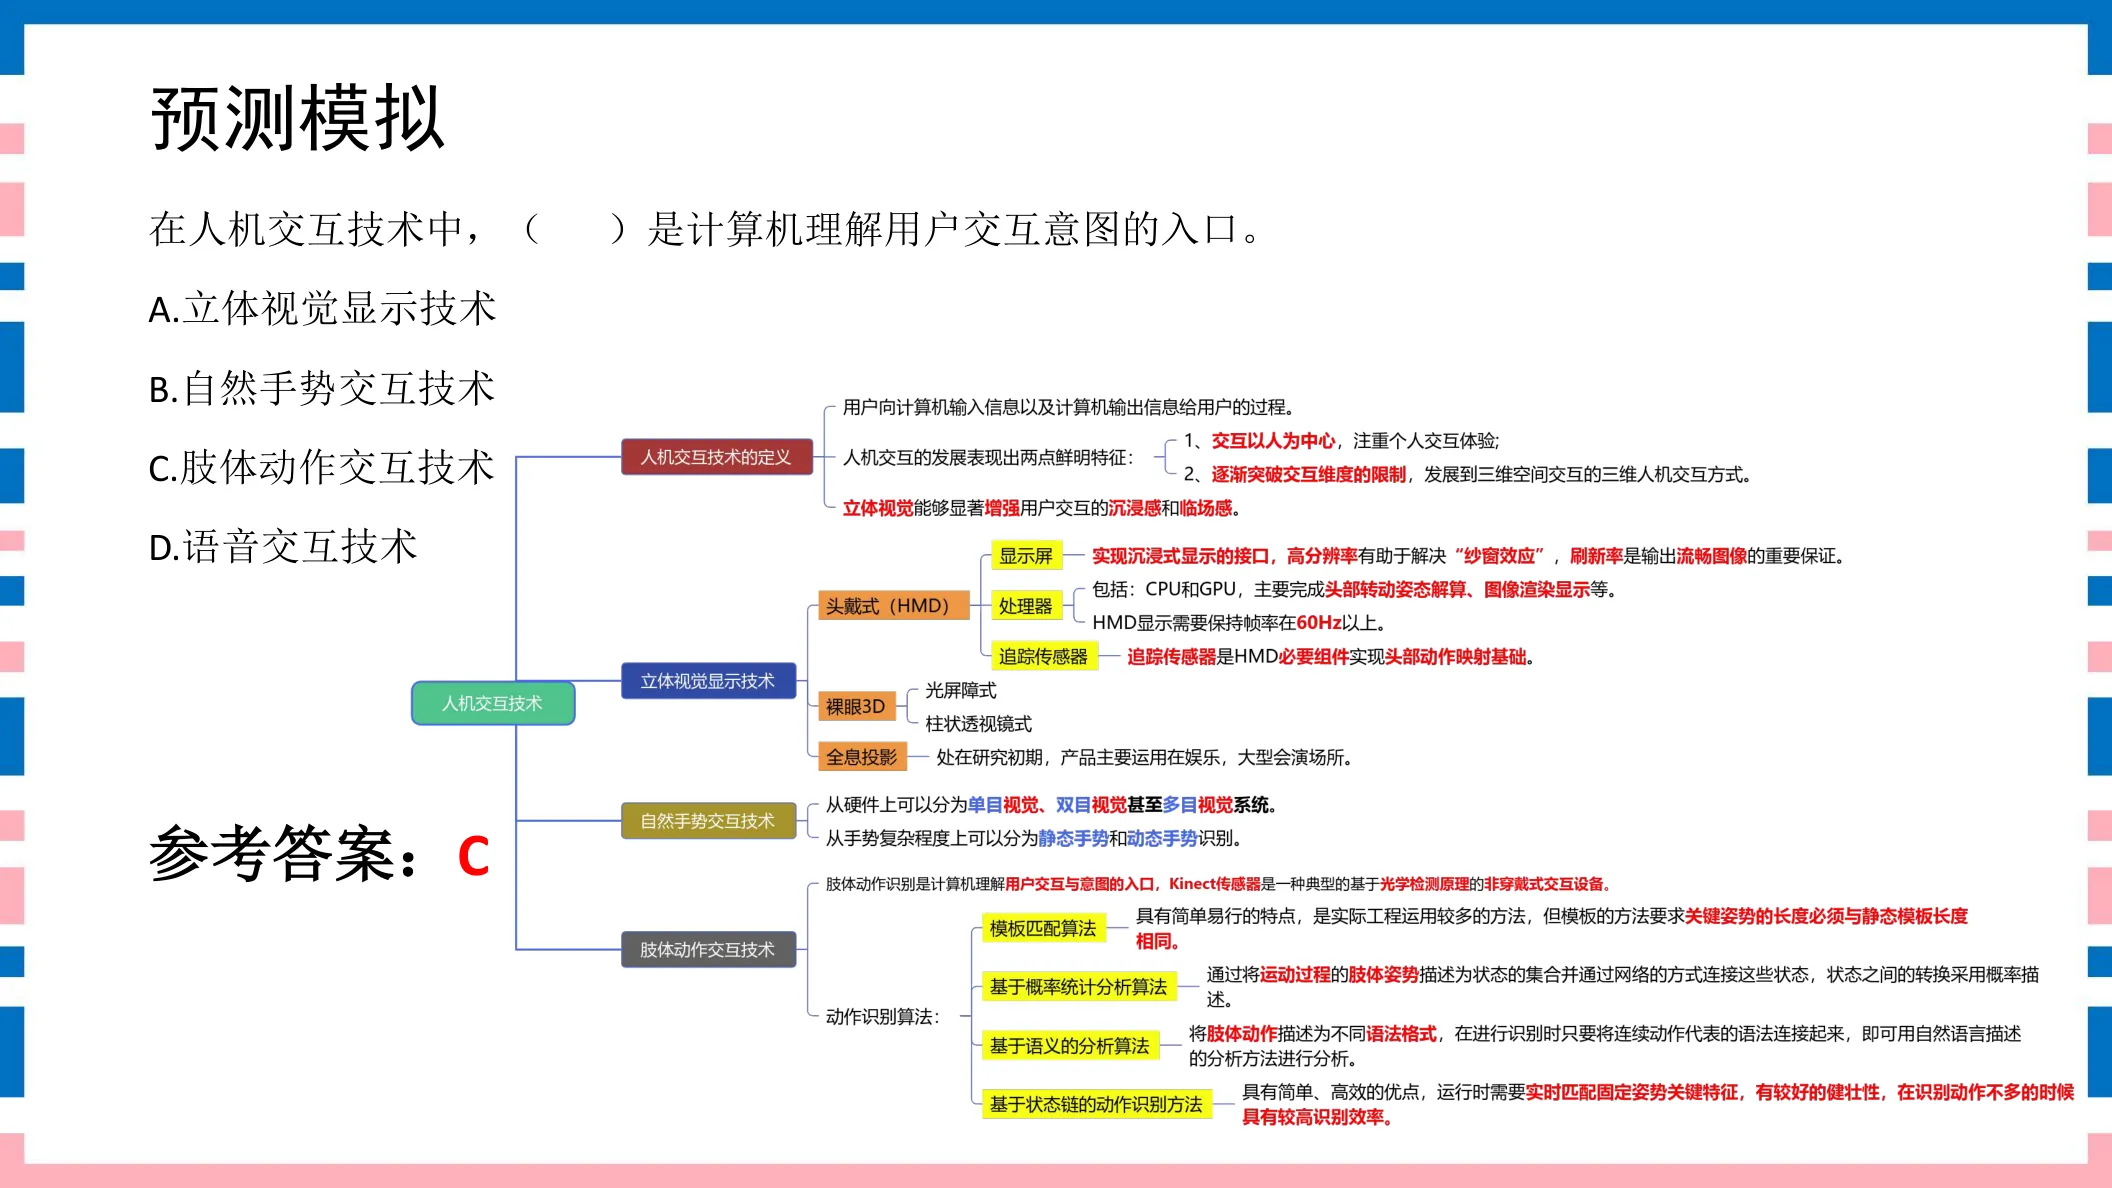
在人机交互技术中,( )是计算机理解用户交互意图的入口。A. 立体视觉显示技术B. 自然手势交互技术C. 肢体动作交互技术D. 语音交互技术
参考答案:C
◆ 考点:在人机交互技术中,肢体动作交互技术是计算机理解用户交互意图的入口(讲义P17)。
◆ 判定:“理解用户交互意图的入口”=肢体动作交互 → C。
⚠ 易错提示:肢体动作交互=理解意图的入口;立体视觉是显示、自然手势/语音是其它交互通道。
讲义原页对照 第17页 · 肢体动作交互
点击图片可弹层放大查看讲义原页
141分肢体动作交互讲义第18页
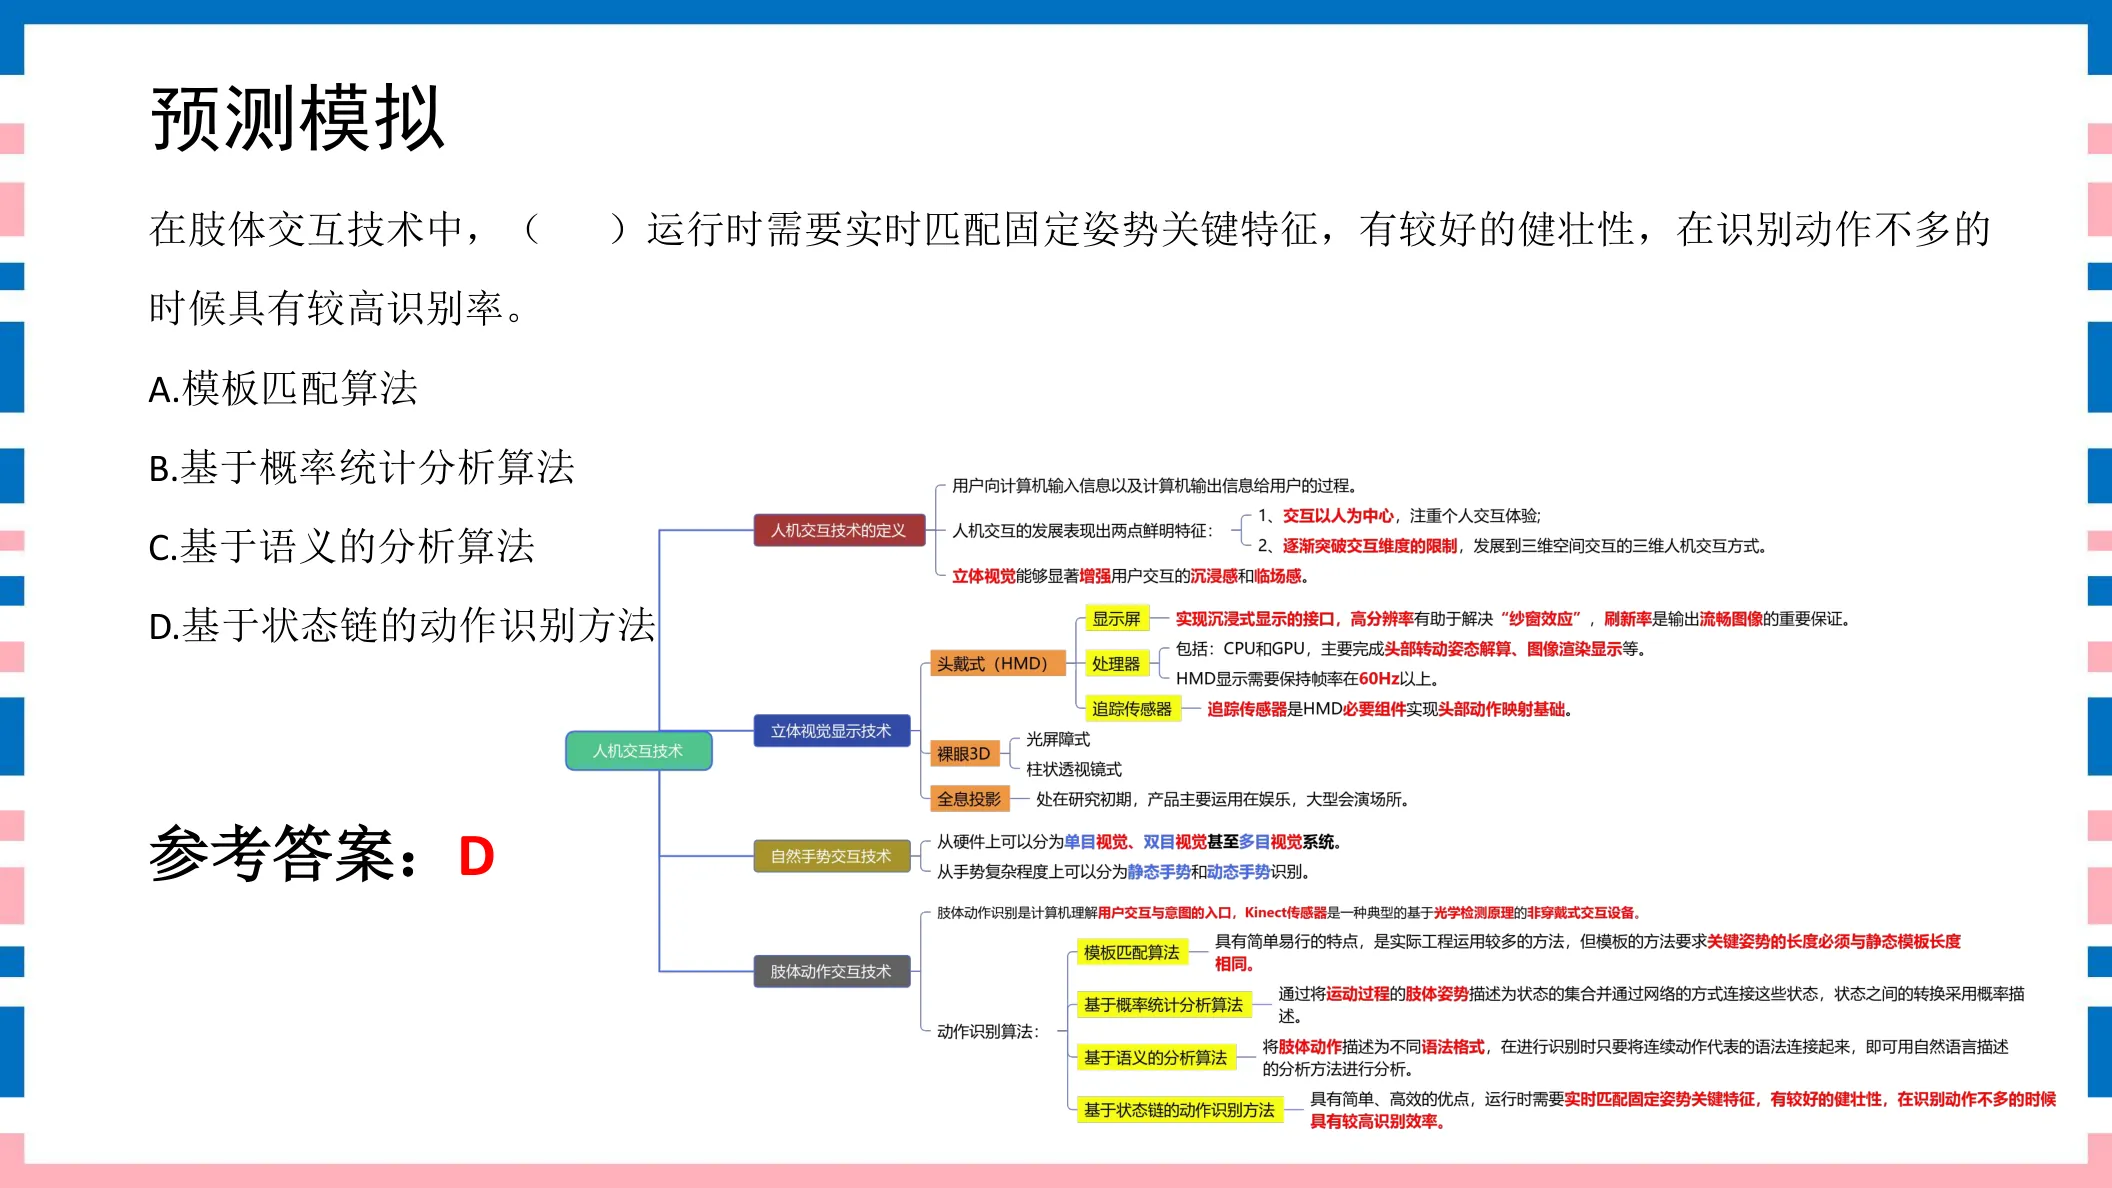
在肢体交互技术中,( )运行时需要实时匹配固定姿势关键特征,有较好的健壮性,在识别动作不多的时候具有较高识别率。A. 模板匹配算法B. 基于概率统计分析算法C. 基于语义的分析算法D. 基于状态链的动作识别方法
参考答案:D
◆ 考点:基于状态链的动作识别方法运行时需实时匹配固定姿势关键特征,健壮性较好,在识别动作不多时识别率较高(讲义P18)。
◆ 判定:题干描述的正是状态链方法 → D。
⚠ 易错提示:关键词“固定姿势关键特征+健壮性+动作不多时高识别率”=基于状态链的动作识别;模板匹配/概率统计/语义分析是干扰项。
讲义原页对照 第18页 · 肢体动作交互
点击图片可弹层放大查看讲义原页
虚拟现实概念特征题 16–21 · 6 题
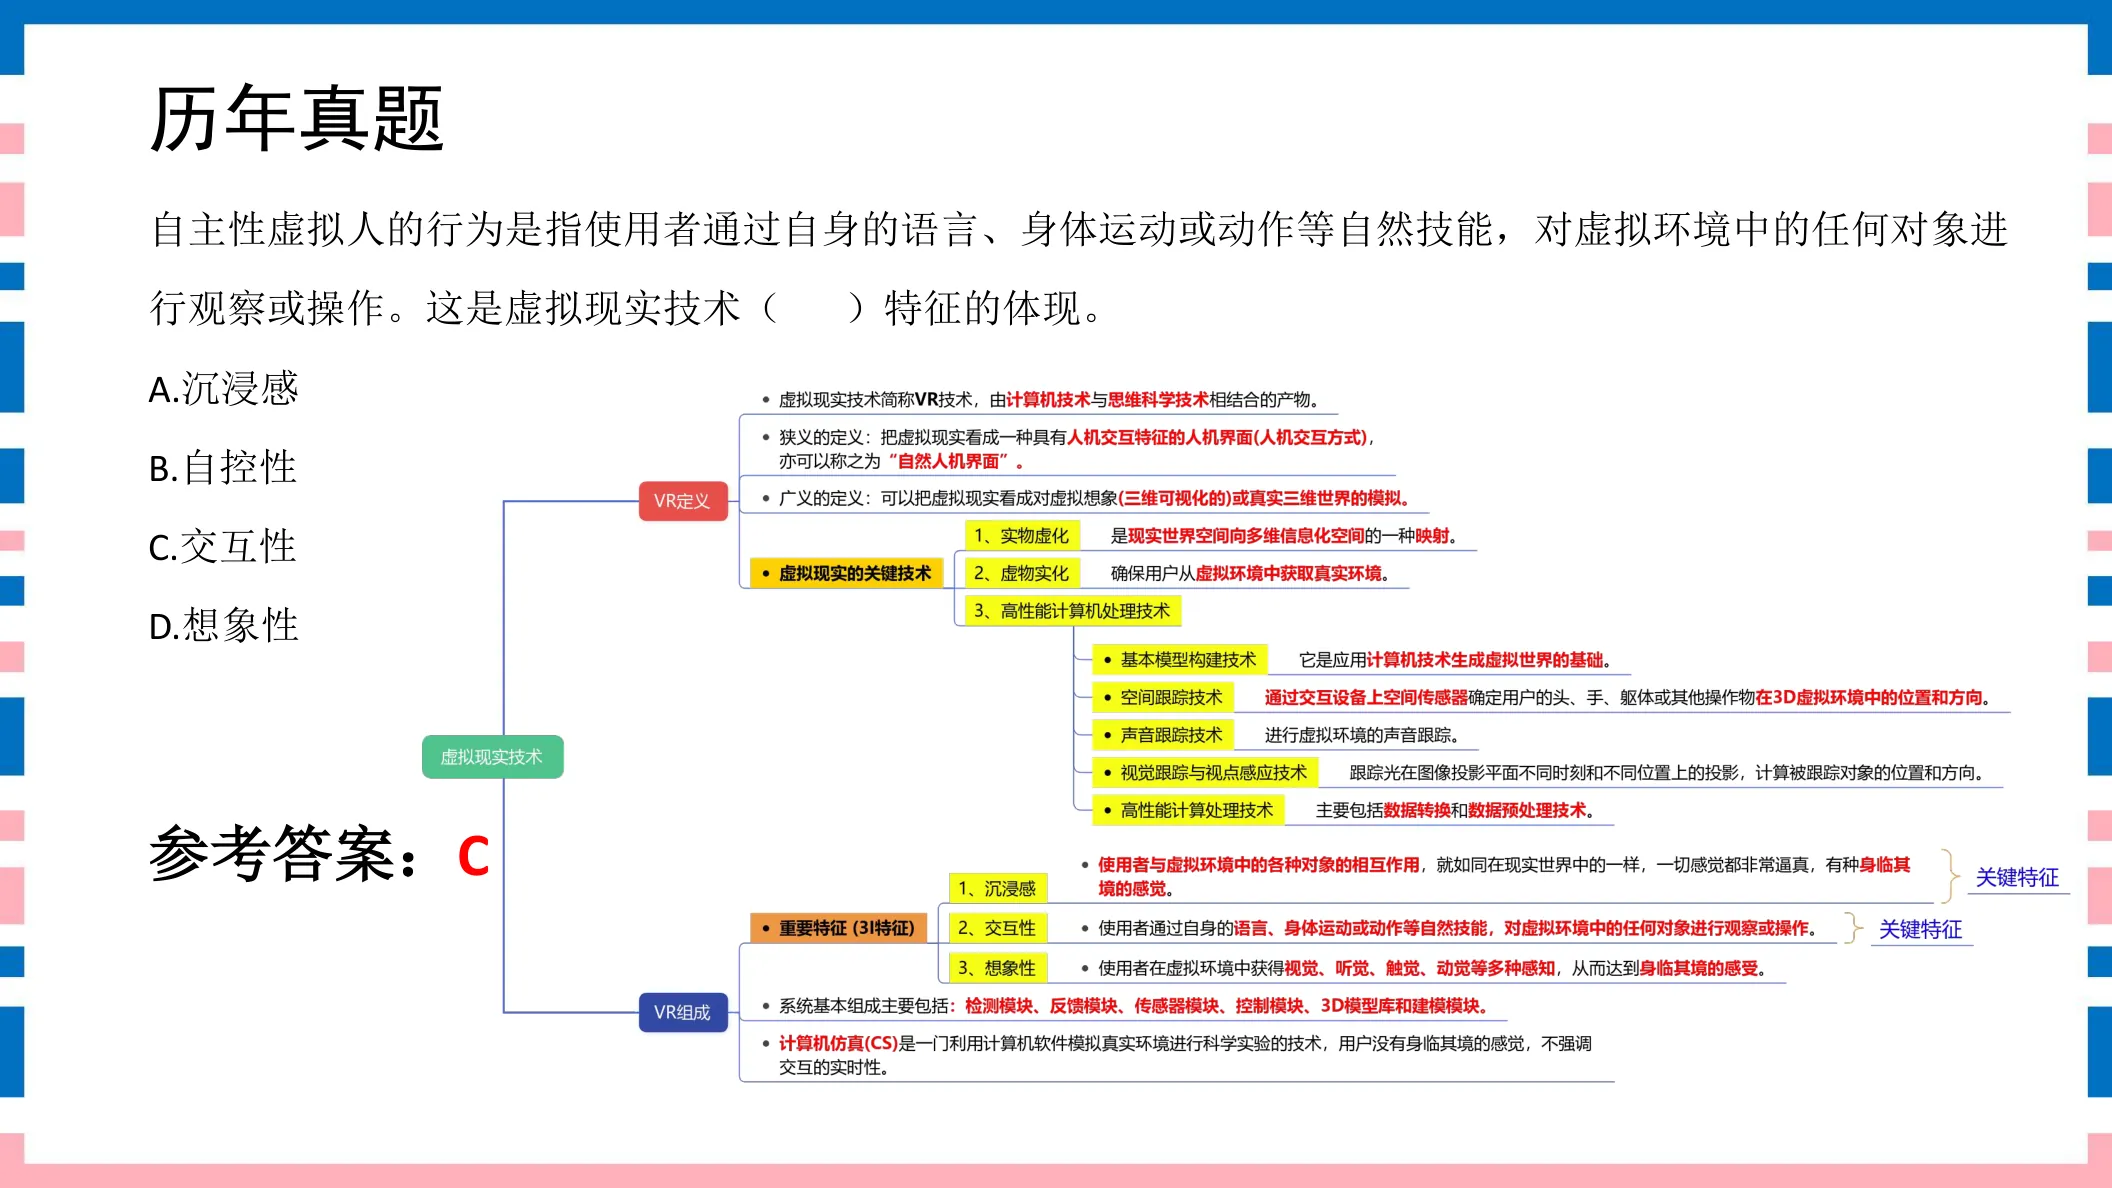
161分虚拟现实概念特征讲义第24页
自主性虚拟人的行为是指使用者通过自身的语言、身体运动或动作等自然技能,对虚拟环境中的任何对象进行观察或操作。这是虚拟现实技术( )特征的体现。A. 沉浸感B. 自控性C. 交互性D. 想象性
参考答案:C
◆ 考点:使用者通过自身语言、身体运动或动作等自然技能,对虚拟环境对象进行观察或操作,体现的是VR的交互性(讲义P24)。
◆ 判定:“用自然技能操作对象”是人与环境双向作用=交互性 → C。
⚠ 易错提示:3I特征分辨:能动操作=交互性;身临其境的感官=沉浸感;多感知想象=想象性。别张冠李戴。
讲义原页对照 第24页 · 虚拟现实概念特征
点击图片可弹层放大查看讲义原页
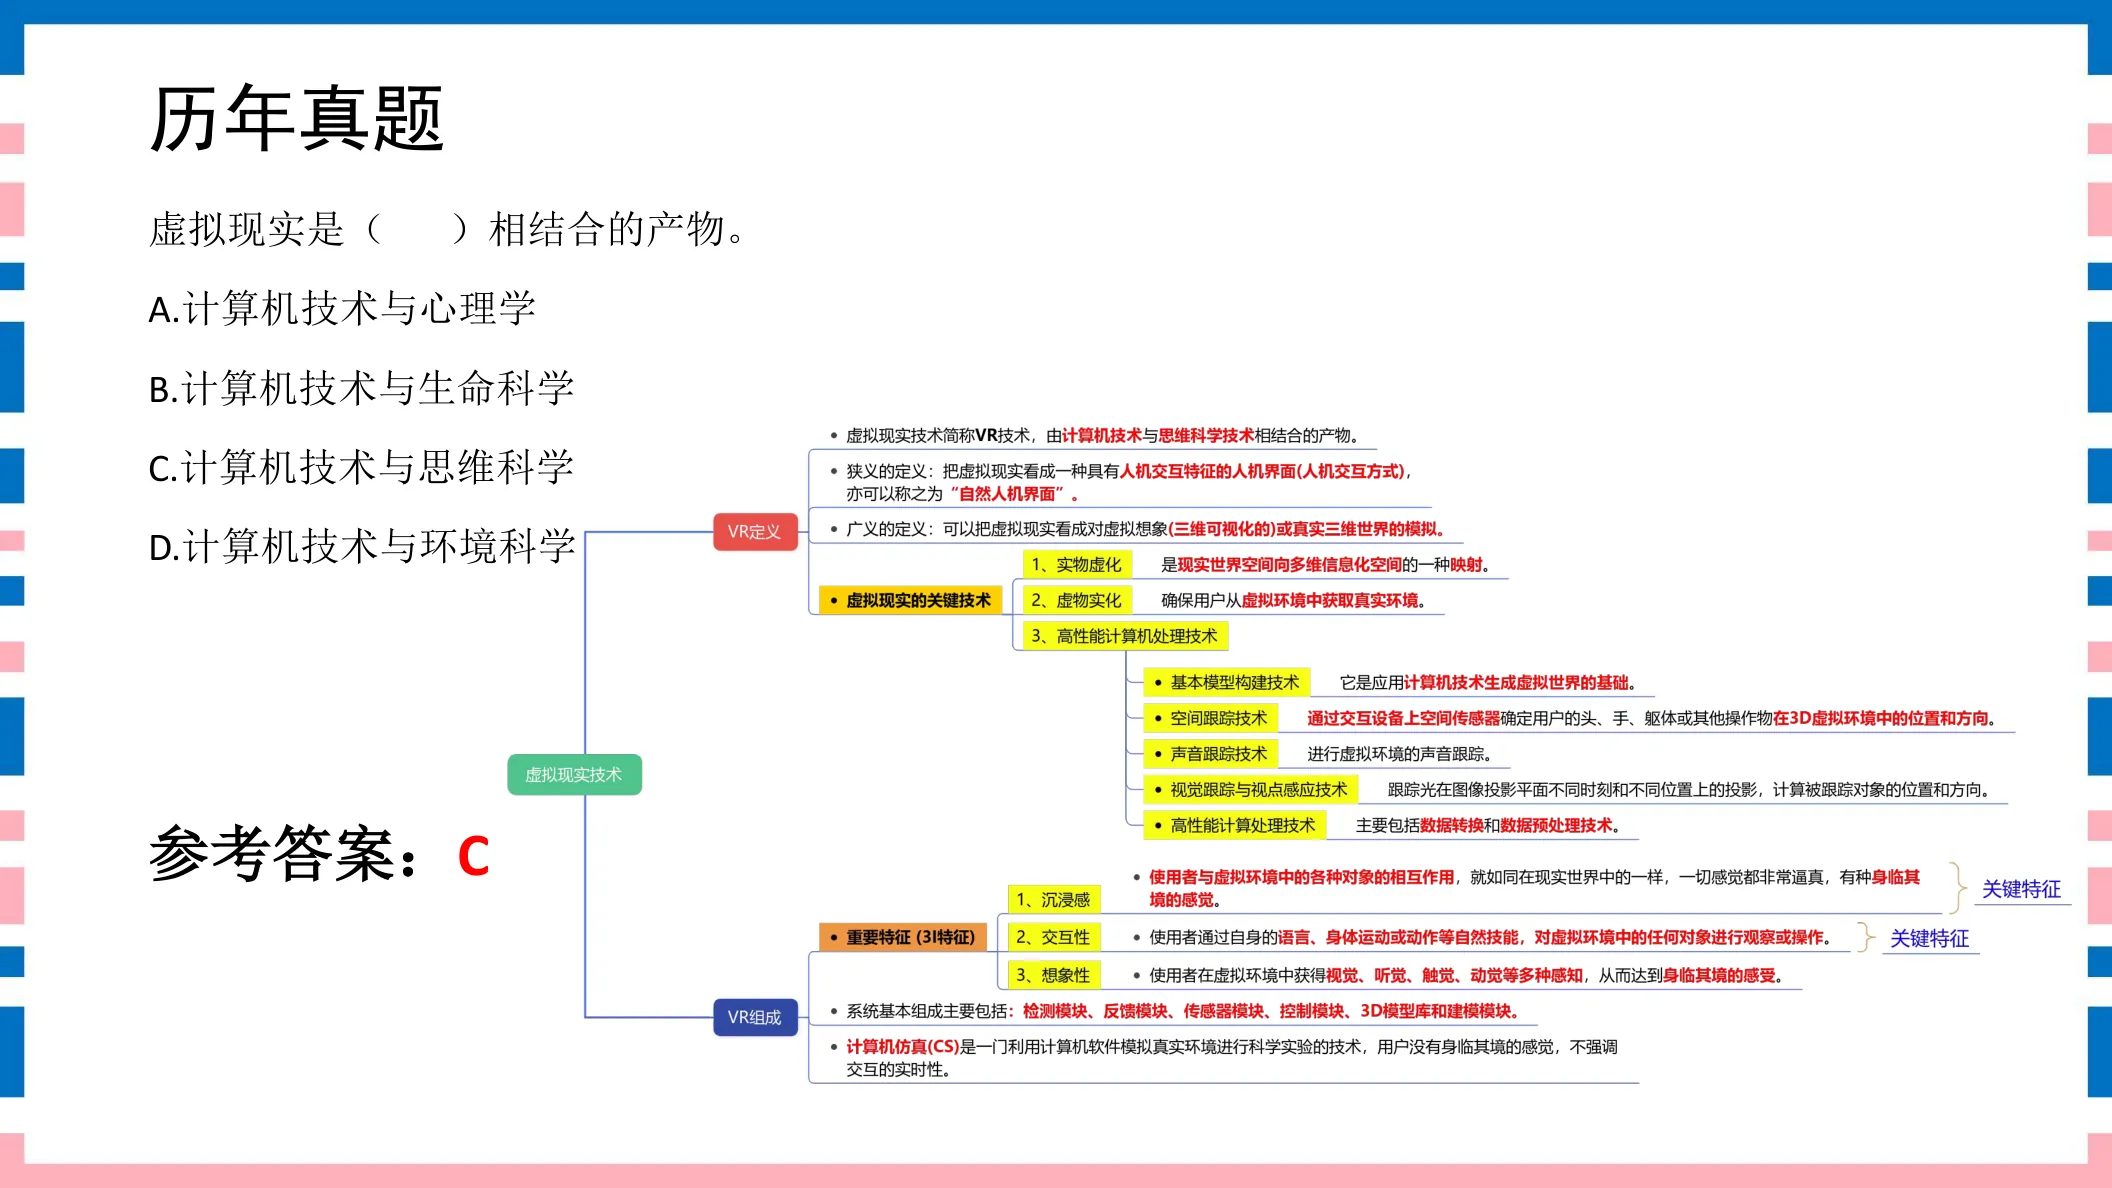
171分虚拟现实概念特征讲义第26页
虚拟现实是( )相结合的产物。A. 计算机技术与心理学B. 计算机技术与生命科学C. 计算机技术与思维科学D. 计算机技术与环境科学
参考答案:C
◆ 考点:虚拟现实是计算机技术与思维科学相结合的产物(讲义P26)。
◆ 判定:=计算机技术+思维科学 → C。
⚠ 易错提示:VR=计算机技术+思维科学;不是心理学/生命科学/环境科学。
讲义原页对照 第26页 · 虚拟现实概念特征
点击图片可弹层放大查看讲义原页
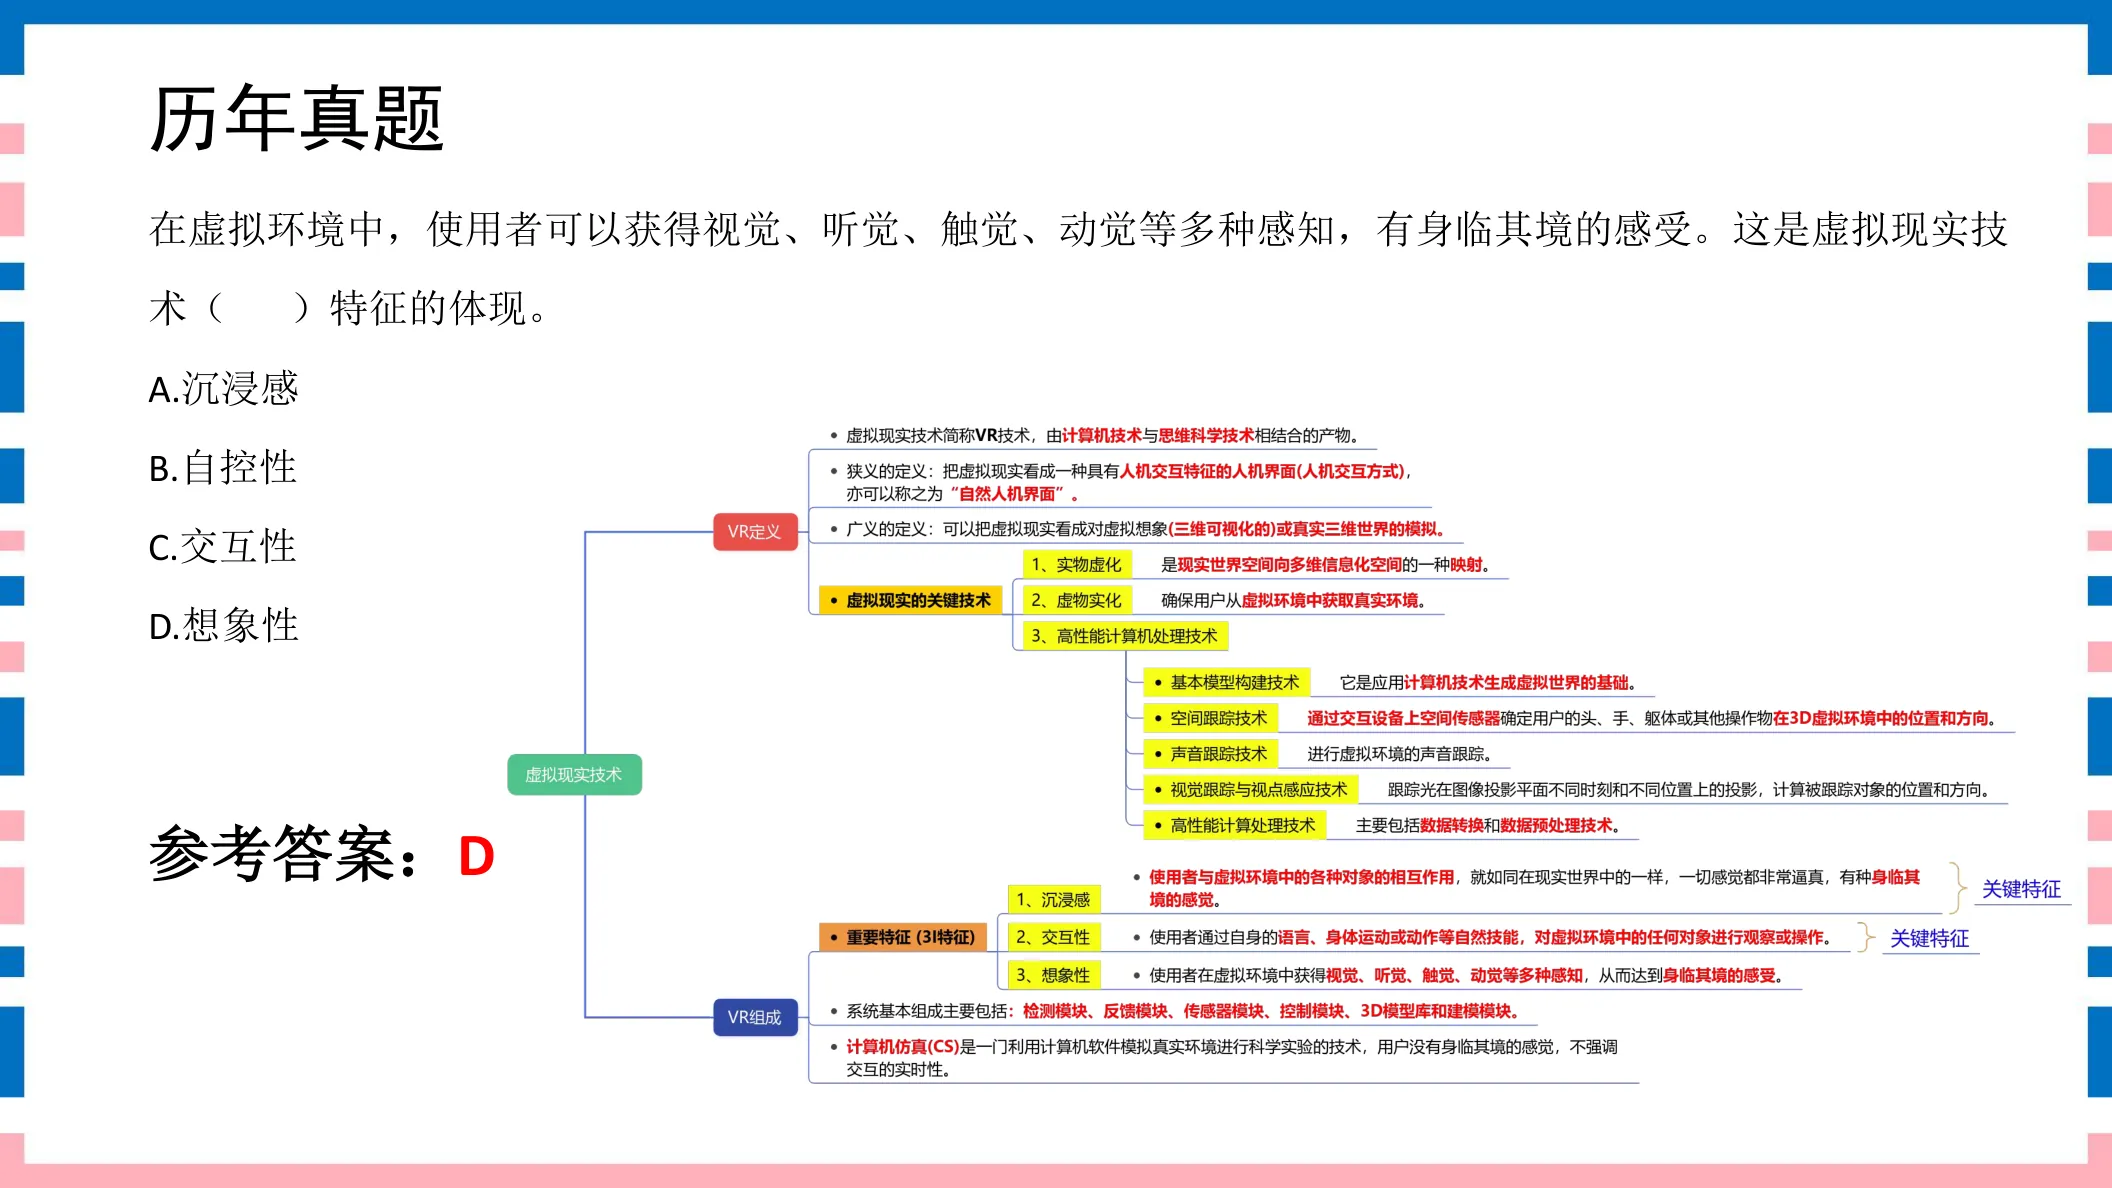
181分虚拟现实概念特征讲义第27页
在虚拟环境中,使用者可以获得视觉、听觉、触觉、动觉等多种感知,有身临其境的感受。这是虚拟现实技术( )特征的体现。A. 沉浸感B. 自控性C. 交互性D. 想象性
参考答案:D
◆ 考点:在虚拟环境中使用者可获得视觉、听觉、触觉、动觉等多种感知、有身临其境感受,体现VR的想象性特征(讲义P27)。
◆ 判定:多通道感知引发的综合想象体验 → D(想象性)。
⚠ 易错提示:此题易误选沉浸感,但官方答案为想象性:多感知的综合心理体验归在想象性。按答案记忆,别凭语感。
讲义原页对照 第27页 · 虚拟现实概念特征
点击图片可弹层放大查看讲义原页
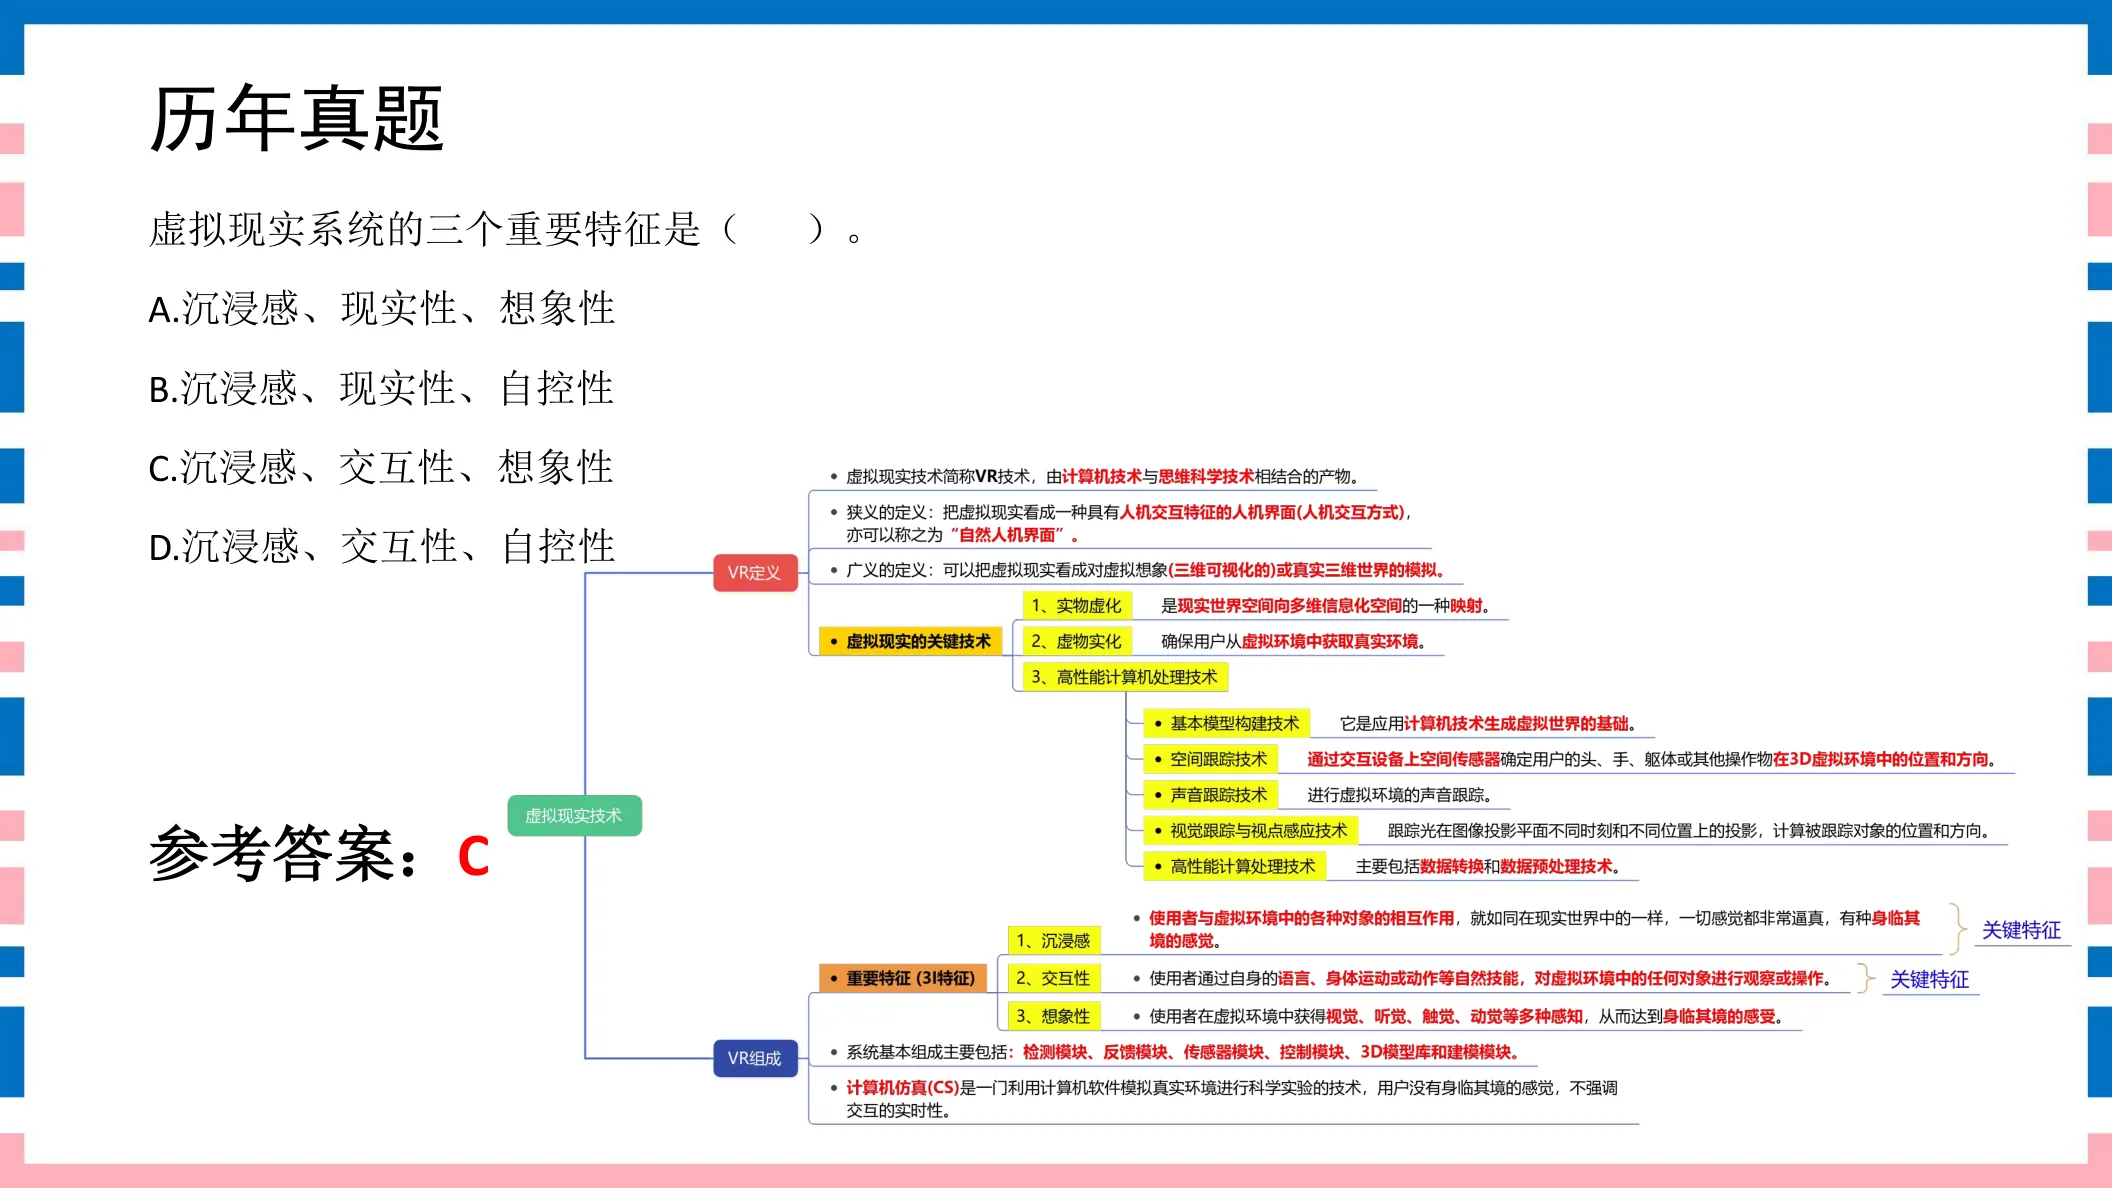
191分虚拟现实概念特征讲义第28页
虚拟现实系统的三个重要特征是( )。A. 沉浸感、现实性、想象性B. 沉浸感、现实性、自控性C. 沉浸感、交互性、想象性D. 沉浸感、交互性、自控性
参考答案:C
◆ 考点:虚拟现实系统的三个重要特征(3I)是:沉浸感(Immersion)、交互性(Interaction)、想象性(Imagination)(讲义P28)。
◆ 判定:=沉浸感+交互性+想象性 → C。
⚠ 易错提示:3I=沉浸感/交互性/想象性;凡带“现实性/自控性”的组合都是错配。
讲义原页对照 第28页 · 虚拟现实概念特征
点击图片可弹层放大查看讲义原页
201分虚拟现实概念特征讲义第29页
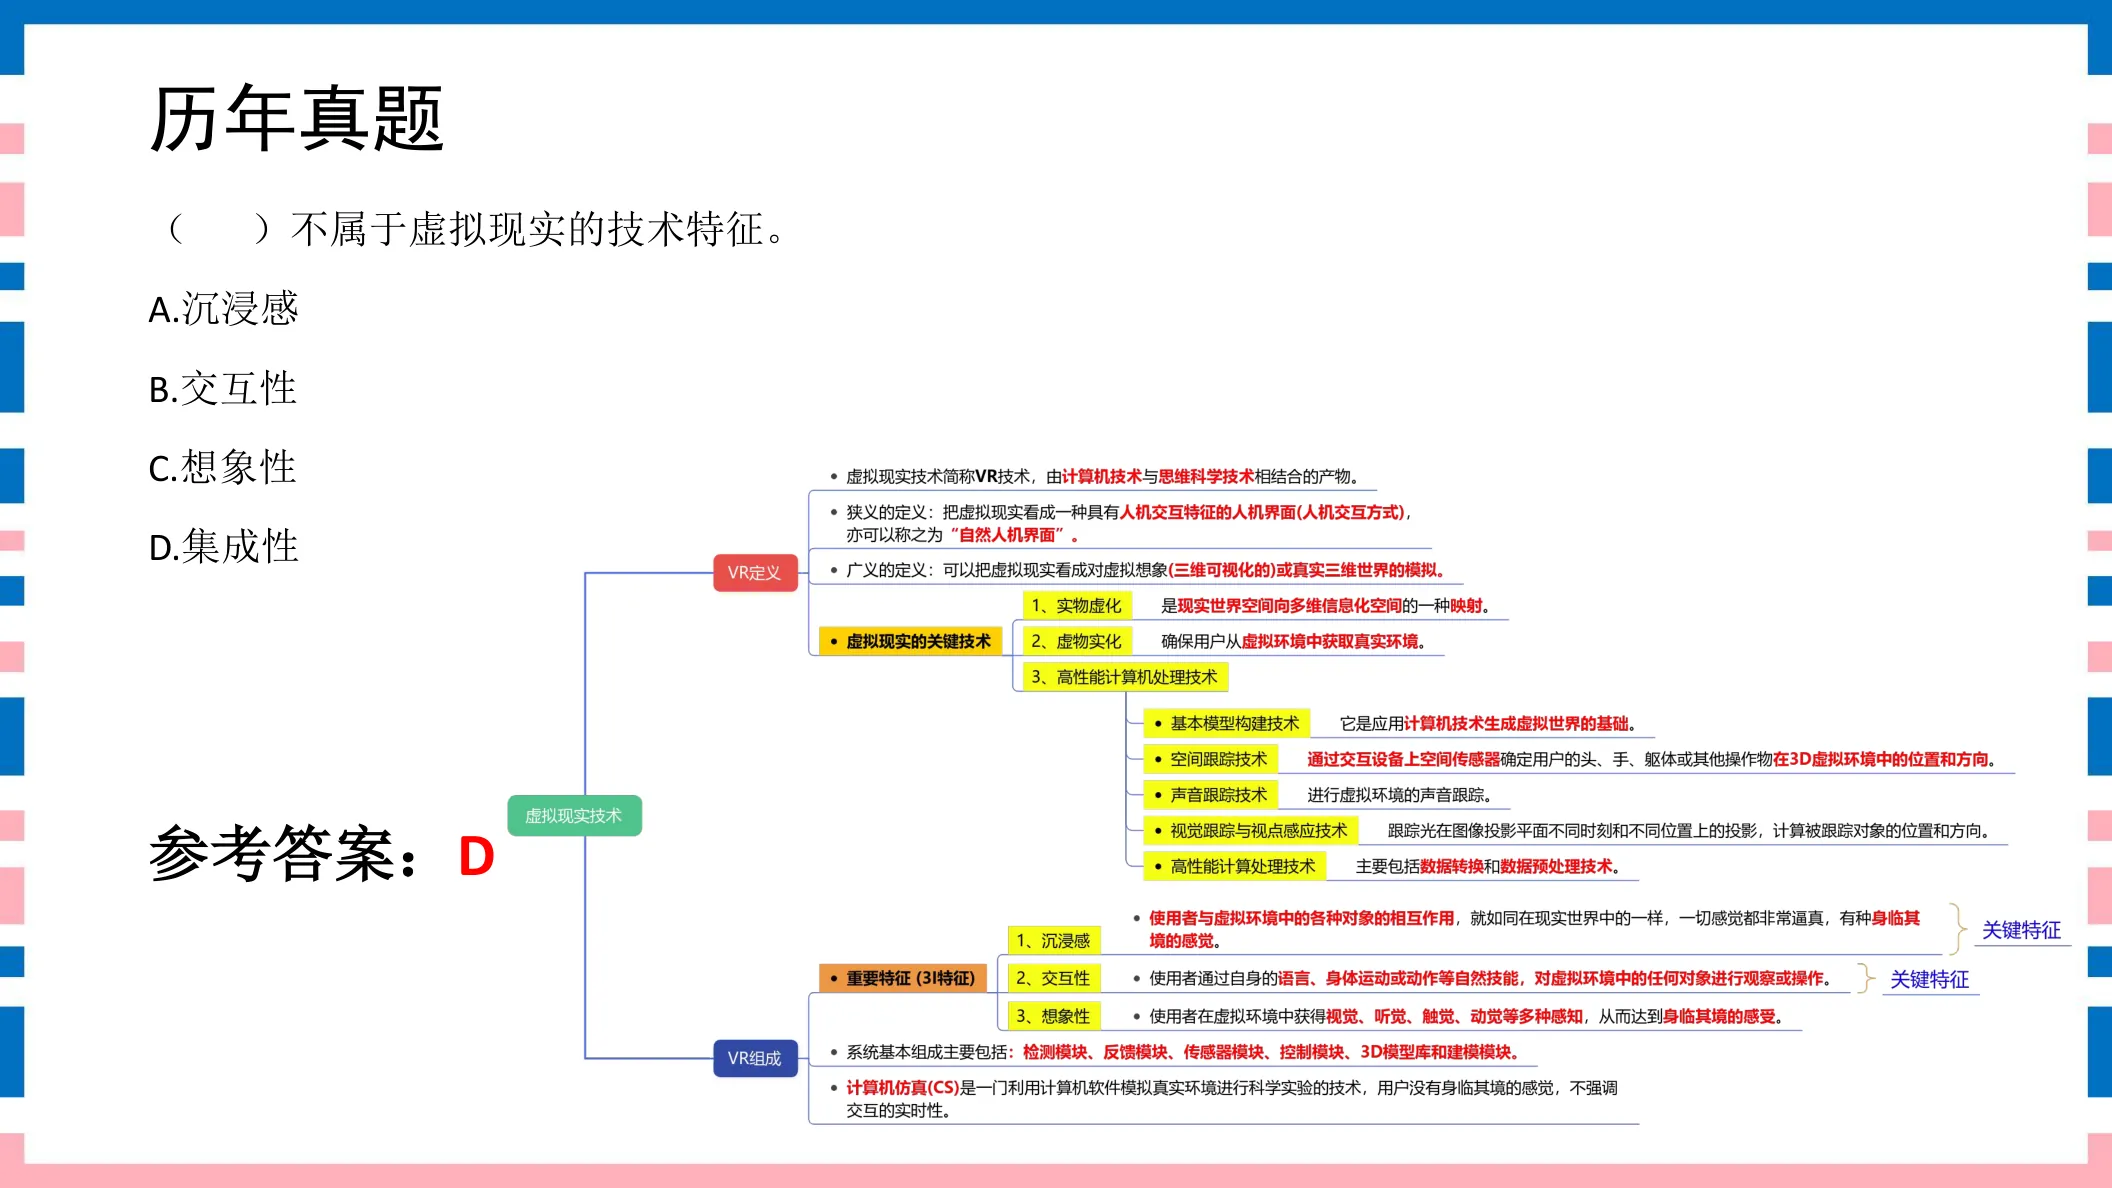
( )不属于虚拟现实的技术特征。A. 沉浸感B. 交互性C. 想象性D. 集成性
参考答案:D
◆ 考点:VR三大特征是沉浸感、交互性、想象性;集成性不属于VR技术特征(讲义P29)。
◆ 判定:题干选“不属于”,集成性是多媒体系统特征而非VR三I → D。
⚠ 易错提示:集成性=多媒体的特征,别安到VR头上;VR特征只有沉浸/交互/想象3个。
讲义原页对照 第29页 · 虚拟现实概念特征
点击图片可弹层放大查看讲义原页
211分虚拟现实概念特征讲义第30页
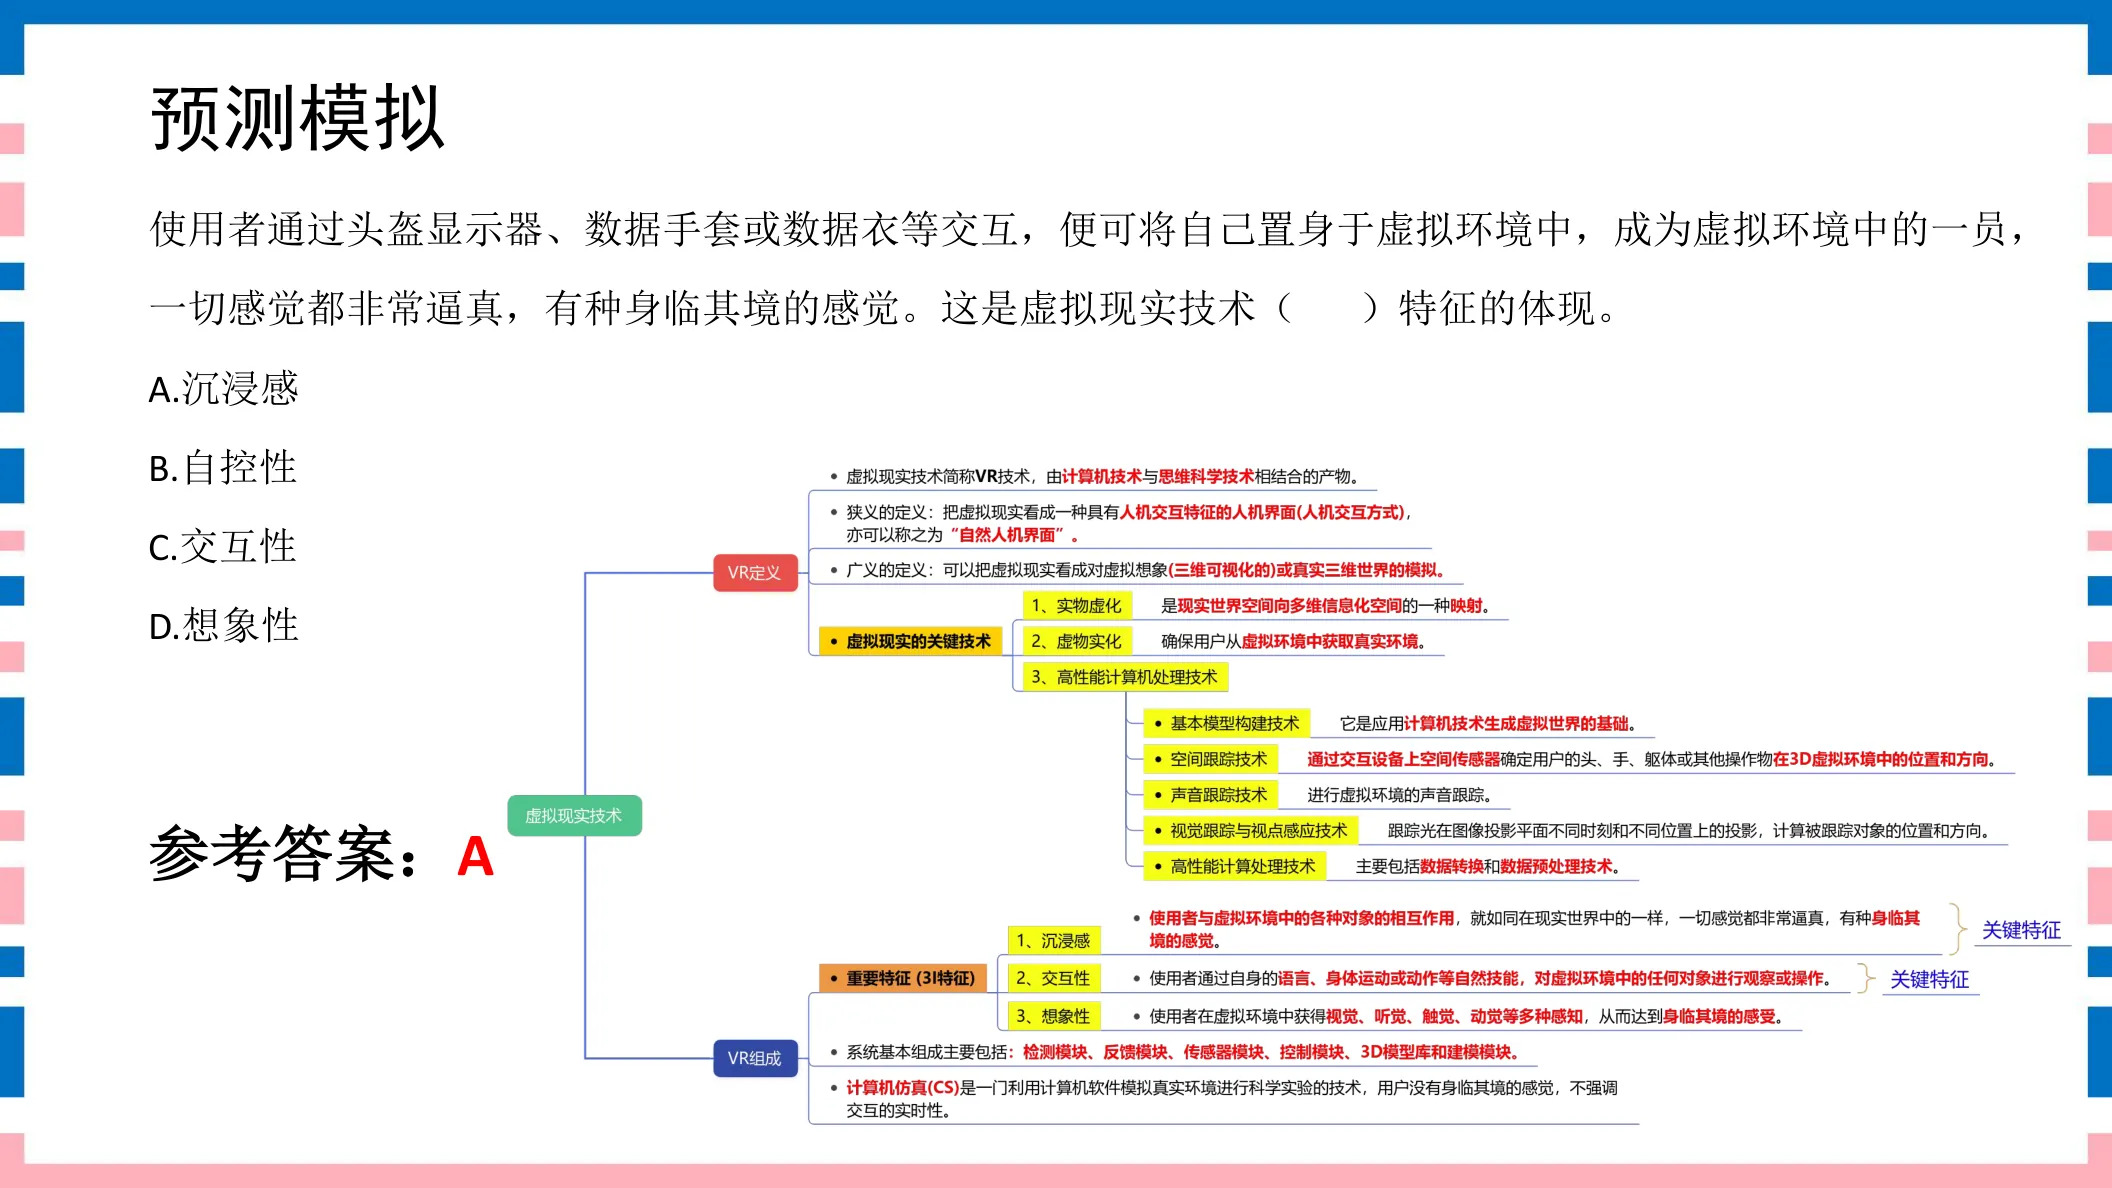
使用者通过头盔显示器、数据手套或数据衣等交互,便可将自己置身于虚拟环境中,成为虚拟环境中的一员,一切感觉都非常逼真,有种身临其境的感觉。这是虚拟现实技术( )特征的体现。A. 沉浸感B. 自控性C. 交互性D. 想象性
参考答案:A
◆ 考点:使用者通过头盔、数据手套/衣把自己置身虚拟环境、成为其中一员、感觉逼真身临其境,体现VR的沉浸感(讲义P30)。
◆ 判定:“置身其中、身临其境”=沉浸感 → A。
⚠ 易错提示:沉浸感=把自己“放进去”成为一员;对比第16题“主动操作=交互性”、第19题“多感知=想象性”。
讲义原页对照 第30页 · 虚拟现实概念特征
点击图片可弹层放大查看讲义原页
VR关键技术题 22–26 · 5 题
221分VR关键技术讲义第25页
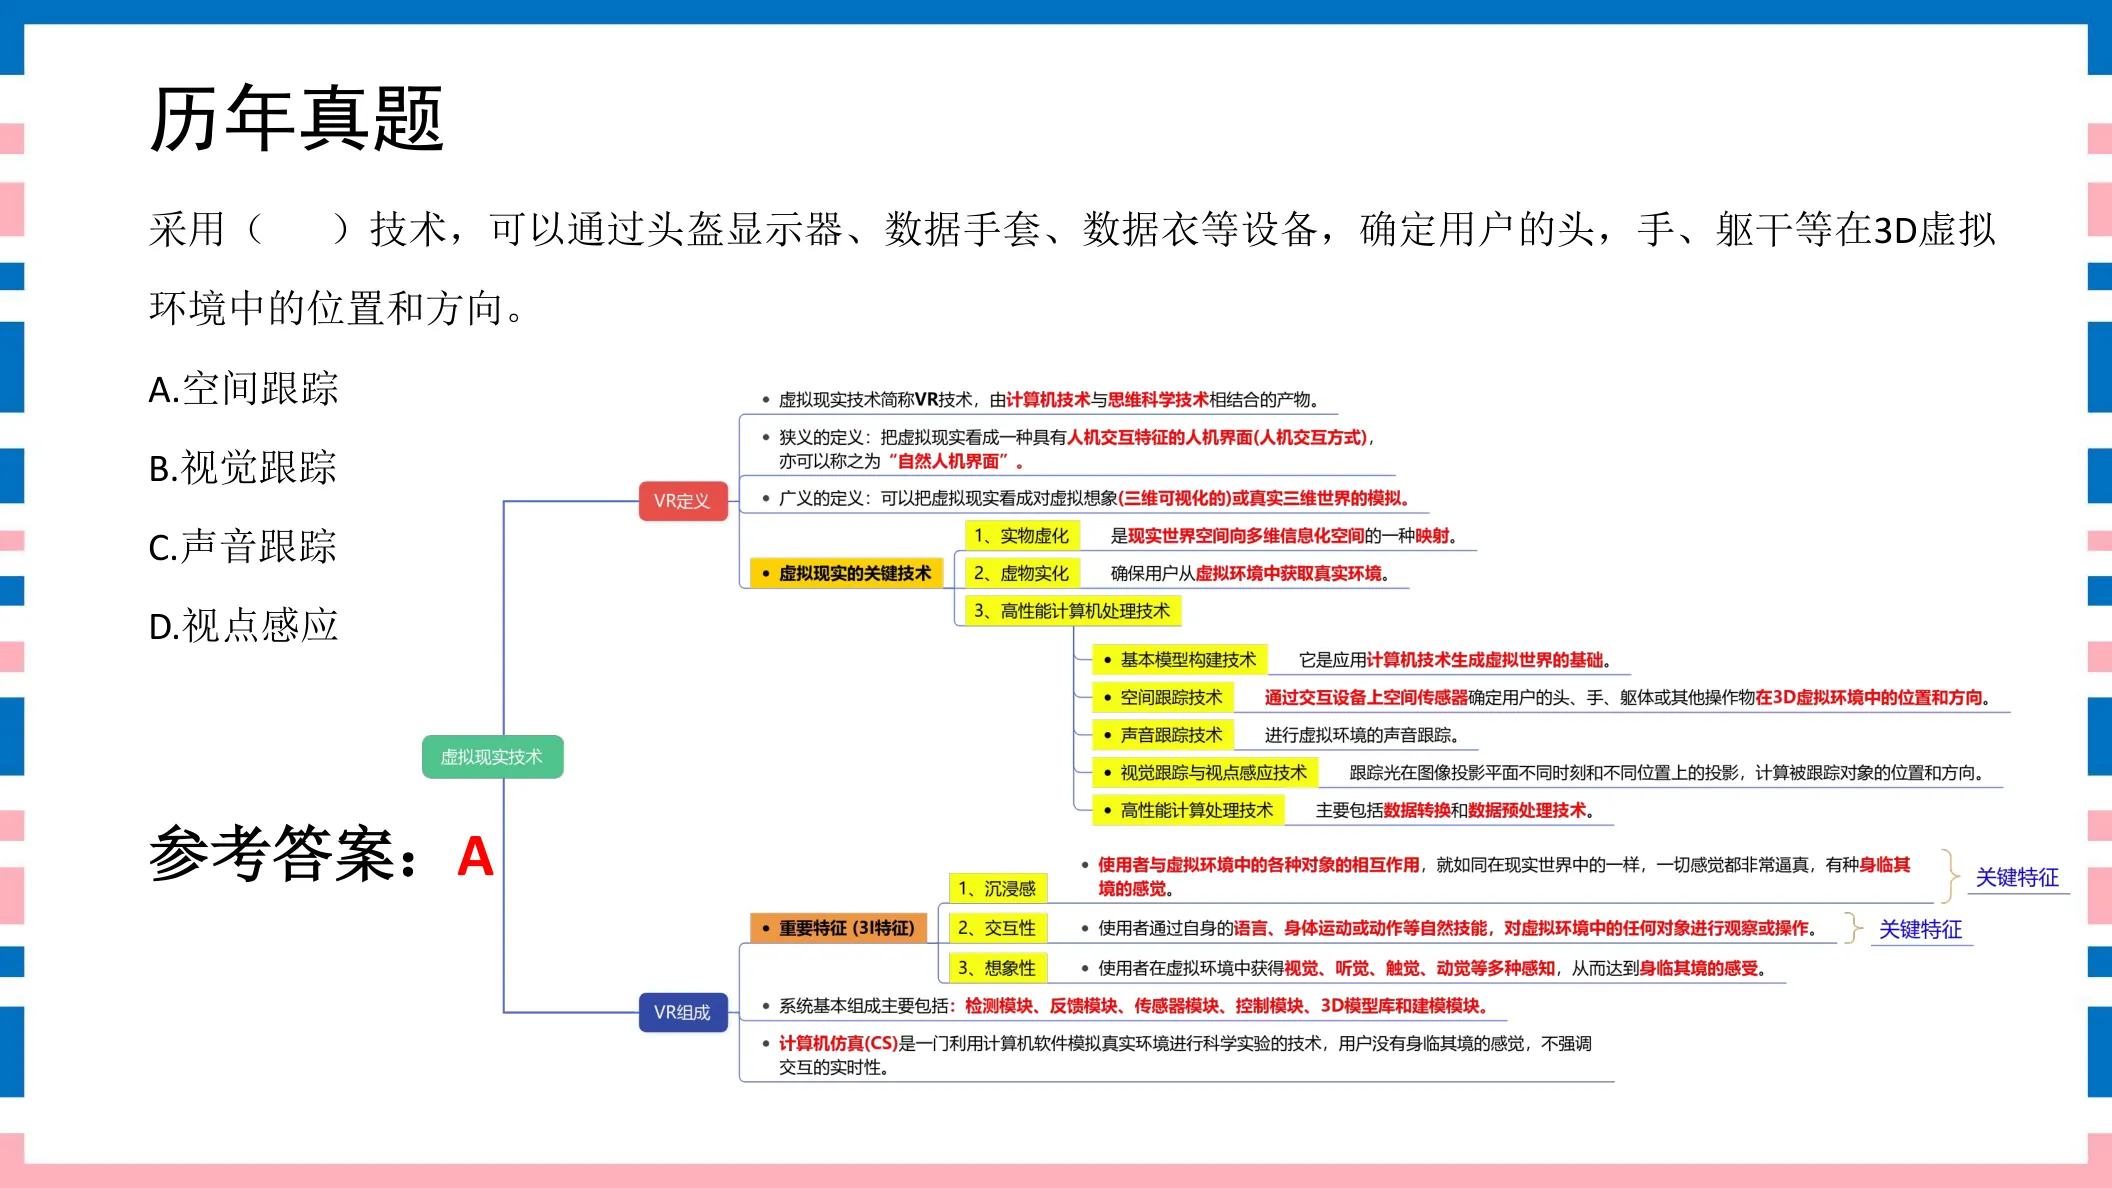
采用( )技术,可以通过头盔显示器、数据手套、数据衣等设备,确定用户的头,手、躯干等在3D虚拟环境中的位置和方向。A. 空间跟踪B. 视觉跟踪C. 声音跟踪D. 视点感应
参考答案:A
◆ 考点:采用空间跟踪技术,通过头盔显示器、数据手套、数据衣等设备,确定用户头、手、躯干在3D虚拟环境中的位置和方向(讲义P25)。
◆ 判定:确定头手躯干位置方向=空间跟踪 → A。
⚠ 易错提示:空间跟踪=定位头手躯干的位置与方向;视觉跟踪/声音跟踪/视点感应是更窄的专项。
讲义原页对照 第25页 · VR关键技术
点击图片可弹层放大查看讲义原页
231分VR关键技术讲义第31页
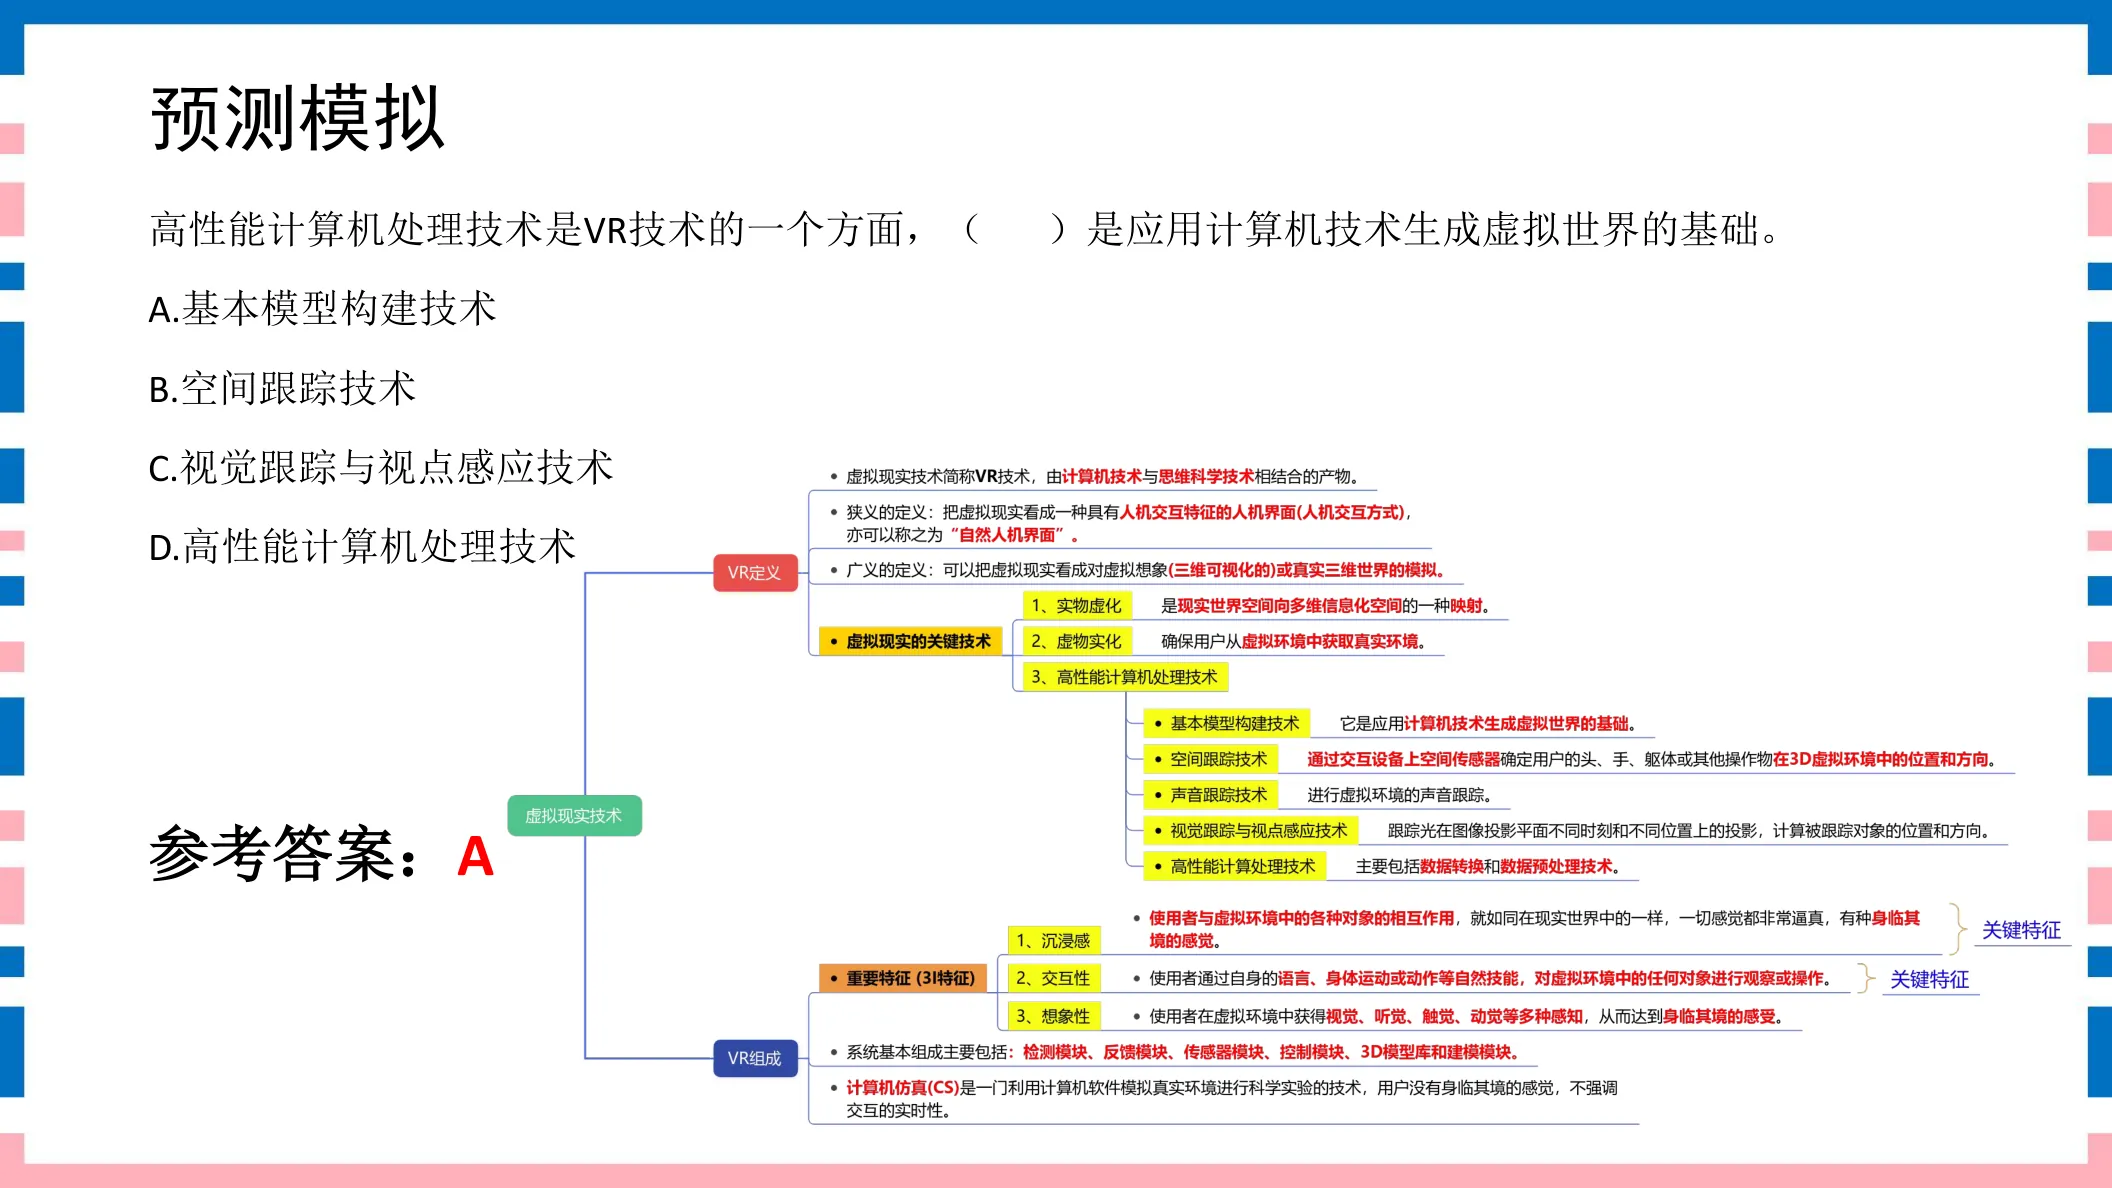
高性能计算机处理技术是VR技术的一个方面,( )是应用计算机技术生成虚拟世界的基础。A. 基本模型构建技术B. 空间跟踪技术C. 视觉跟踪与视点感应技术D. 高性能计算机处理技术
参考答案:A
◆ 考点:基本模型构建技术是应用计算机技术生成虚拟世界的基础(讲义P31)。
◆ 判定:生成虚拟世界的基础=基本模型构建 → A。
⚠ 易错提示:建模(模型构建)=生成虚拟世界的基础;空间跟踪、视点感应、高性能计算都是配套技术。
讲义原页对照 第31页 · VR关键技术
点击图片可弹层放大查看讲义原页
241分VR关键技术讲义第40页
在虚拟现实系统中,计算机从人的动作、语音等的变化中获得信息,要正确理解这些信息,需要采用( )技术。A. AlB. 实物虚化C. CSD. 虚物实化技术
参考答案:A
◆ 考点:计算机从人的动作、语音变化中获取信息并正确理解这些信息,需要采用AI(人工智能)技术(讲义P40)。
◆ 判定:“理解动作语音信息”=AI → A。
⚠ 易错提示:AI=让计算机“理解”人的动作/语音意图;实物虚化、虚物实化是另两条路线。
讲义原页对照 第40页 · VR关键技术
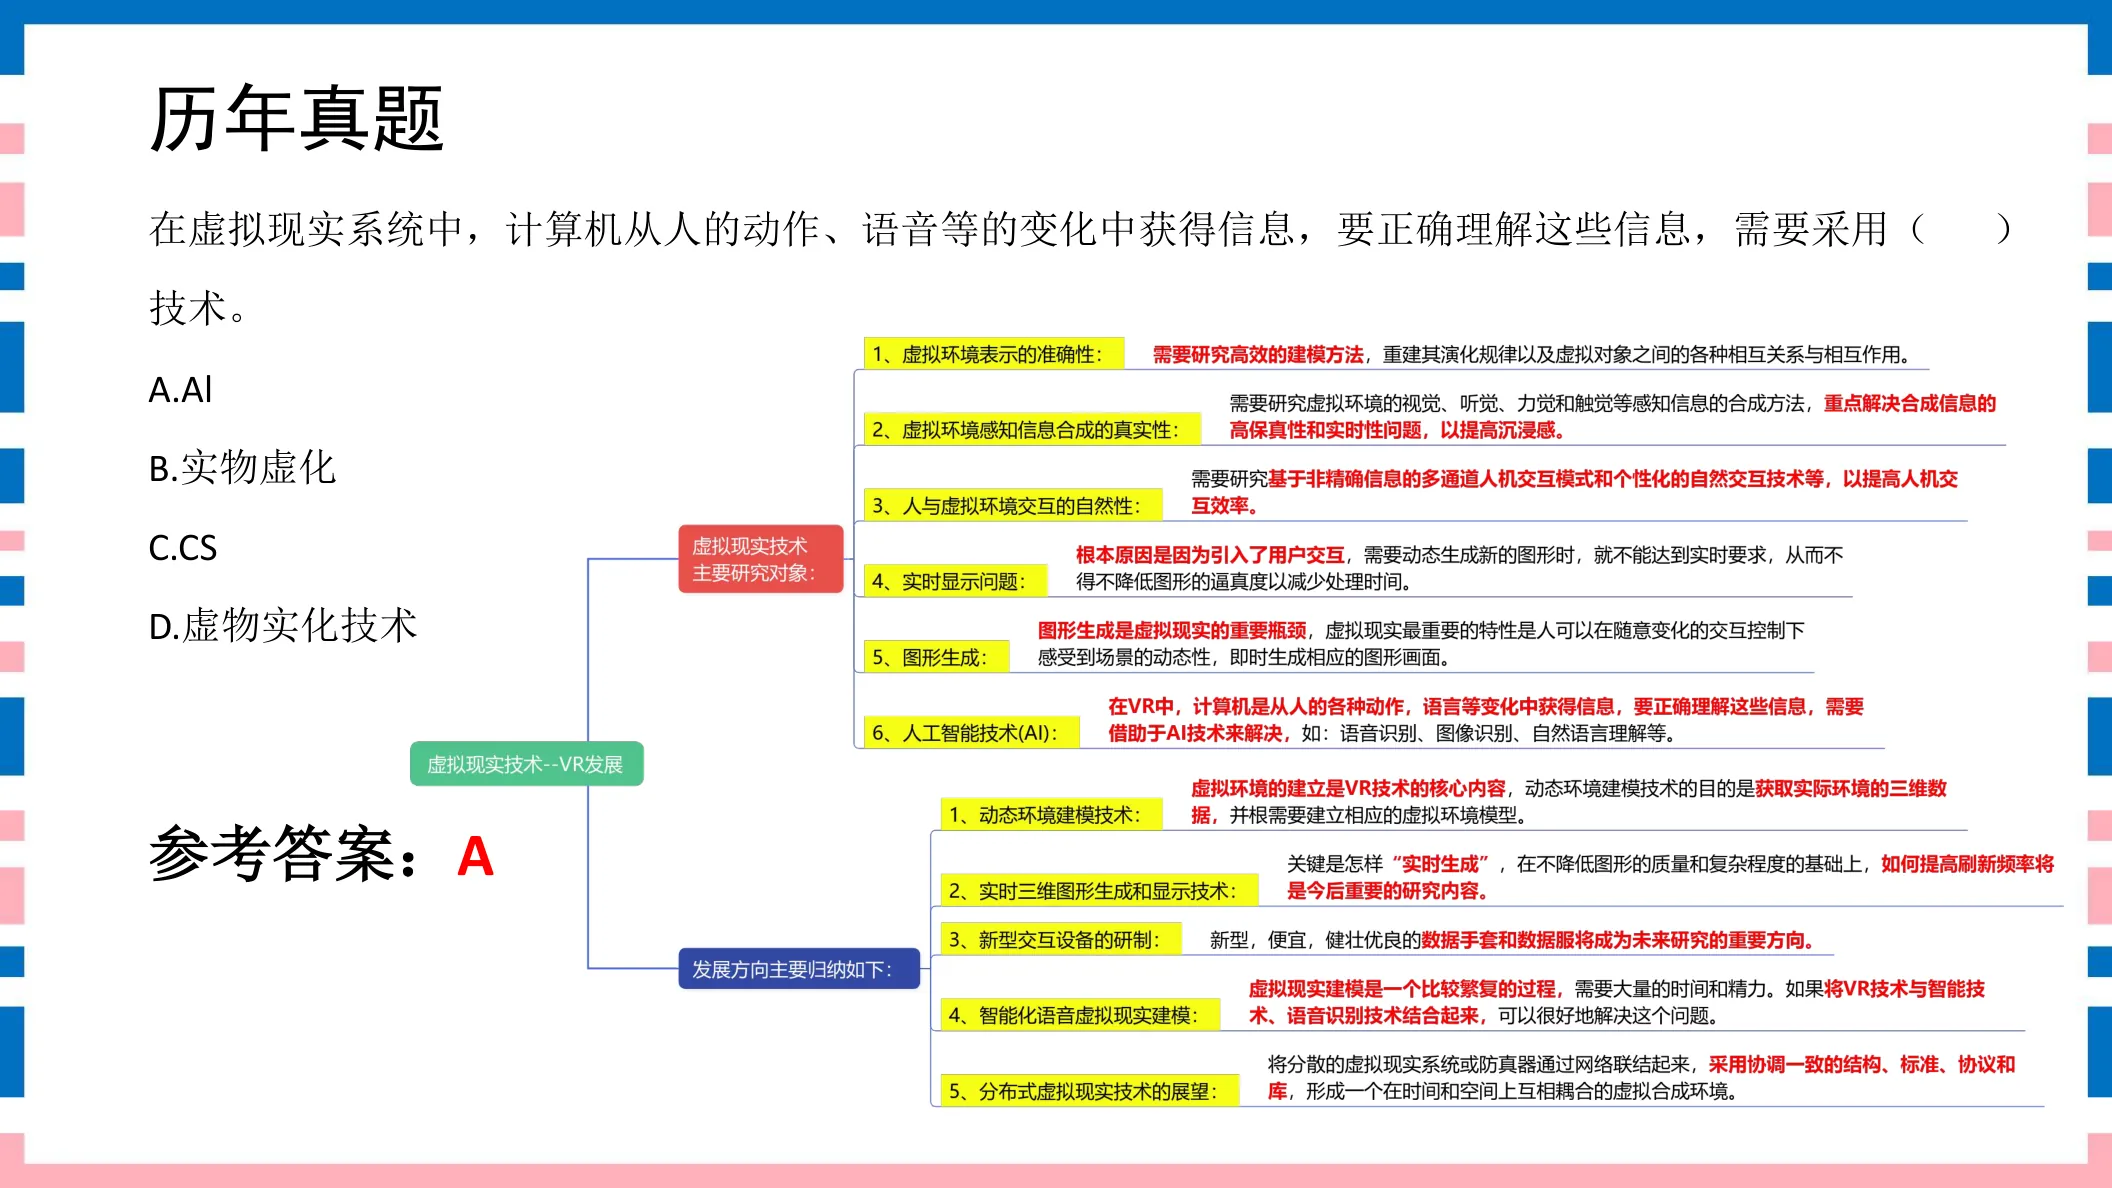
点击图片可弹层放大查看讲义原页
251分VR关键技术讲义第41页
在虚拟现实系统的研究与发展中,对实时三维图形生成和显示技术研究的重点应该是( )。A. 虚拟环境建模B. 支持仿真训练C. 提高刷新频率D. 感知信息的真实性
参考答案:C
◆ 考点:实时三维图形生成和显示技术的研究重点应是提高刷新频率,以保证动态画面的实时性(讲义P41)。
◆ 判定:研究重点=提高刷新频率 → C。
⚠ 易错提示:实时三维图形的核心追求=提高刷新频率(帧率);与第13题HMD需≥60Hz呼应。
讲义原页对照 第41页 · VR关键技术
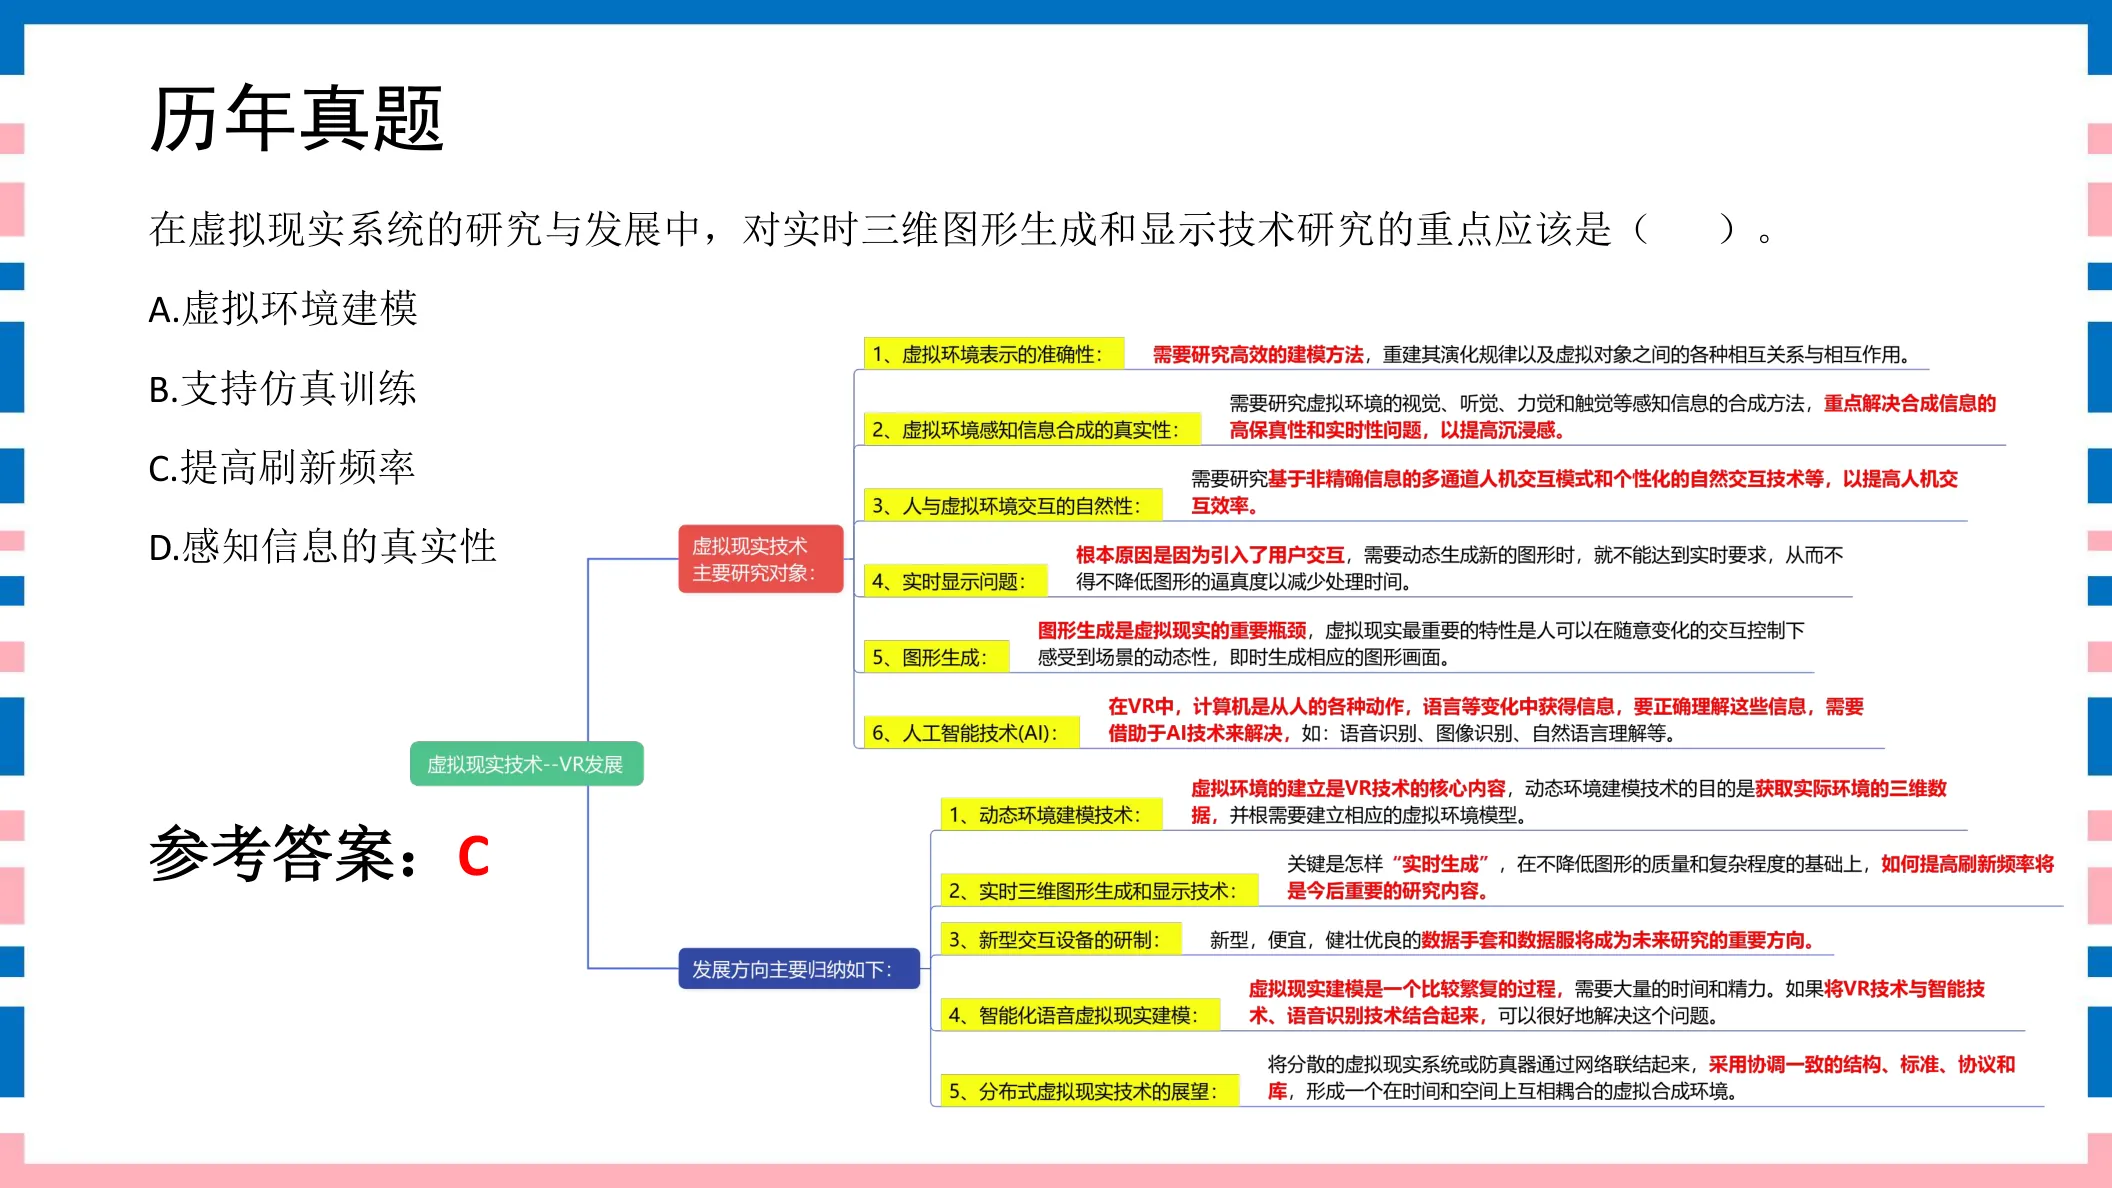
点击图片可弹层放大查看讲义原页
261分VR关键技术讲义第42页
( )是虚拟现实的重要瓶颈,虚拟现实最重要的特性是人可以在随意变化的交互控制下感受到场景的动态性,即时生成相应的图形画面。A. 虚拟环境的准确性B. 虚拟环境感知信息合成的真实性C. 图像生成D. 人工智能技术
参考答案:C
◆ 考点:图像生成是虚拟现实的重要瓶颈:人要在随意交互控制下感受到场景动态性,需即时生成相应图形画面(讲义P42)。
◆ 判定:“重要瓶颈+即时生成图形”=图像生成 → C。
⚠ 易错提示:图像生成=VR重要瓶颈;“感知信息合成的真实性”是另一考点,别混。
讲义原页对照 第42页 · VR关键技术
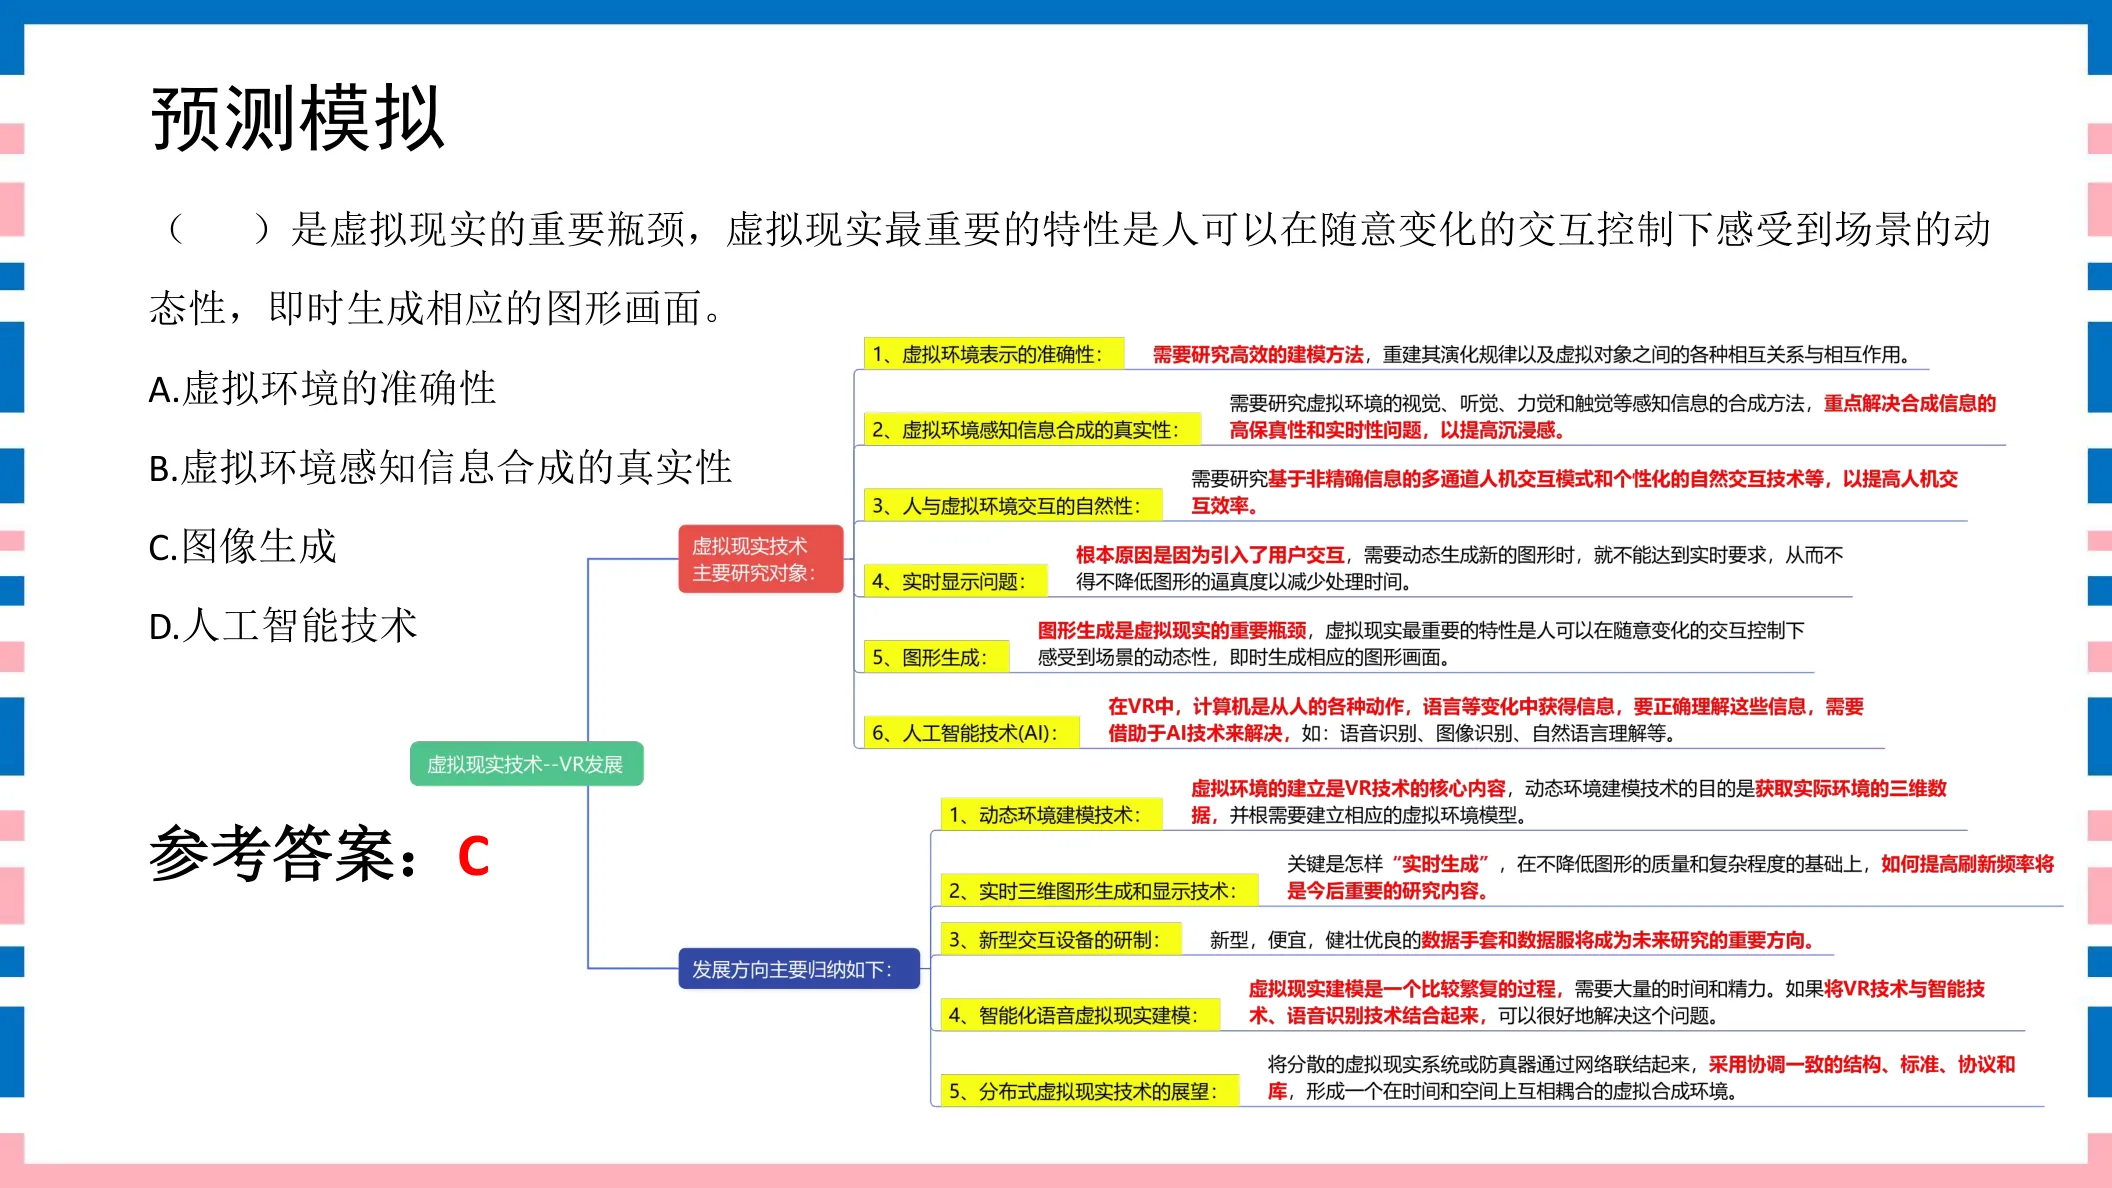
点击图片可弹层放大查看讲义原页
VR系统组成题 27–27 · 1 题
271分VR系统组成讲义第32页
虚拟现实系统具有三“I”特性,其系统基本组成不包括( )。A. 检测模块B. 反馈模块C. 总线模块D. 控制模块
参考答案:C
◆ 考点:虚拟现实系统(三I特性)的基本组成包括检测模块、反馈模块、控制模块,不包括总线模块(讲义P32)。
◆ 判定:选“不包括” → 总线模块C。
⚠ 易错提示:VR系统三模块=检测+反馈+控制;“总线模块”是编造干扰项。
讲义原页对照 第32页 · VR系统组成
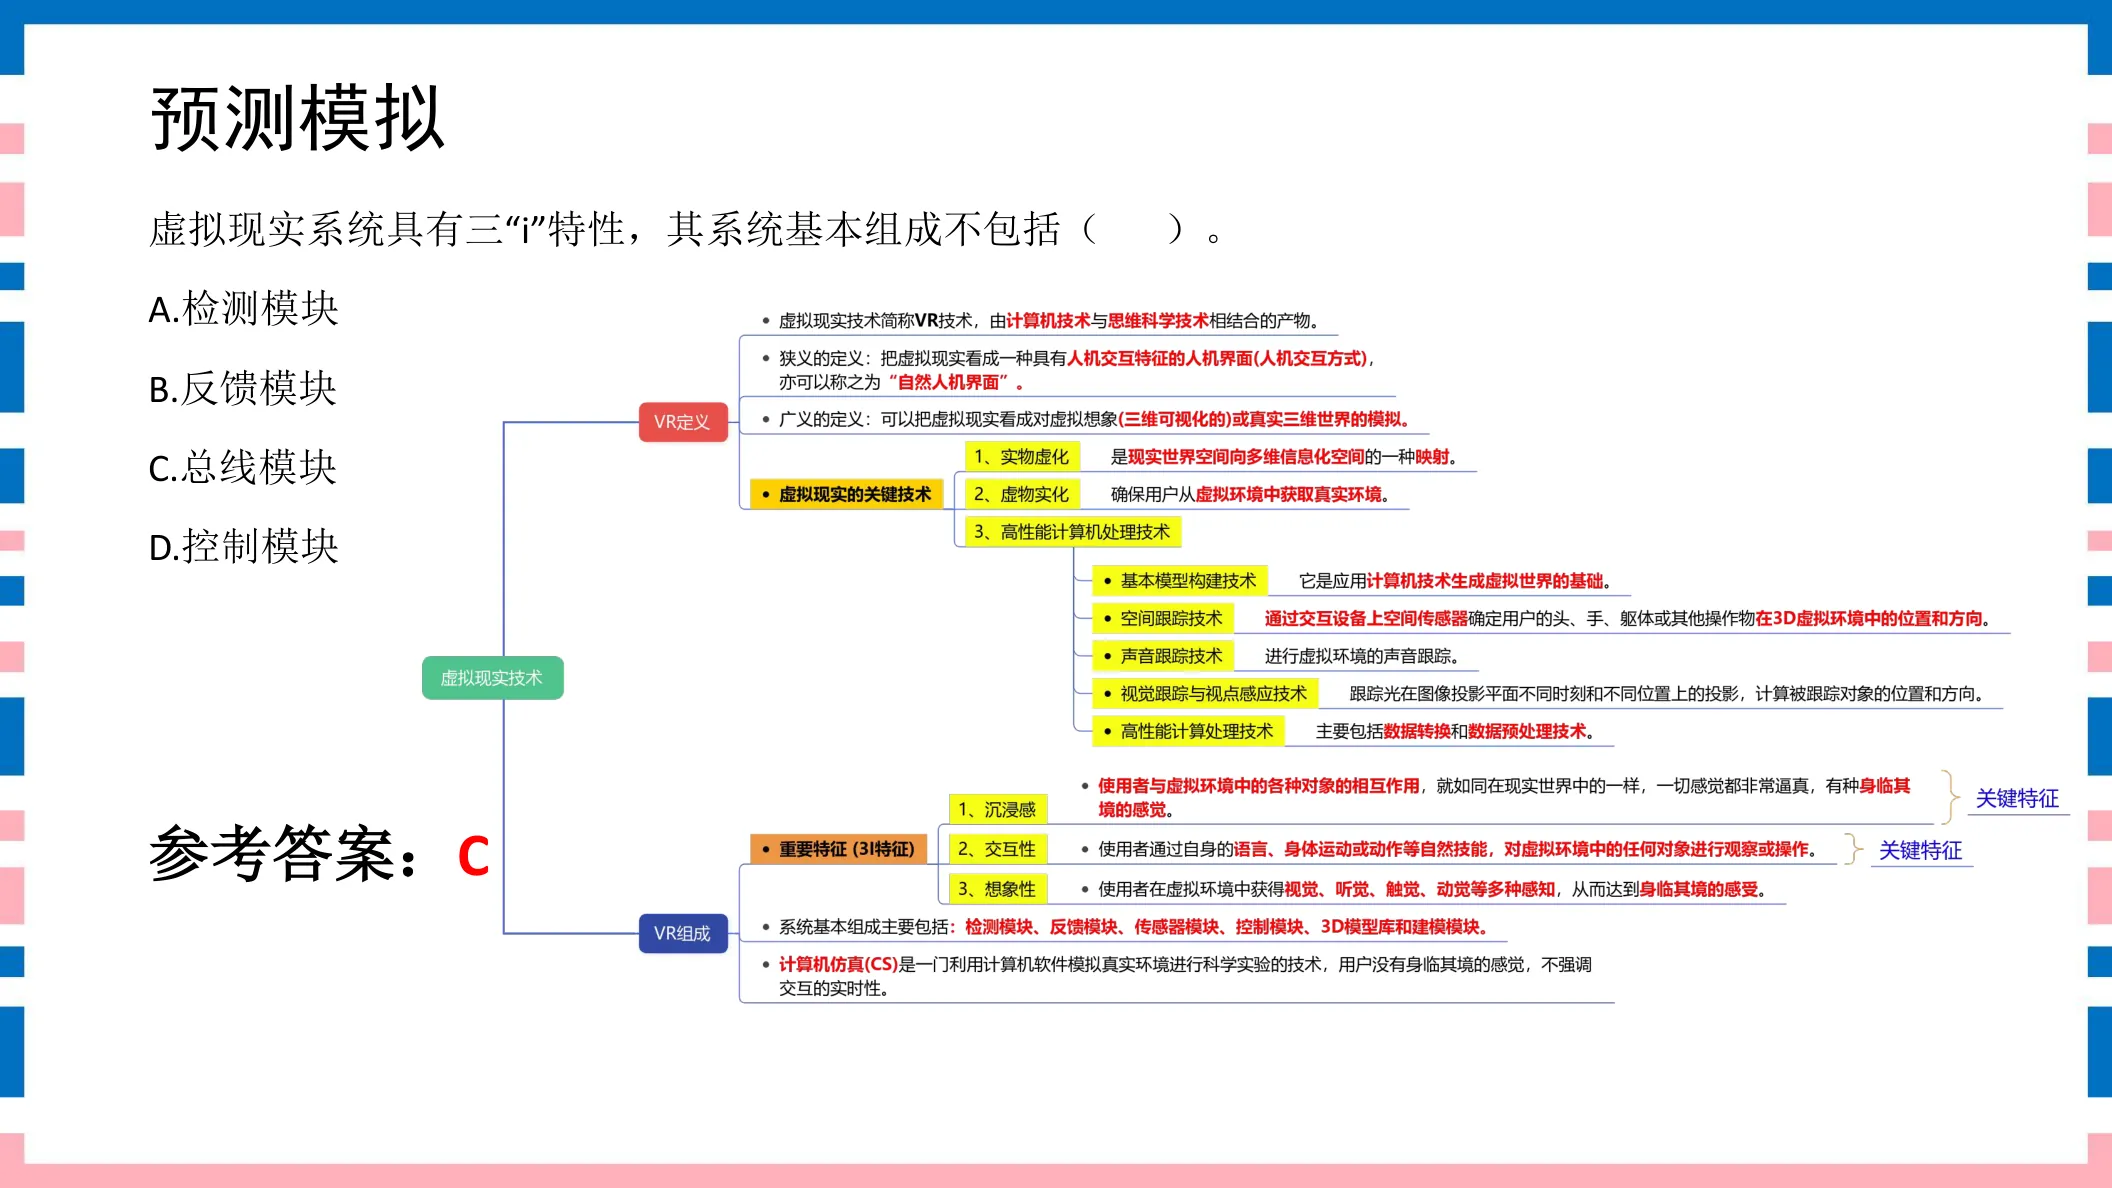
点击图片可弹层放大查看讲义原页
VR系统分类题 28–32 · 5 题
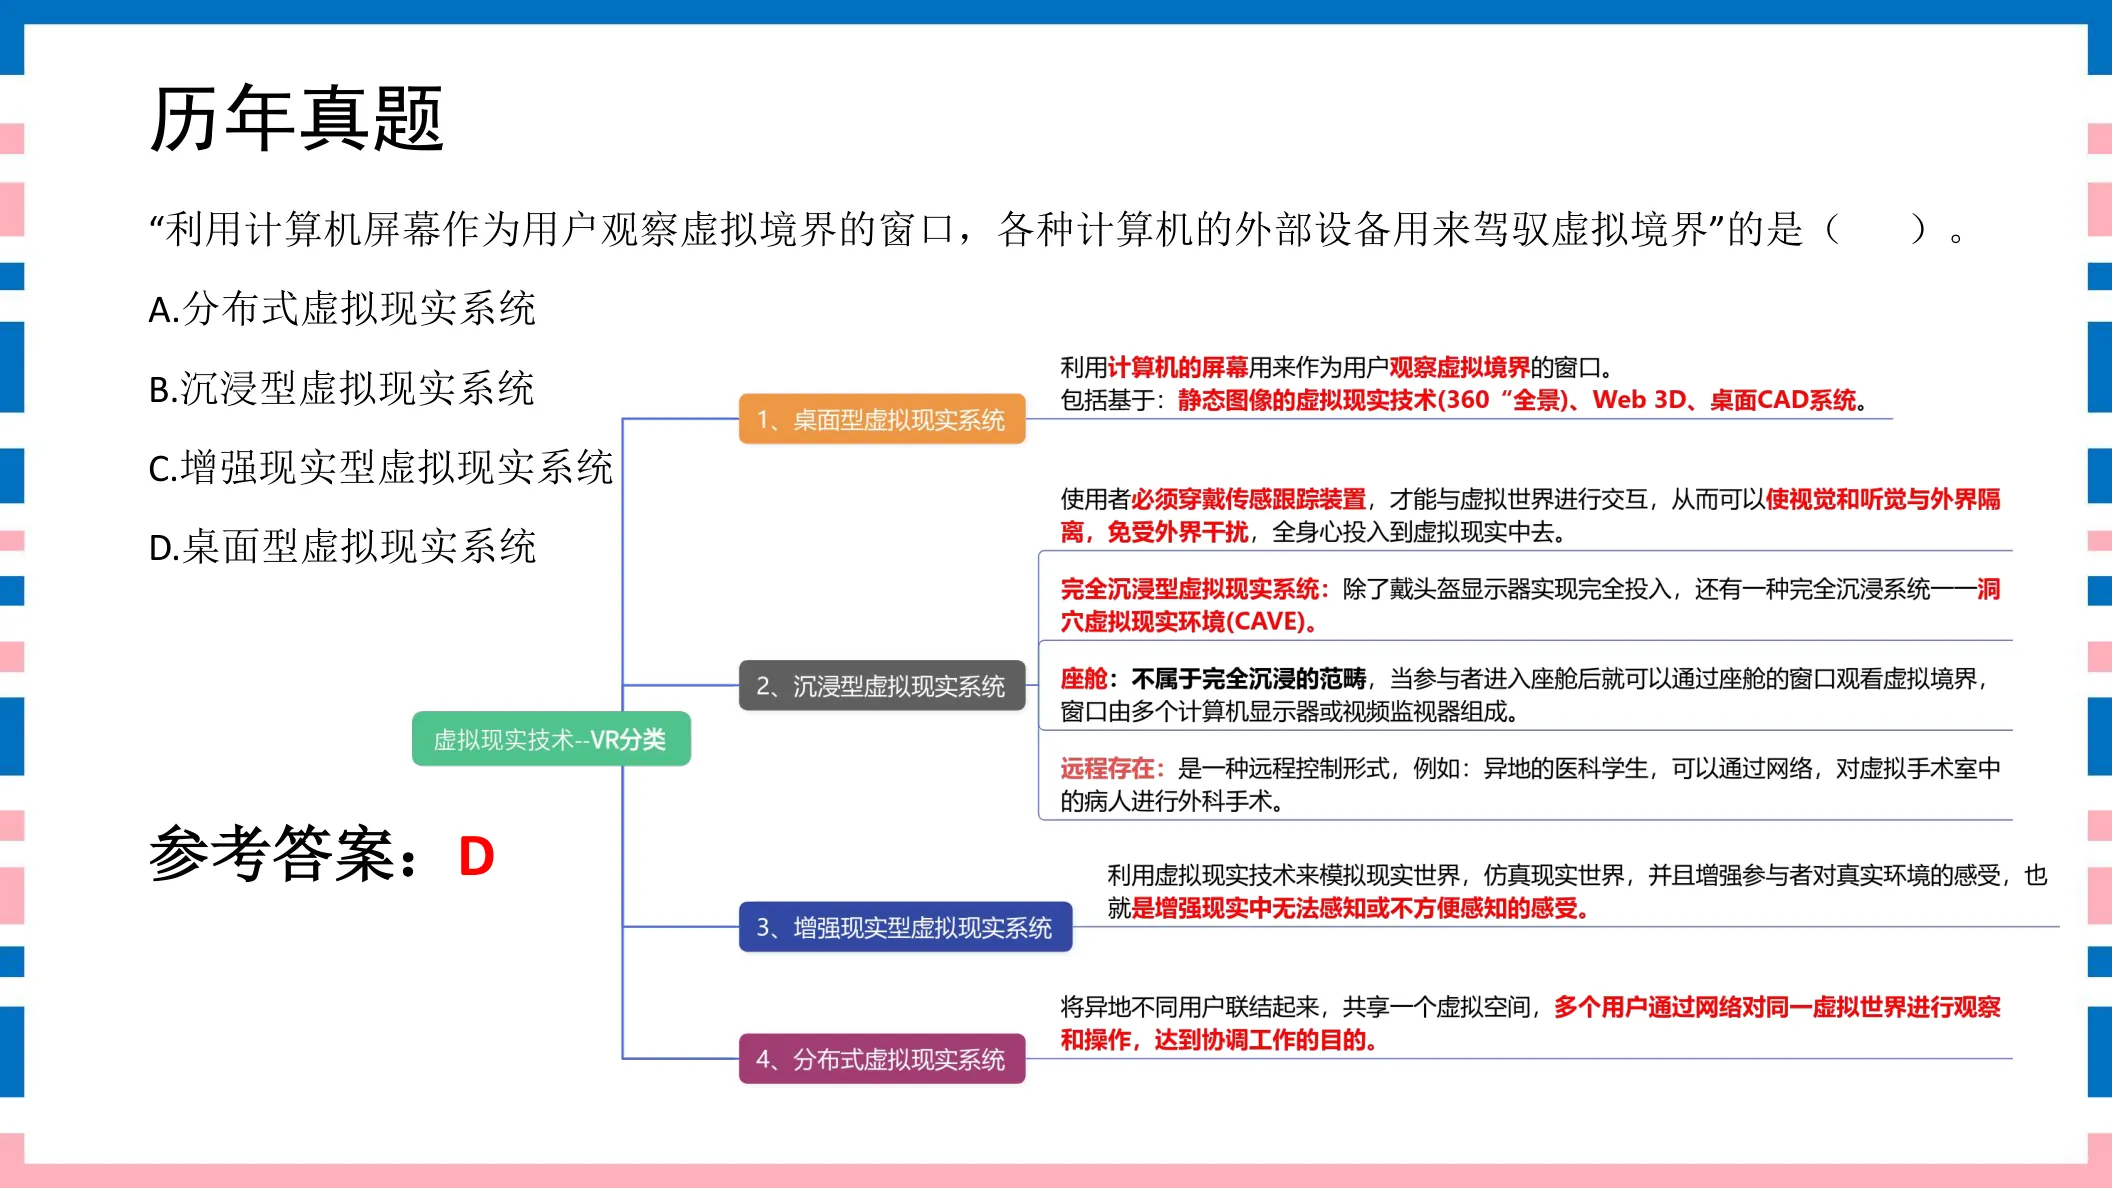
281分VR系统分类讲义第34页
“利用计算机屏幕作为用户观察虚拟境界的窗口,各种计算机的外部设备用来驾驭虚拟境界”的是( )。A. 分布式虚拟现实系统B. 沉浸型虚拟现实系统C. 增强现实型虚拟现实系统D. 桌面型虚拟现实系统
参考答案:D
◆ 考点:桌面型VR系统利用计算机屏幕作为用户观察虚拟境界的窗口,用外部设备驾驭虚拟境界(讲义P34)。
◆ 判定:“以屏幕为窗口”=桌面型 → D。
⚠ 易错提示:四类VR记场景:桌面型=看屏幕窗口;沉浸型=戴头盔隔离外界;分布式=异地联网共享;增强现实=虚实叠加。
讲义原页对照 第34页 · VR系统分类
点击图片可弹层放大查看讲义原页
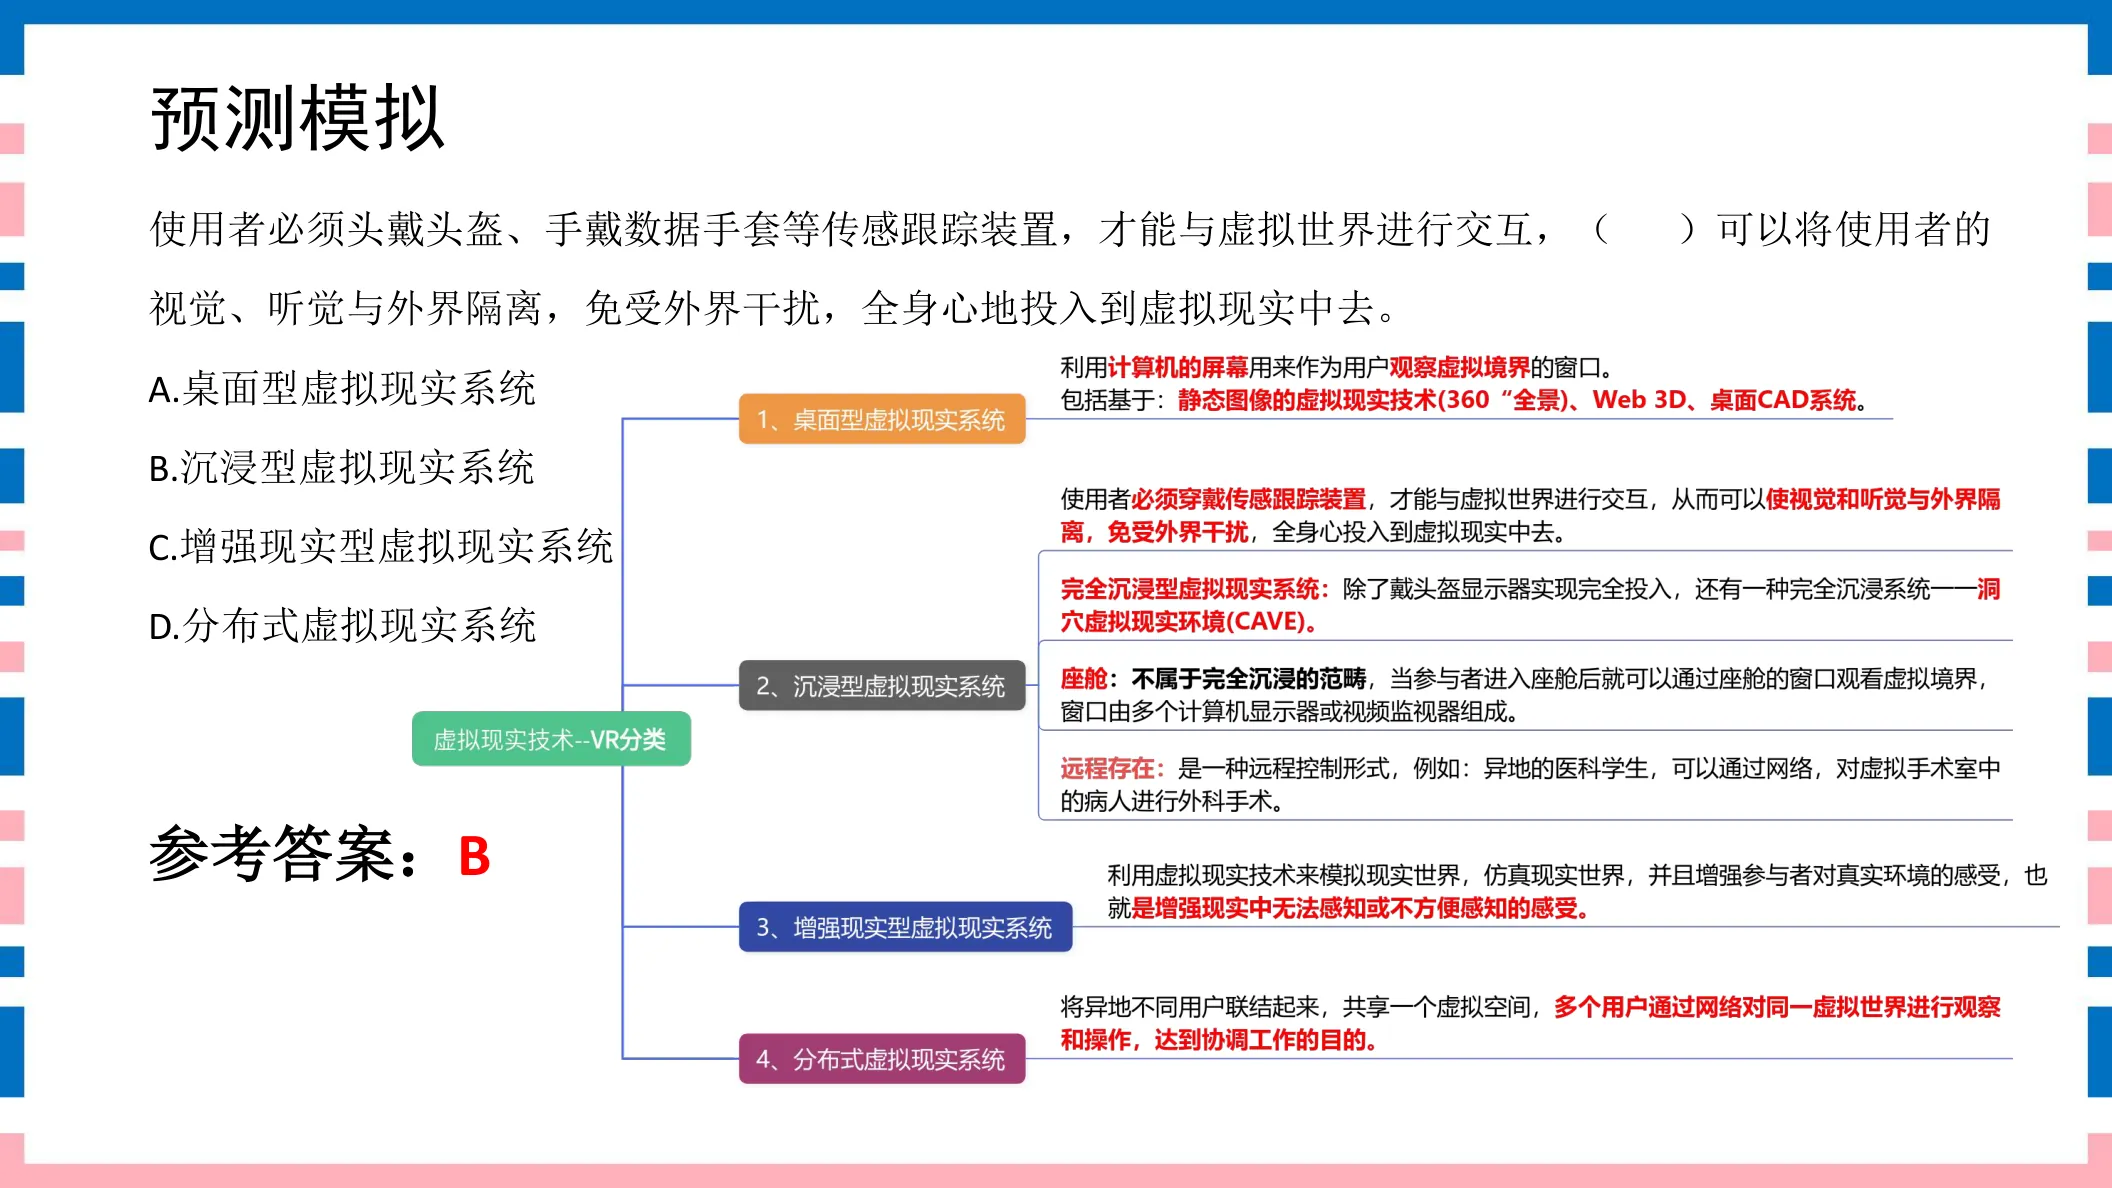
291分VR系统分类讲义第35页
使用者必须头戴头盔、手戴数据手套等传感跟踪装置,才能与虚拟世界进行交互,( )可以将使用者的视觉、听觉与外界隔离,免受外界干扰,全身心地投入到虚拟现实中去。A. 桌面型虚拟现实系统B. 沉浸型虚拟现实系统C. 增强现实型虚拟现实系统D. 分布式虚拟现实系统
参考答案:B
◆ 考点:沉浸型VR系统要求头戴头盔、手戴数据手套等传感装置,可将视听与外界隔离、全身心投入虚拟世界(讲义P35)。
◆ 判定:“戴头盔手套+隔离外界”=沉浸型 → B。
⚠ 易错提示:沉浸型=完全隔离外界、全身心投入;桌面型不隔离、分布式联网、增强现实虚实叠加。
讲义原页对照 第35页 · VR系统分类
点击图片可弹层放大查看讲义原页
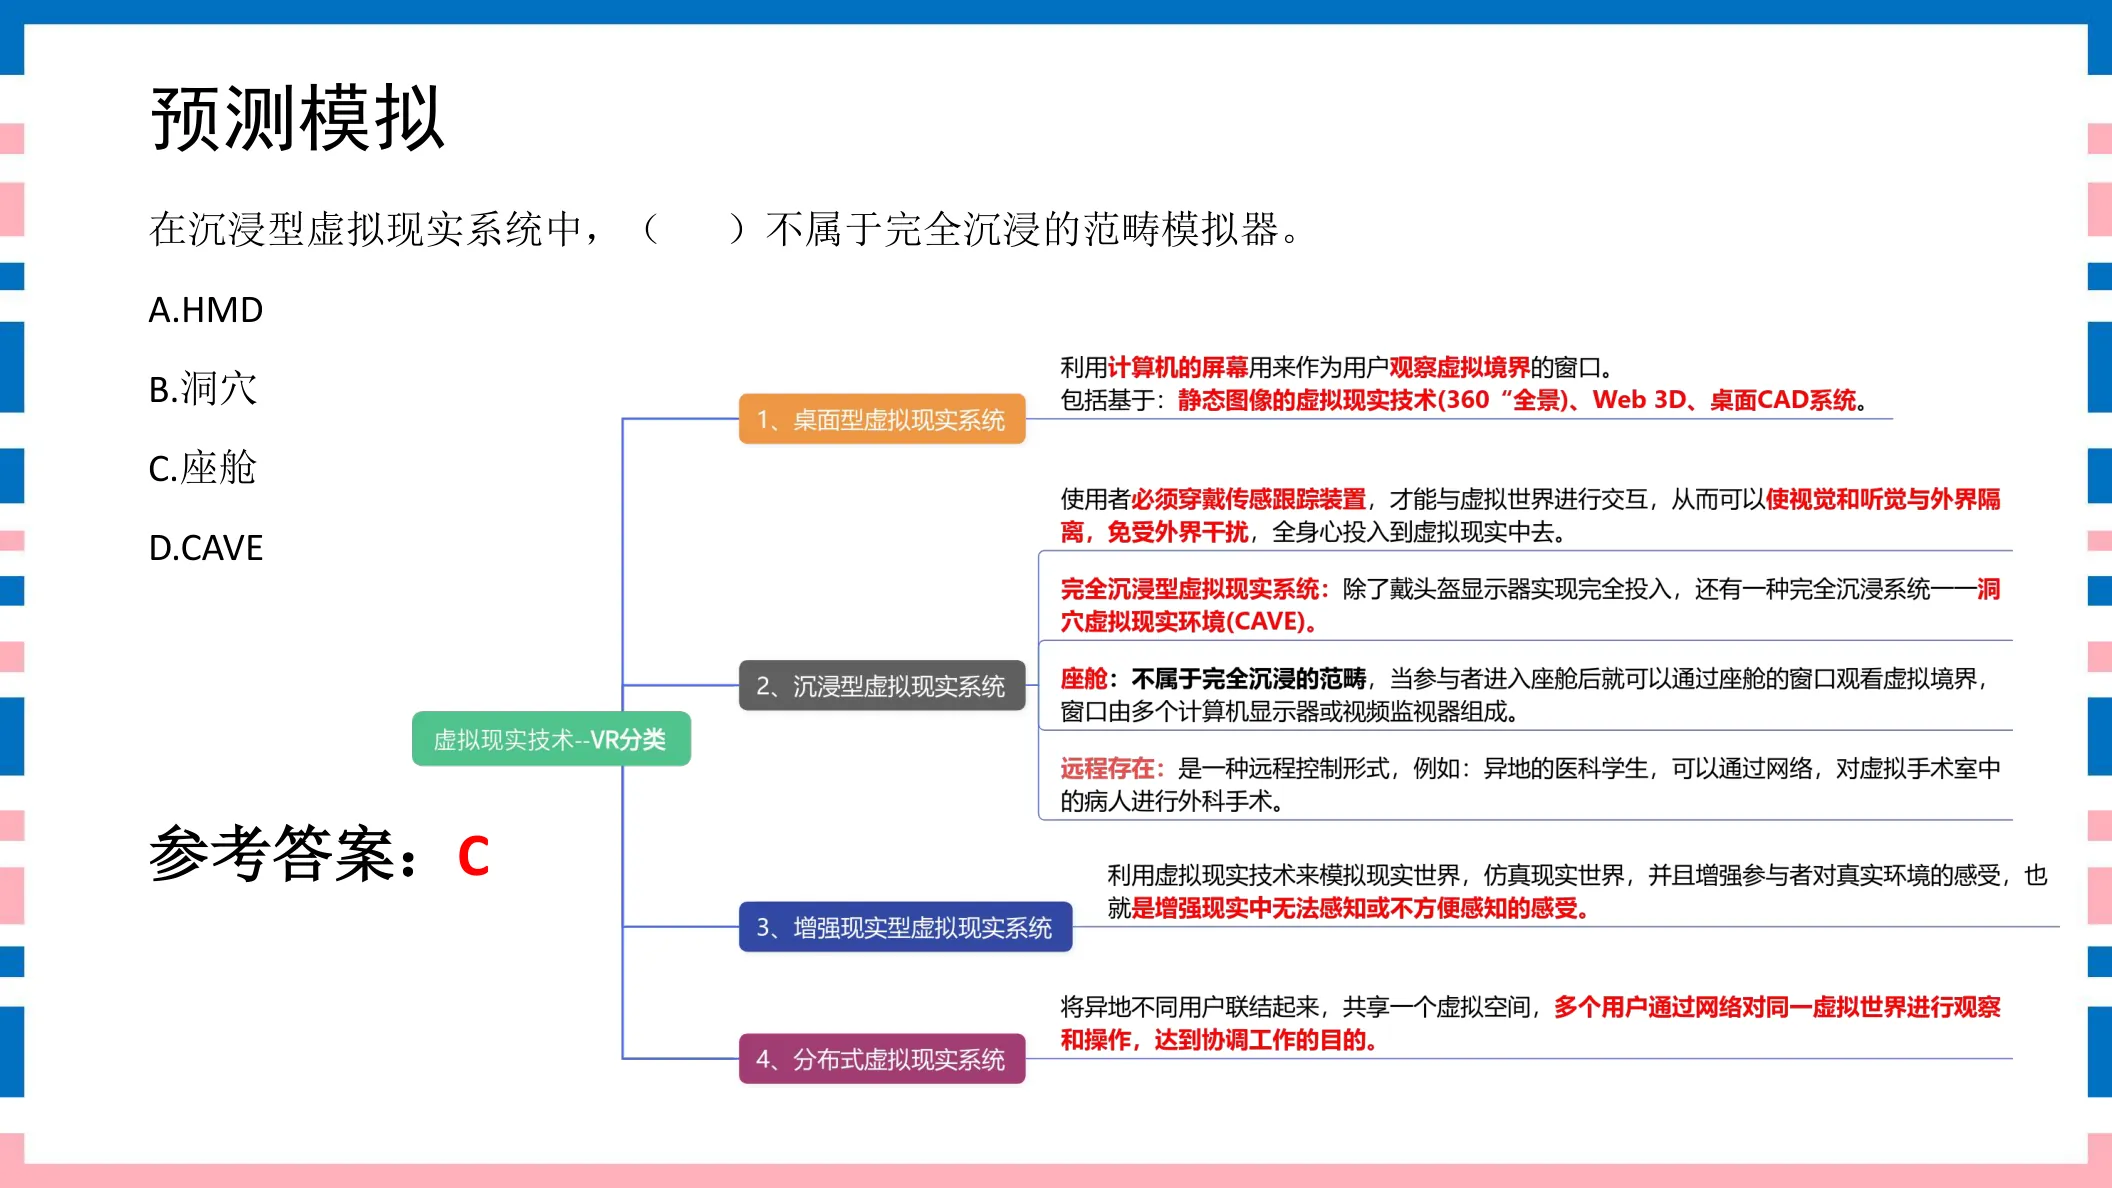
301分VR系统分类讲义第36页
在沉浸型虚拟现实系统中,( )不属于完全沉浸的范畴模拟器。A. HMDB. 洞穴C. 座舱D. CAVE
参考答案:C
◆ 考点:沉浸型VR中,座舱不属于完全沉浸范畴的模拟器;完全沉浸模拟器包括HMD、洞穴(CAVE)等(讲义P36)。
◆ 判定:选“不属于完全沉浸” → 座舱C。注意洞穴=CAVE是完全沉浸的。
⚠ 易错提示:洞穴即CAVE,属完全沉浸;座舱是半沉浸。别把“洞穴”和“座舱”看成一个。
讲义原页对照 第36页 · VR系统分类
点击图片可弹层放大查看讲义原页
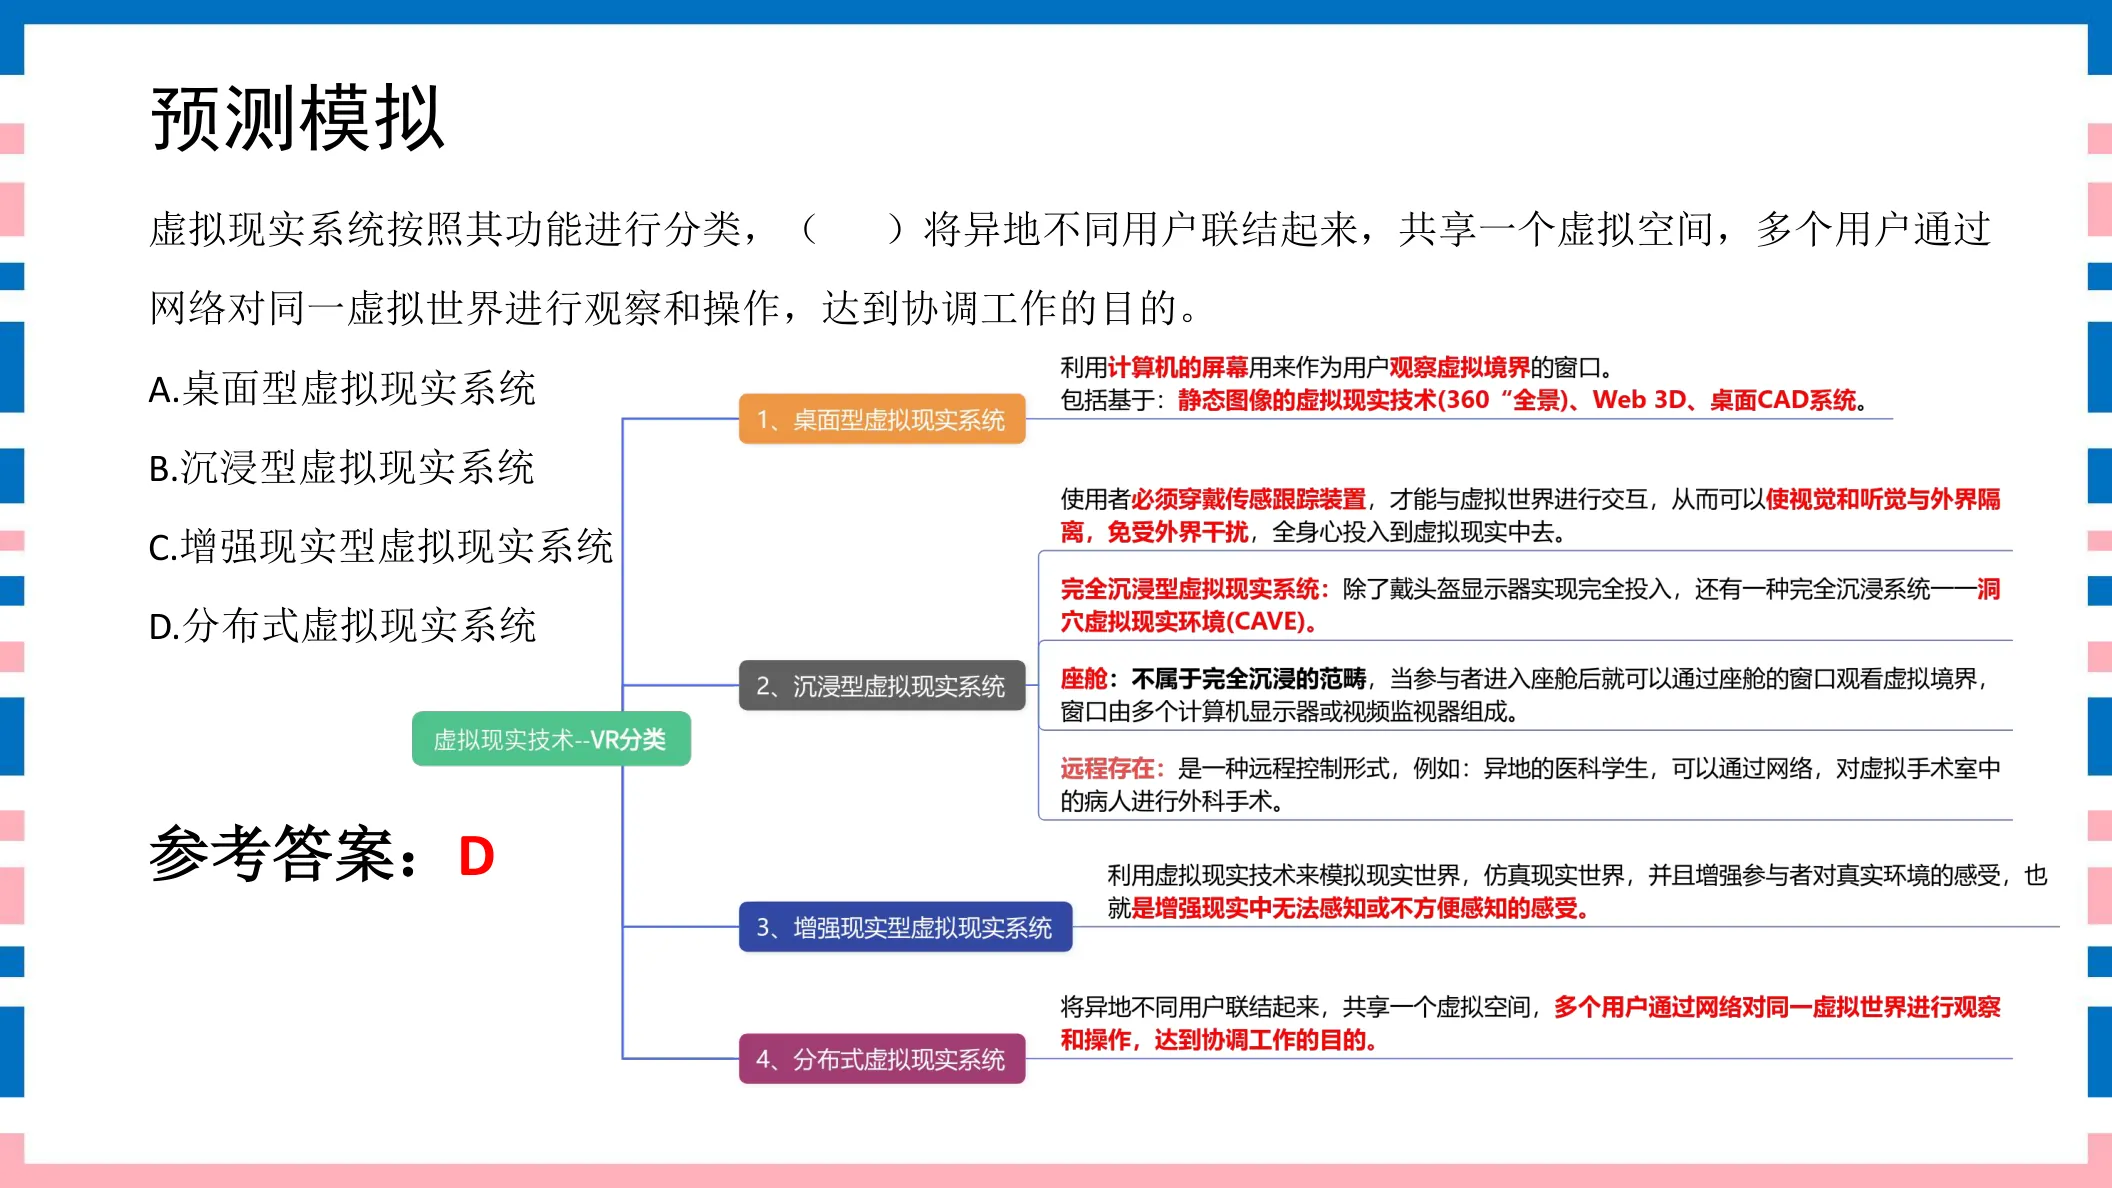
311分VR系统分类讲义第37页
虚拟现实系统按照其功能进行分类,( )将异地不同用户联结起来,共享一个虚拟空间,多个用户通过网络对同一虚拟世界进行观察和操作,达到协调工作的目的。A. 桌面型虚拟现实系统B. 沉浸型虚拟现实系统C. 增强现实型虚拟现实系统D. 分布式虚拟现实系统
参考答案:D
◆ 考点:分布式VR系统将异地不同用户联结起来、共享同一虚拟空间,多用户通过网络观察操作同一世界以协同工作(讲义P37)。
◆ 判定:“异地用户+网络共享+协同”=分布式 → D。
⚠ 易错提示:分布式=异地多人联网共享;关键词“异地/网络/多个用户/协调工作”。
讲义原页对照 第37页 · VR系统分类
点击图片可弹层放大查看讲义原页
AR与VR概念题 33–39 · 7 题
331分AR与VR概念讲义第45页
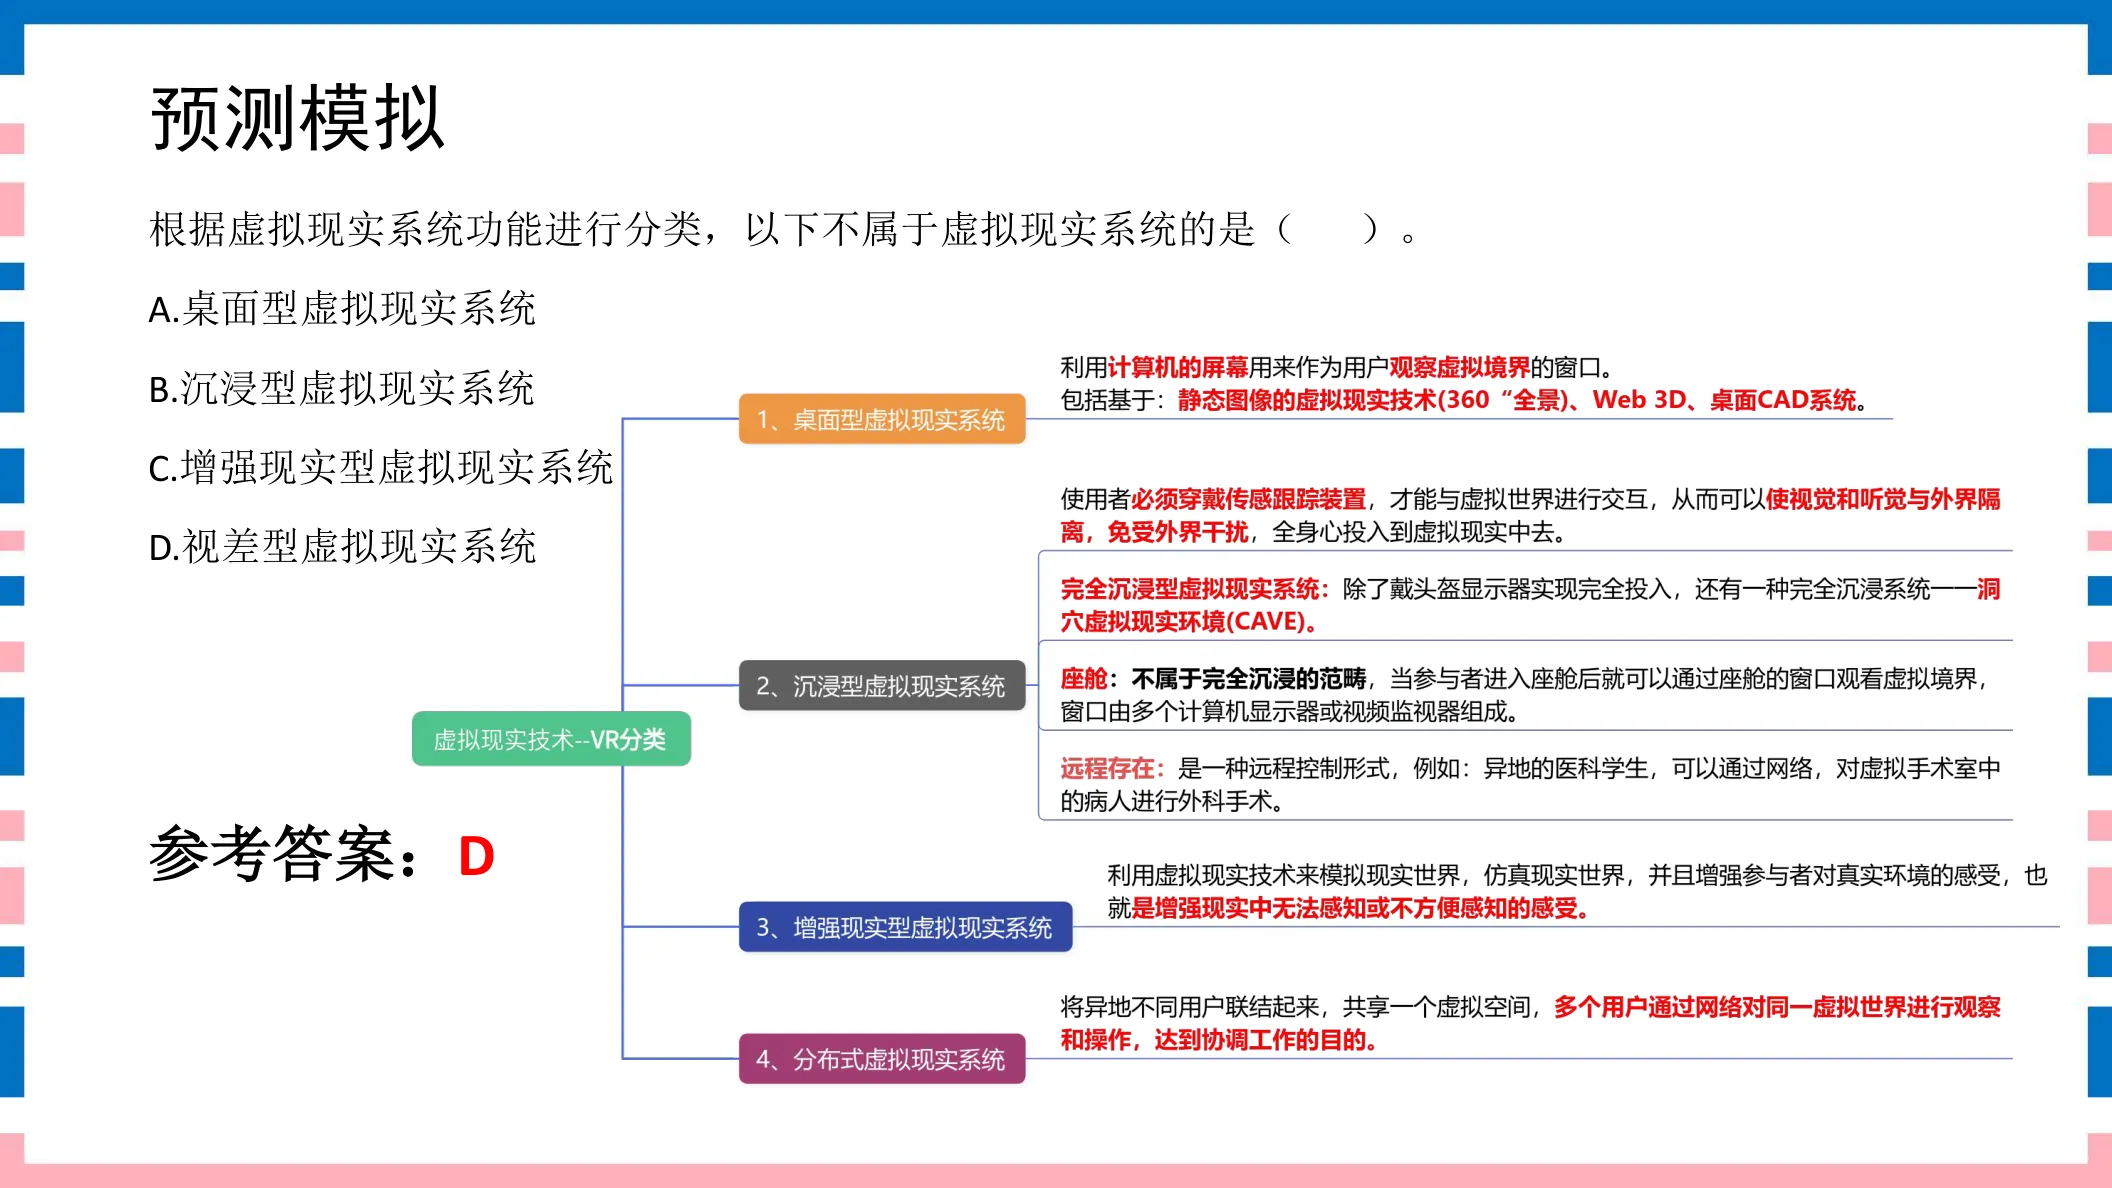
2021年冬奥运火炬披外衣用( )技术。A. 虚拟现实B. 增强现实C. 混合虚拟D. 增强虚拟
参考答案:B
◆ 考点:2021年冬奥火炬“披外衣”(虚实结合的虚拟火焰特效)用的是增强现实(AR)技术(讲义P45)。
◆ 判定:=增强现实 → B。
⚠ 易错提示:冬奥火炬、春晚红包这类虚实叠加特效=AR(增强现实),不是VR。
讲义原页对照 第45页 · AR与VR概念
点击图片可弹层放大查看讲义原页
341分AR与VR概念讲义第46页
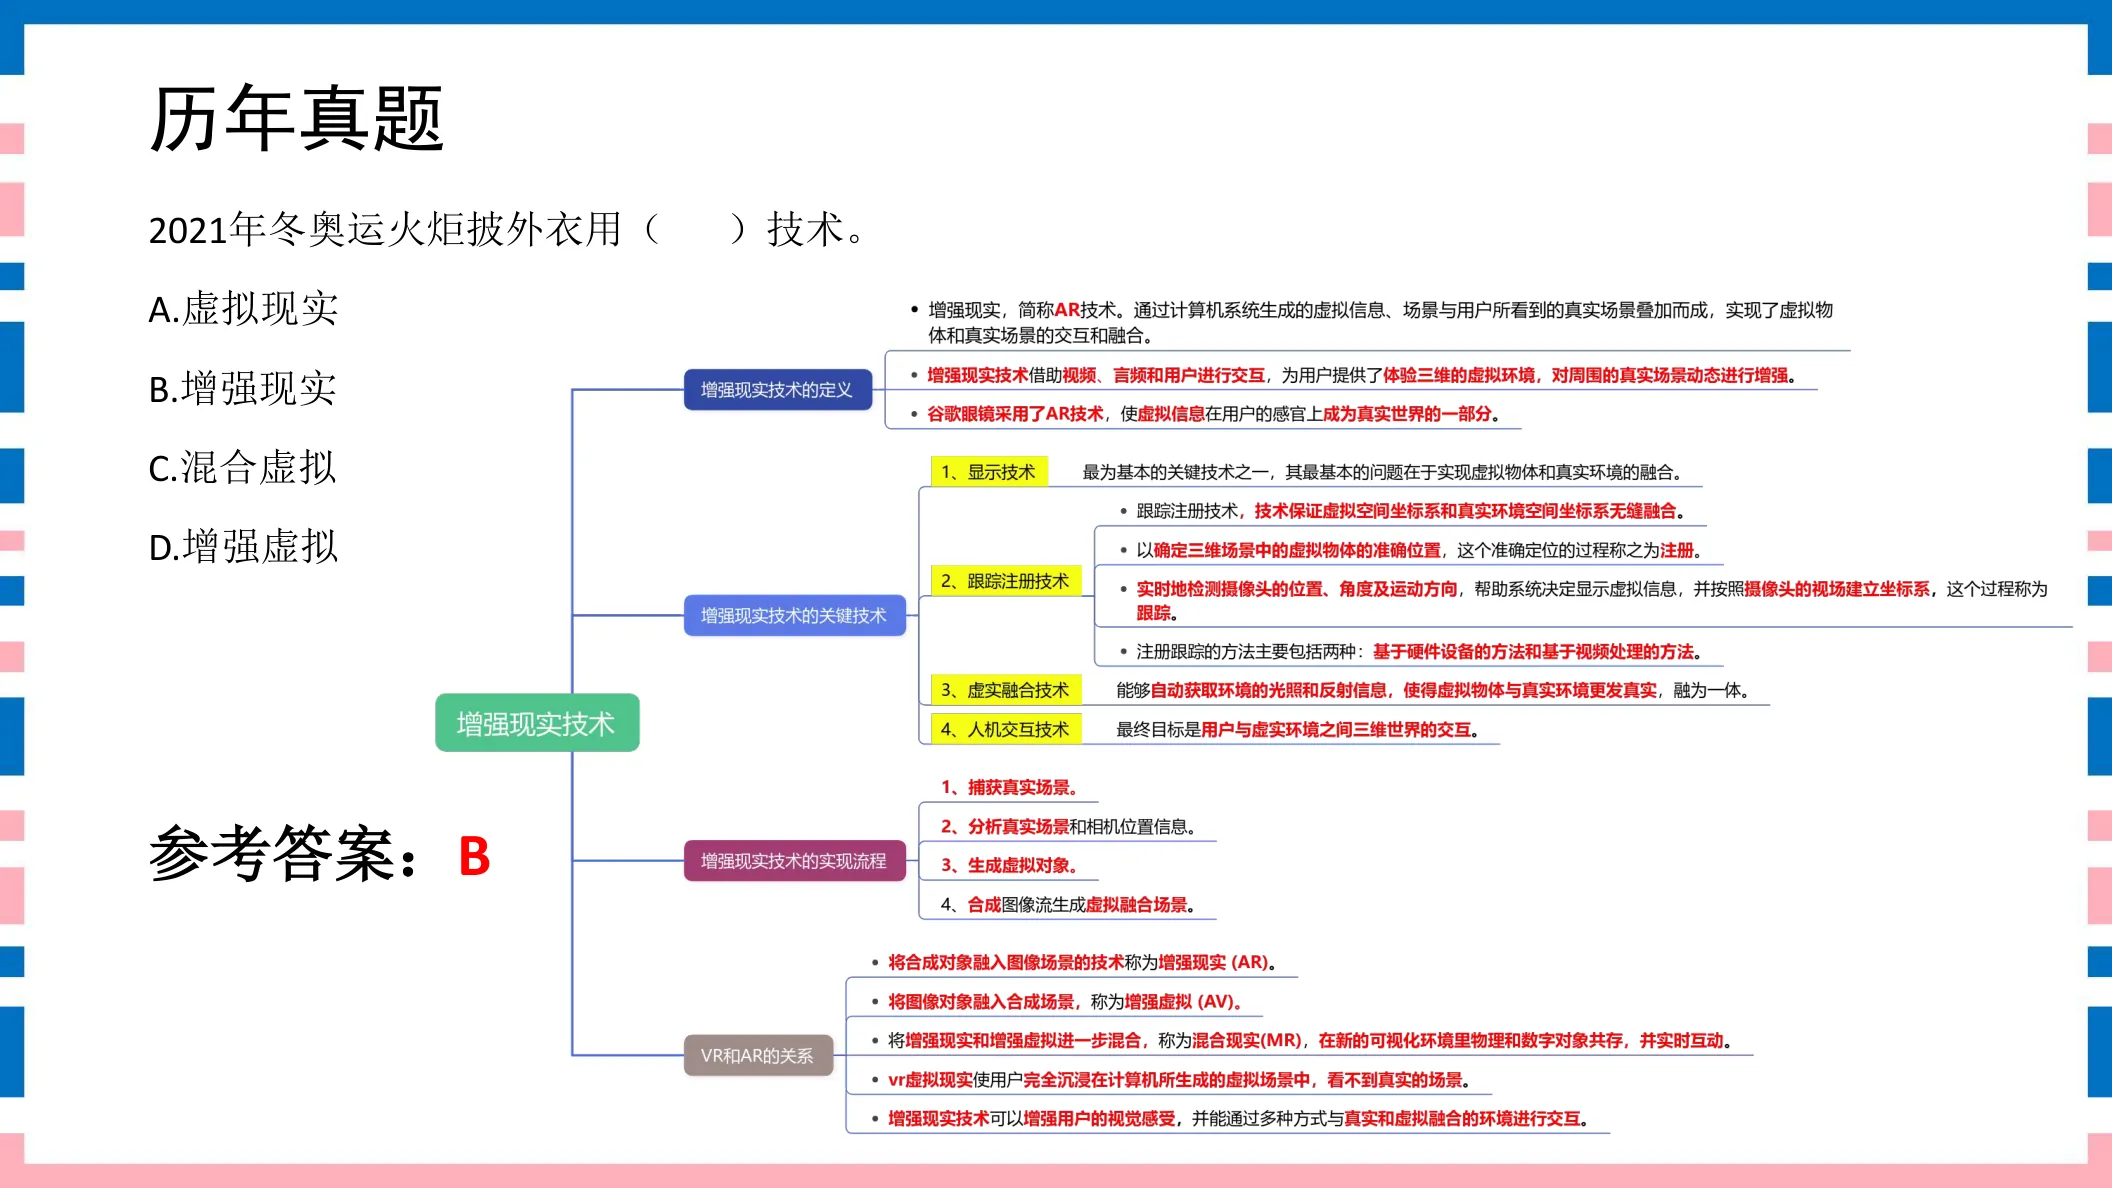
下列关于AR与VR的说法错误的是( )。A. AR是VR的分支B. AR和VR的混合称为MRC. VR使用户沉浸在虚拟场景中,看不到真实场景D. AR使真实和虚拟融合的环境进行交互
参考答案:A
◆ 考点:AR是独立于VR的新技术,并非“AR是VR的分支”;AR与VR混合称为MR;VR完全沉浸看不到真实场景,AR实现真实与虚拟融合交互(讲义P46)。
◆ 判定:题干选“错误”,“AR是VR的分支”说法错误 → A。
⚠ 易错提示:AR不是VR的分支;二者是并列关系,混合后才叫MR。
讲义原页对照 第46页 · AR与VR概念
点击图片可弹层放大查看讲义原页
351分AR与VR概念讲义第48页
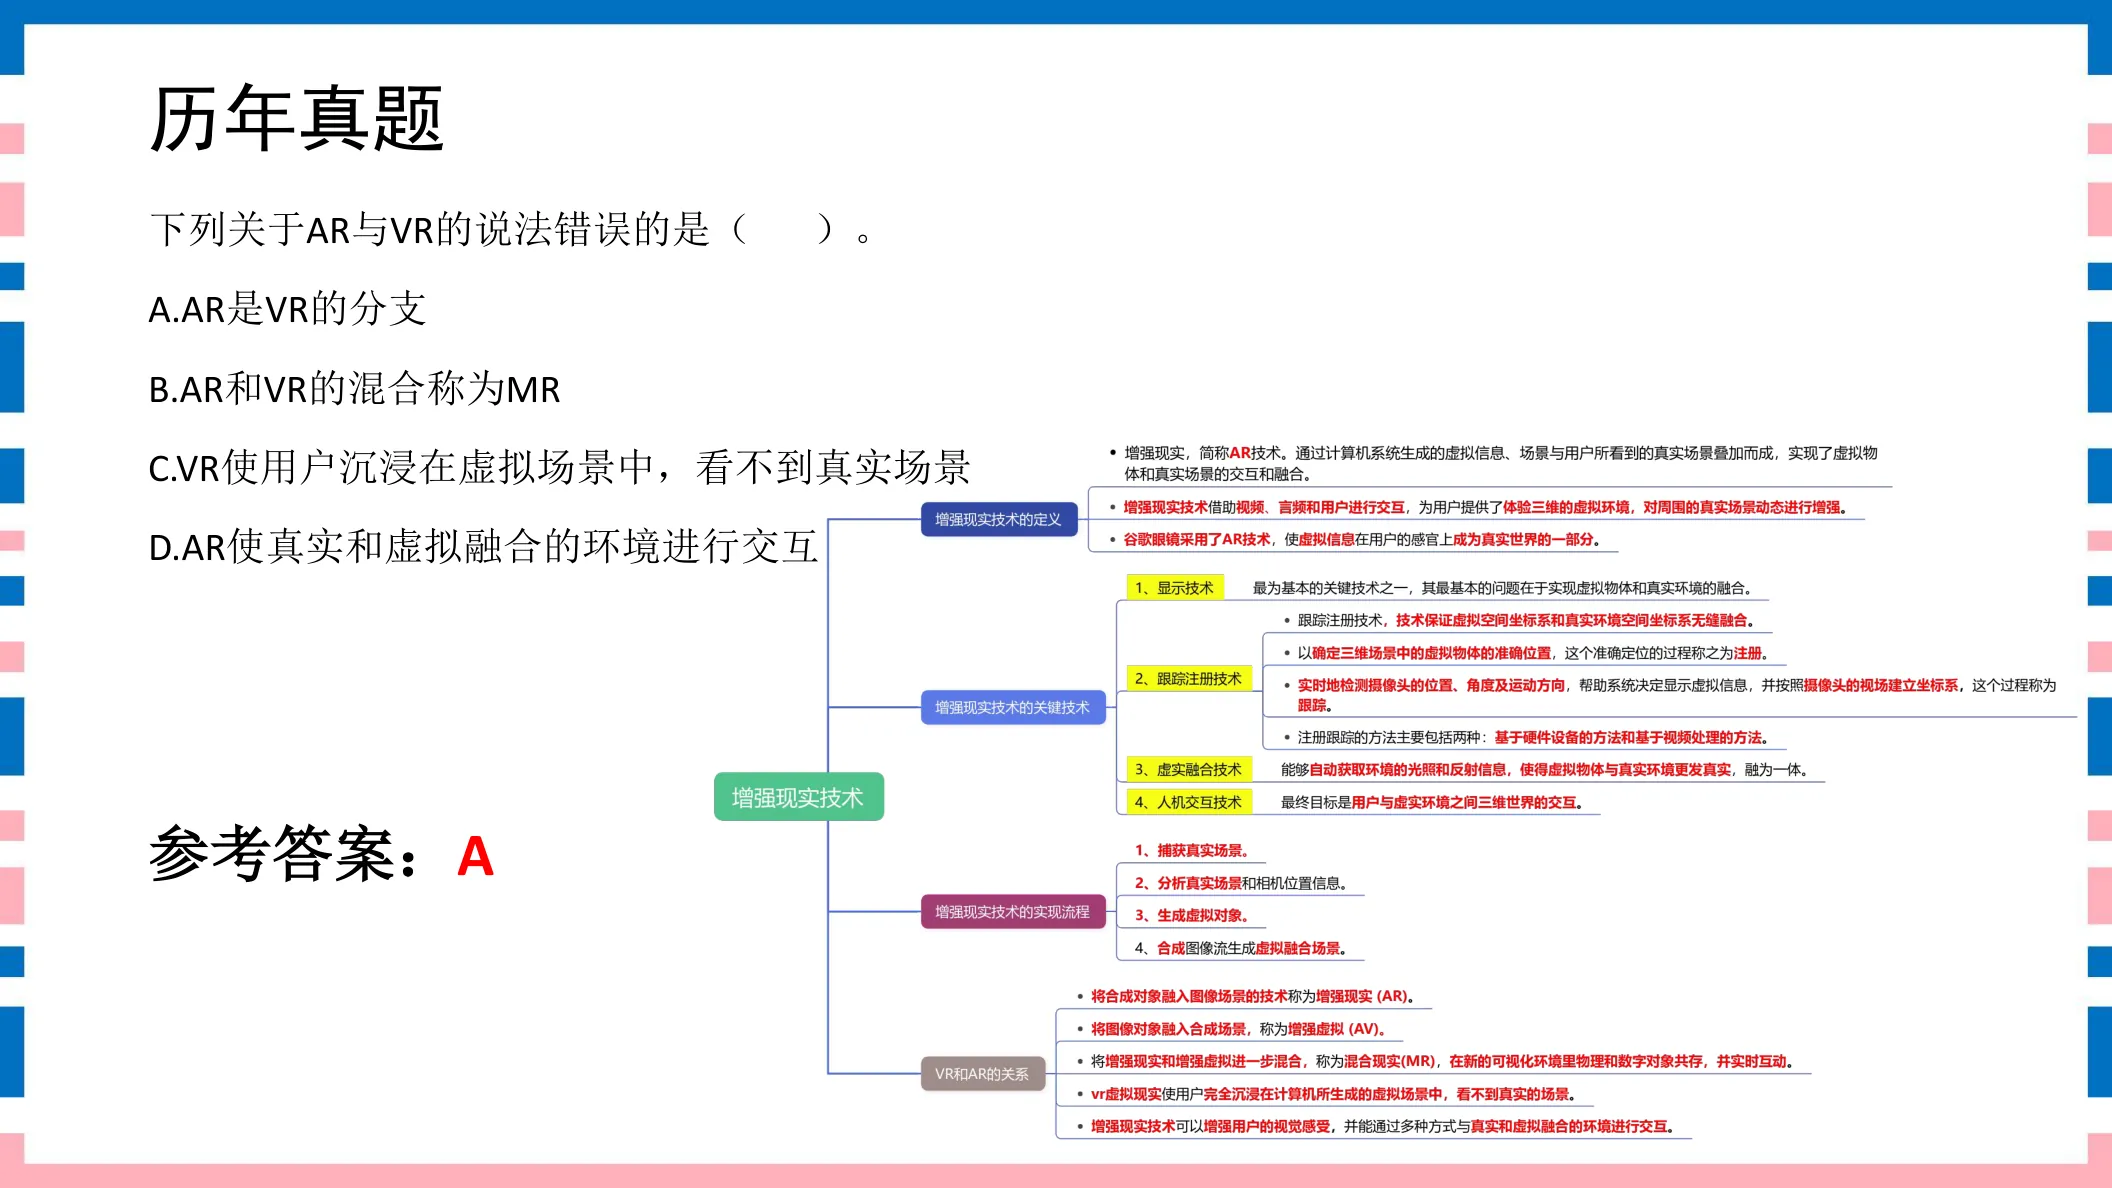
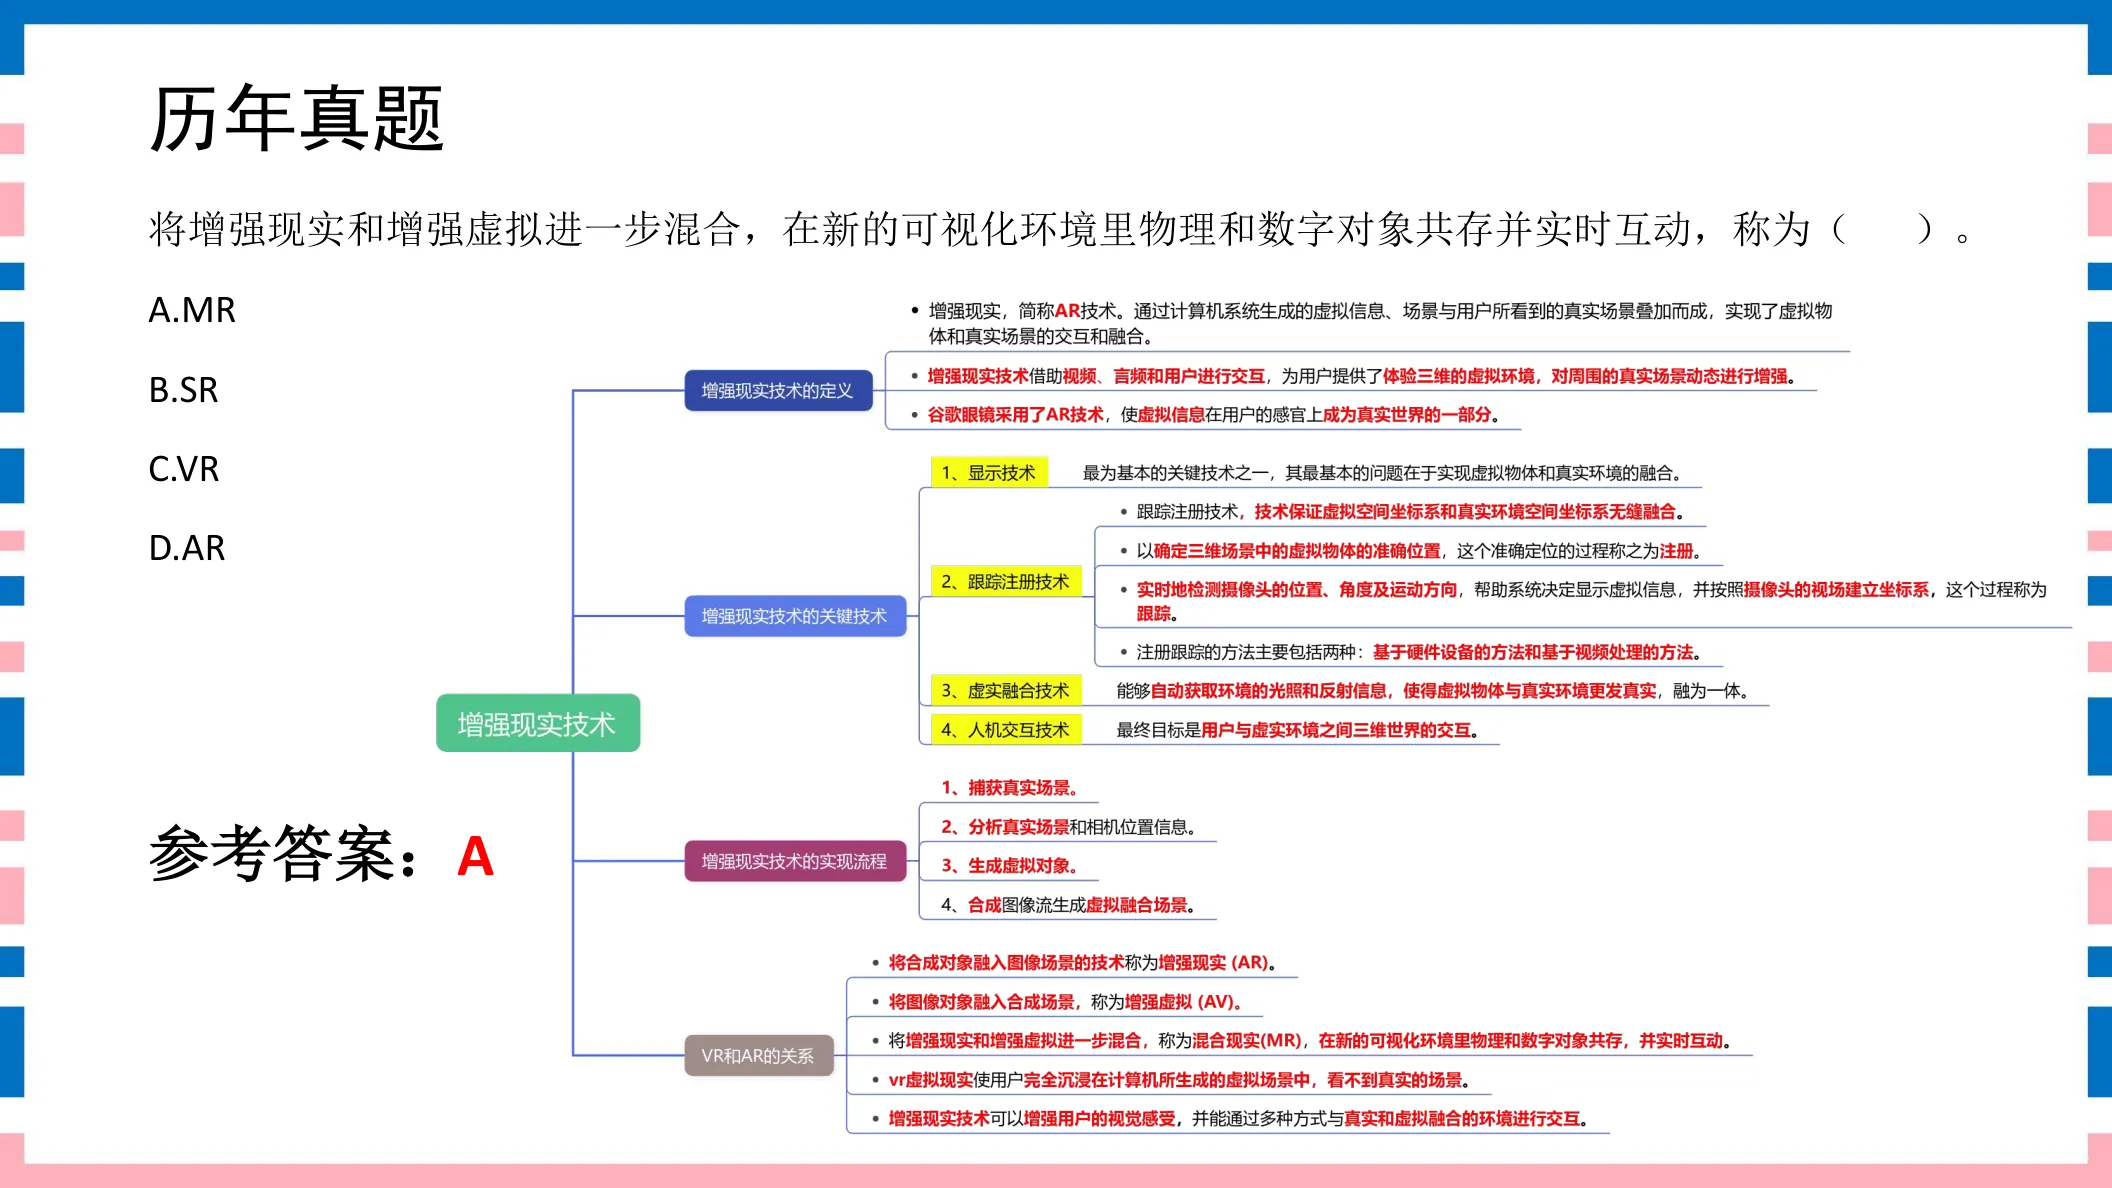
将增强现实和增强虚拟进一步混合,在新的可视化环境里物理和数字对象共存并实时互动,称为( )。A. MRB. SRC. VRD. AR
参考答案:A
◆ 考点:将增强现实和增强虚拟进一步混合,在新环境中物理与数字对象共存并实时互动,称为MR(混合现实)(讲义P48)。
◆ 判定:物理+数字共存实时互动=MR → A。
⚠ 易错提示:MR=AR+增强虚拟混合,物理与数字共存实时互动;与第38题同义。
讲义原页对照 第48页 · AR与VR概念
点击图片可弹层放大查看讲义原页
361分AR与VR概念讲义第49页
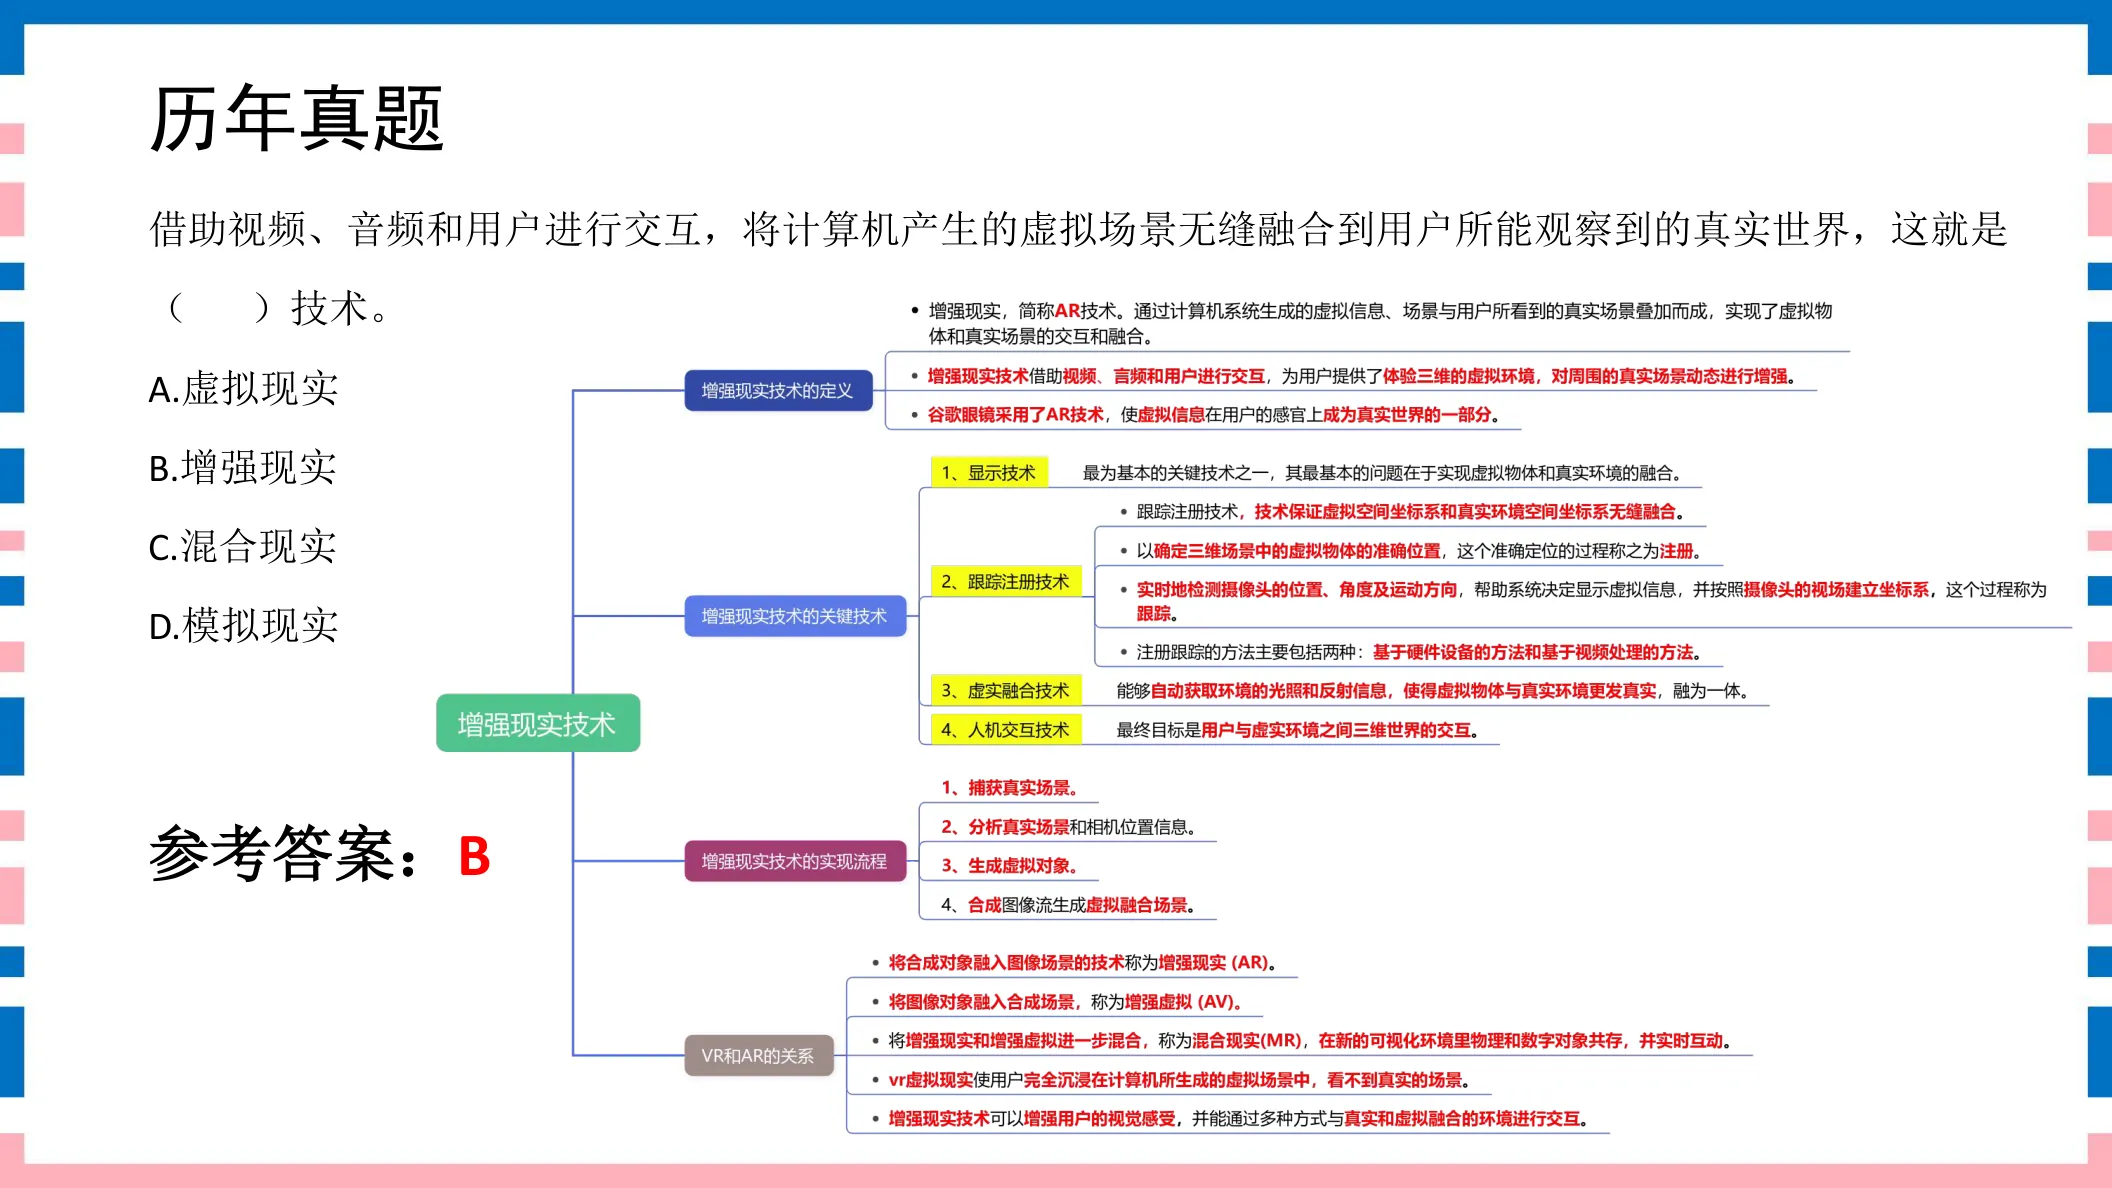
借助视频、音频和用户进行交互,将计算机产生的虚拟场景无缝融合到用户所能观察到的真实世界,这就是( )技术。A. 虚拟现实B. 增强现实C. 混合现实D. 模拟现实
参考答案:B
◆ 考点:借助视频、音频与用户交互,把计算机生成的虚拟场景无缝融合到用户所能观察到的真实世界,这就是增强现实(AR)技术(讲义P49)。
◆ 判定:“虚拟场景融合进真实世界”=AR → B。
⚠ 易错提示:AR=虚拟叠加/补充到真实世界;VR是完全替代成虚拟世界,MR才是二者共存互动。
讲义原页对照 第49页 · AR与VR概念
点击图片可弹层放大查看讲义原页
371分AR与VR概念讲义第50页
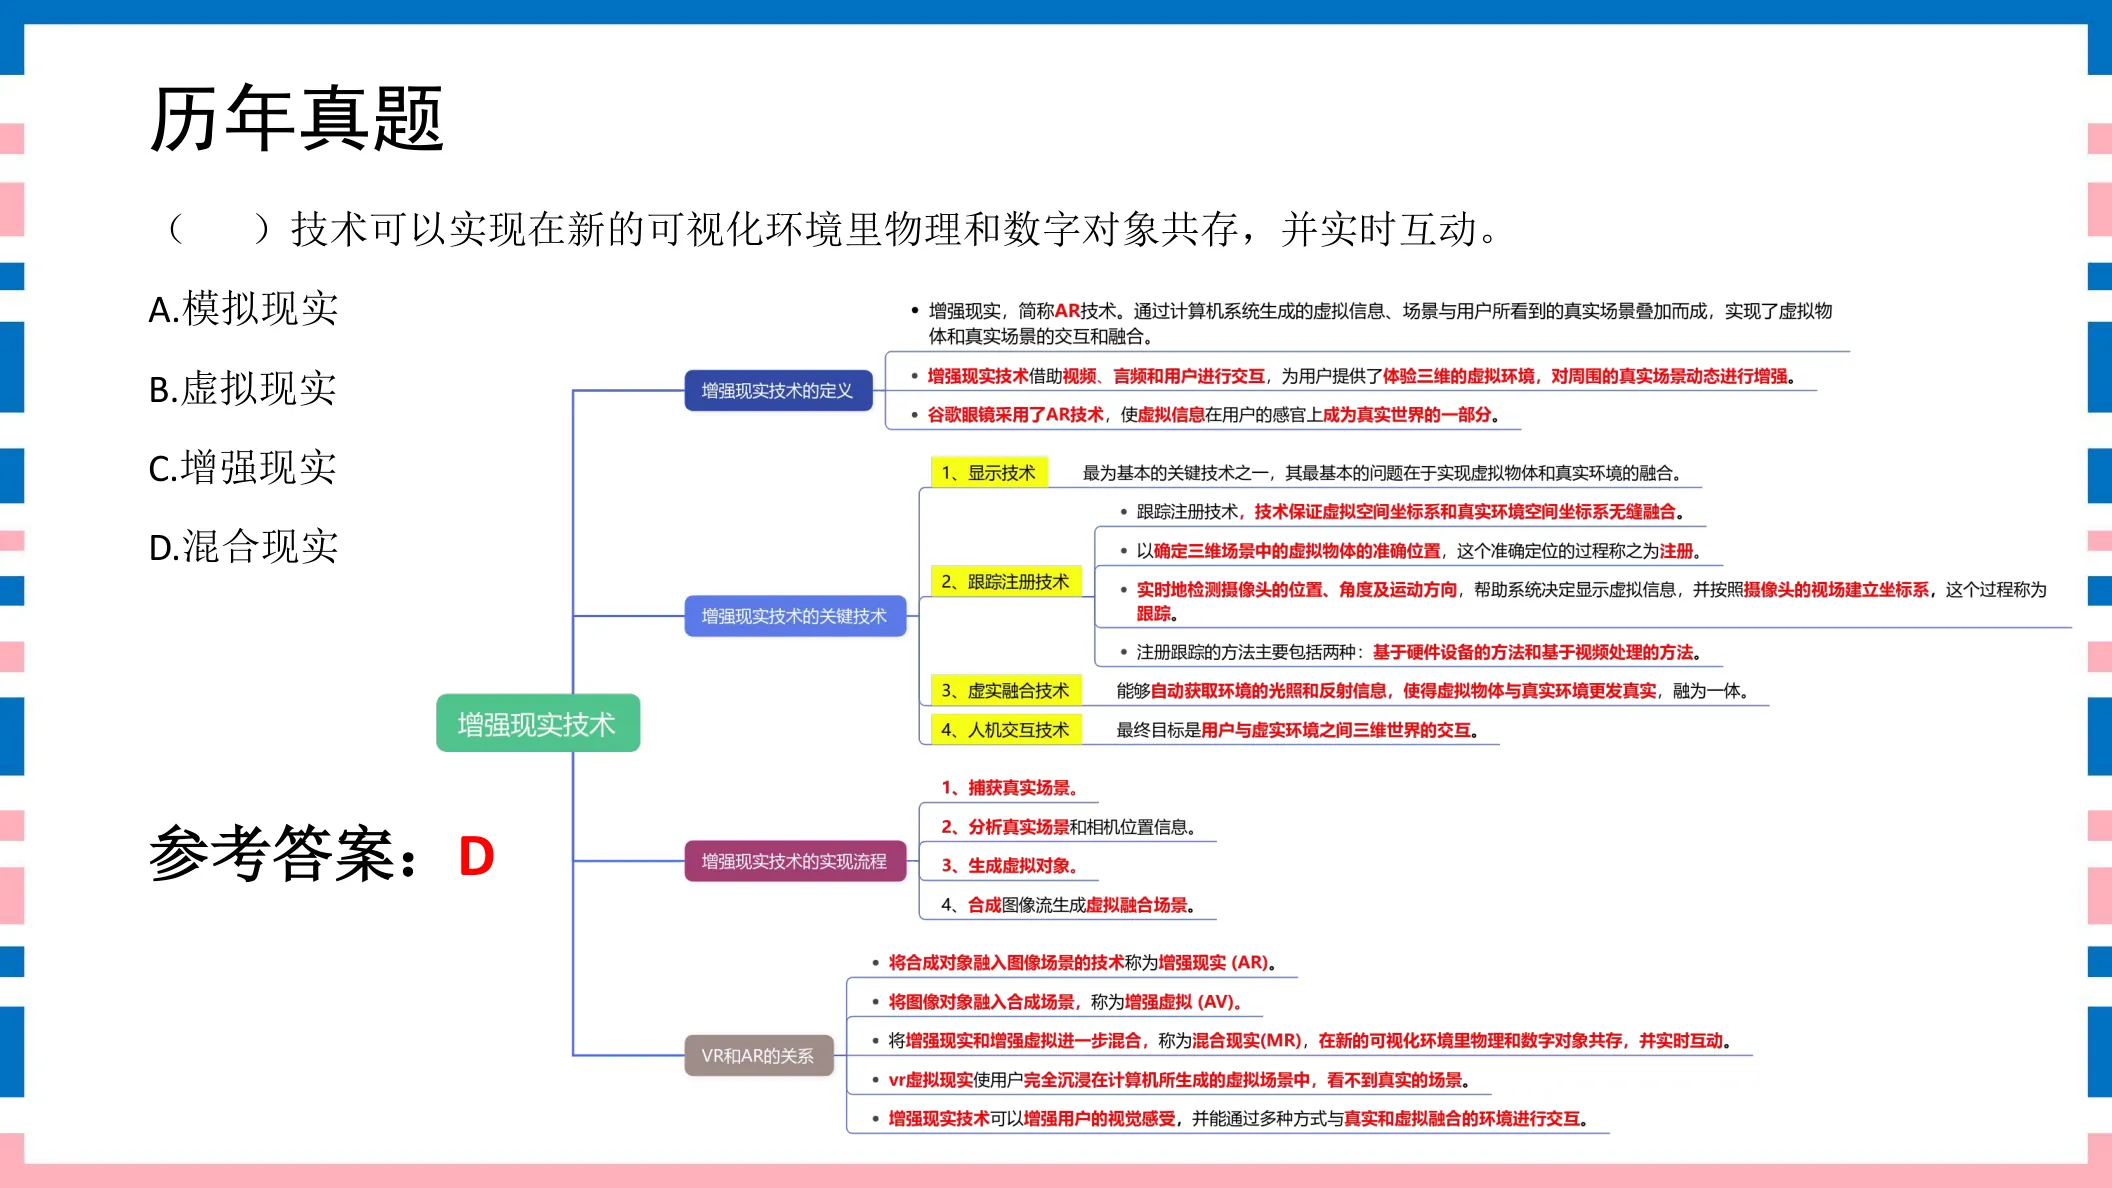
( )技术可以实现在新的可视化环境里物理和数字对象共存,并实时互动。A. 模拟现实B. 虚拟现实C. 增强现实D. 混合现实
参考答案:D
◆ 考点:在新的可视化环境里物理和数字对象共存并实时互动,这是混合现实(MR)技术(讲义P50)。
◆ 判定:物理+数字共存实时互动=混合现实 → D。
⚠ 易错提示:与第36题同一表述:物理数字共存实时互动=MR/混合现实。注意本题D选项“混合现实”就是MR。
讲义原页对照 第50页 · AR与VR概念
点击图片可弹层放大查看讲义原页
381分AR与VR概念讲义第51页
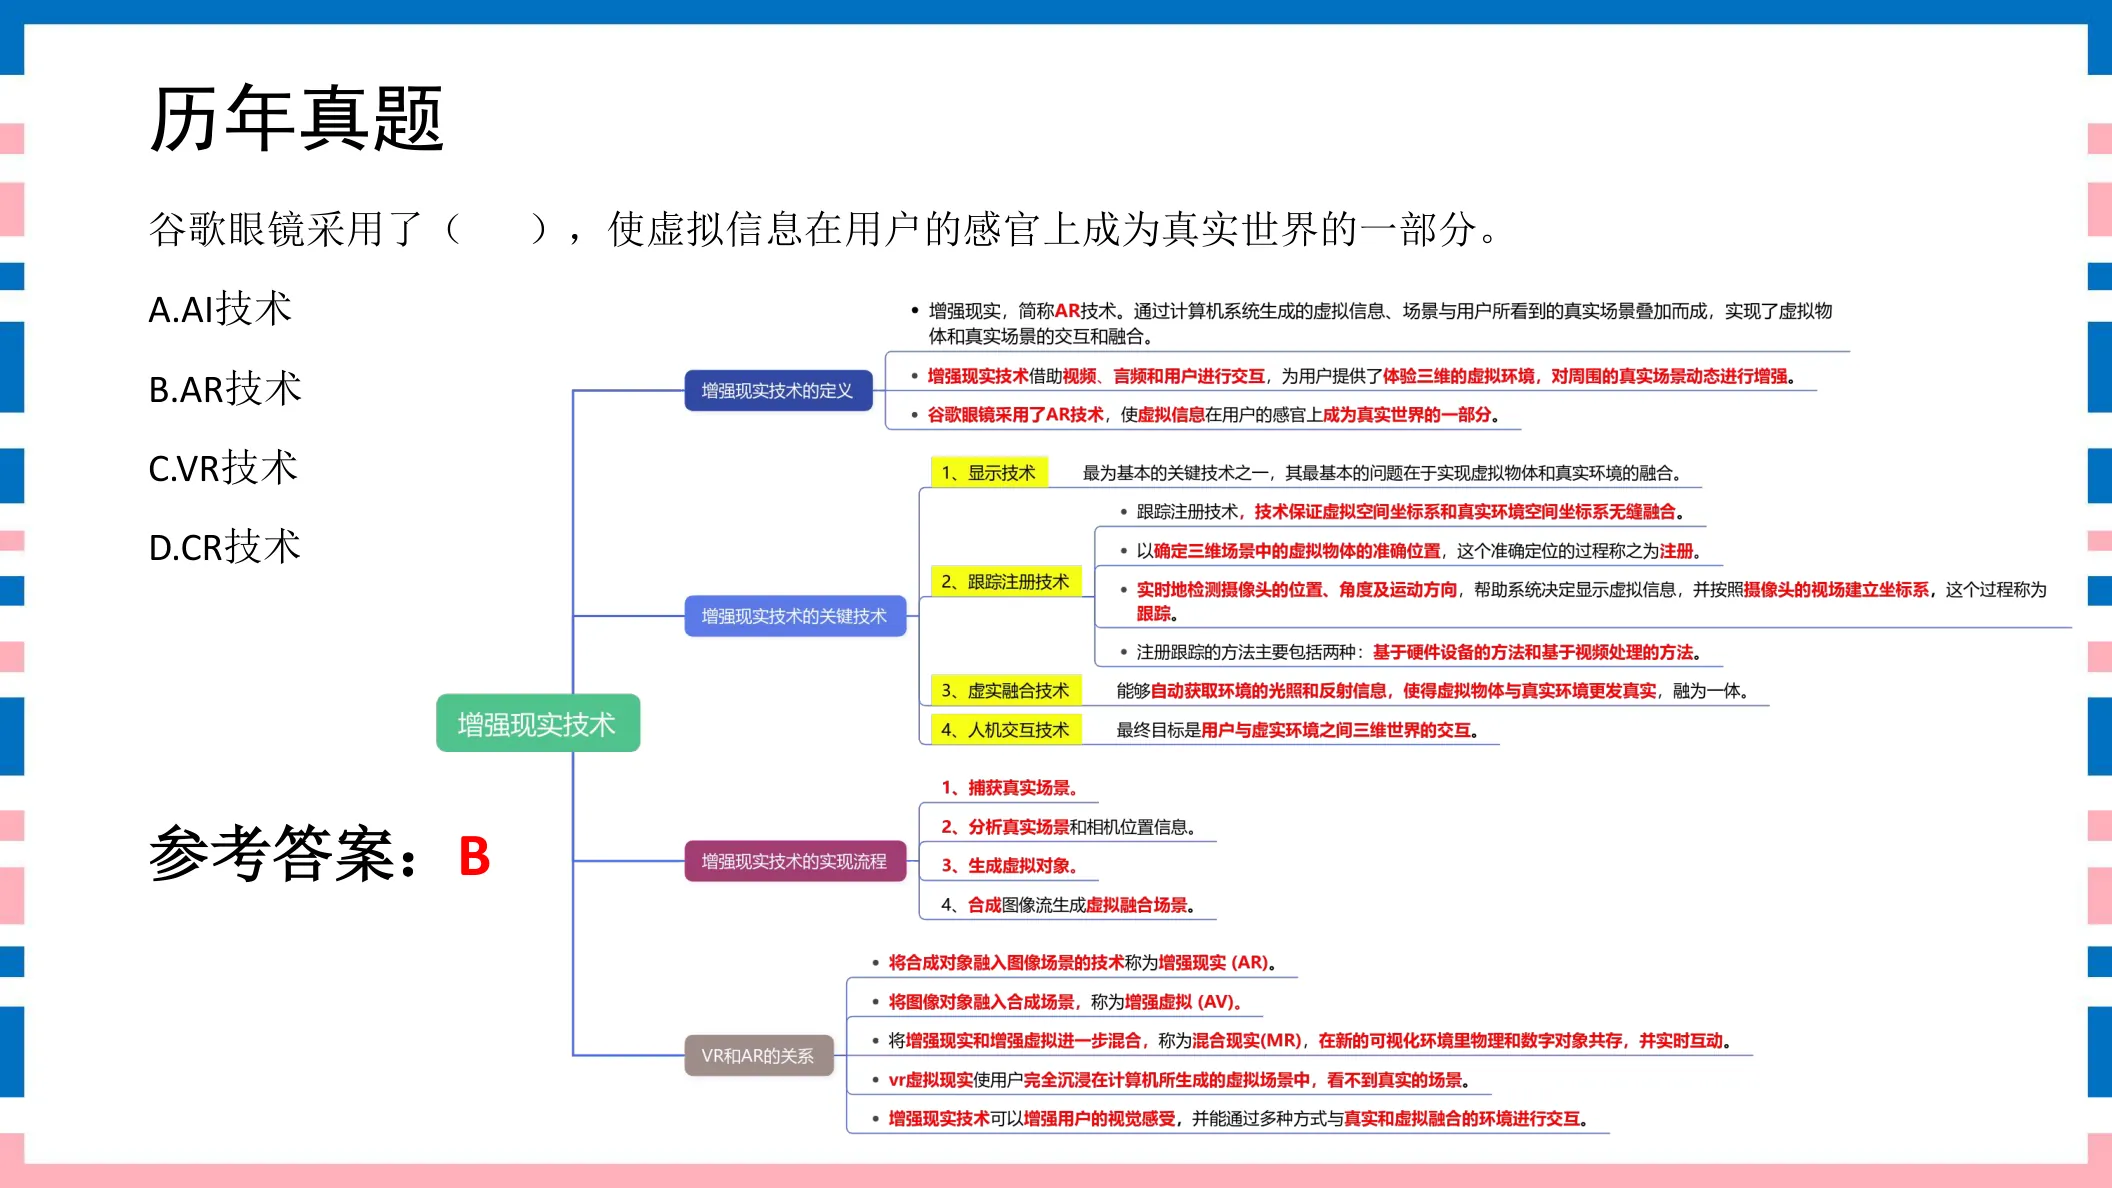
谷歌眼镜采用了( ),使虚拟信息在用户的感官上成为真实世界的一部分。A. AI技术B. AR技术C. VR技术D. CR技术
参考答案:B
◆ 考点:谷歌眼镜采用AR技术,使虚拟信息在用户感官上成为真实世界的一部分(讲义P51)。
◆ 判定:=AR技术 → B。
⚠ 易错提示:谷歌眼镜=AR(把虚拟信息叠加到真实视野);CR/AI/VR均不对。
讲义原页对照 第51页 · AR与VR概念
点击图片可弹层放大查看讲义原页
394分AR与VR概念讲义第53页
增强现实是一门新兴的前沿技术,简称为(1)。增强现实(2)。其(3)技术保证虚拟空间坐标系和真实环境空间坐标系无缝融合。Milgram将增强现实和增强虚拟进一步混合,称为(4)。A. MRB. SRC. VRD. ARE. 注重替代真实世界F. 只是构造沉浸感环境G. 注重对现实世界的补充H. 与虚拟现实并无联系I.人机交互J.显示K.虚实融合技术L.跟踪注册M.MRN.SRO.VRP.AR
参考答案:DGLM
◆ 考点:增强现实简称AR(D);它注重对现实世界的补充(G);其跟踪注册(L)技术保证虚拟与真实坐标系无缝融合;Milgram将AR与增强虚拟进一步混合称为MR(M)(讲义P53)。
◆ 判定:四空依次:简称为AR→D;AR是补充现实→G;坐标系融合靠跟踪注册→L;AR+增强虚拟混合=MR→M。合起来 D、G、L、M。
⚠ 易错提示:这是四空匹配题:别漏项。第二空选“补充”而非“替代”(E是干扰);第三空“跟踪注册”别误选“虚实融合技术”;第四空混合结果是MR。
讲义原页对照 第53页 · AR与VR概念
点击图片可弹层放大查看讲义原页
AR跟踪注册题 40–41 · 2 题
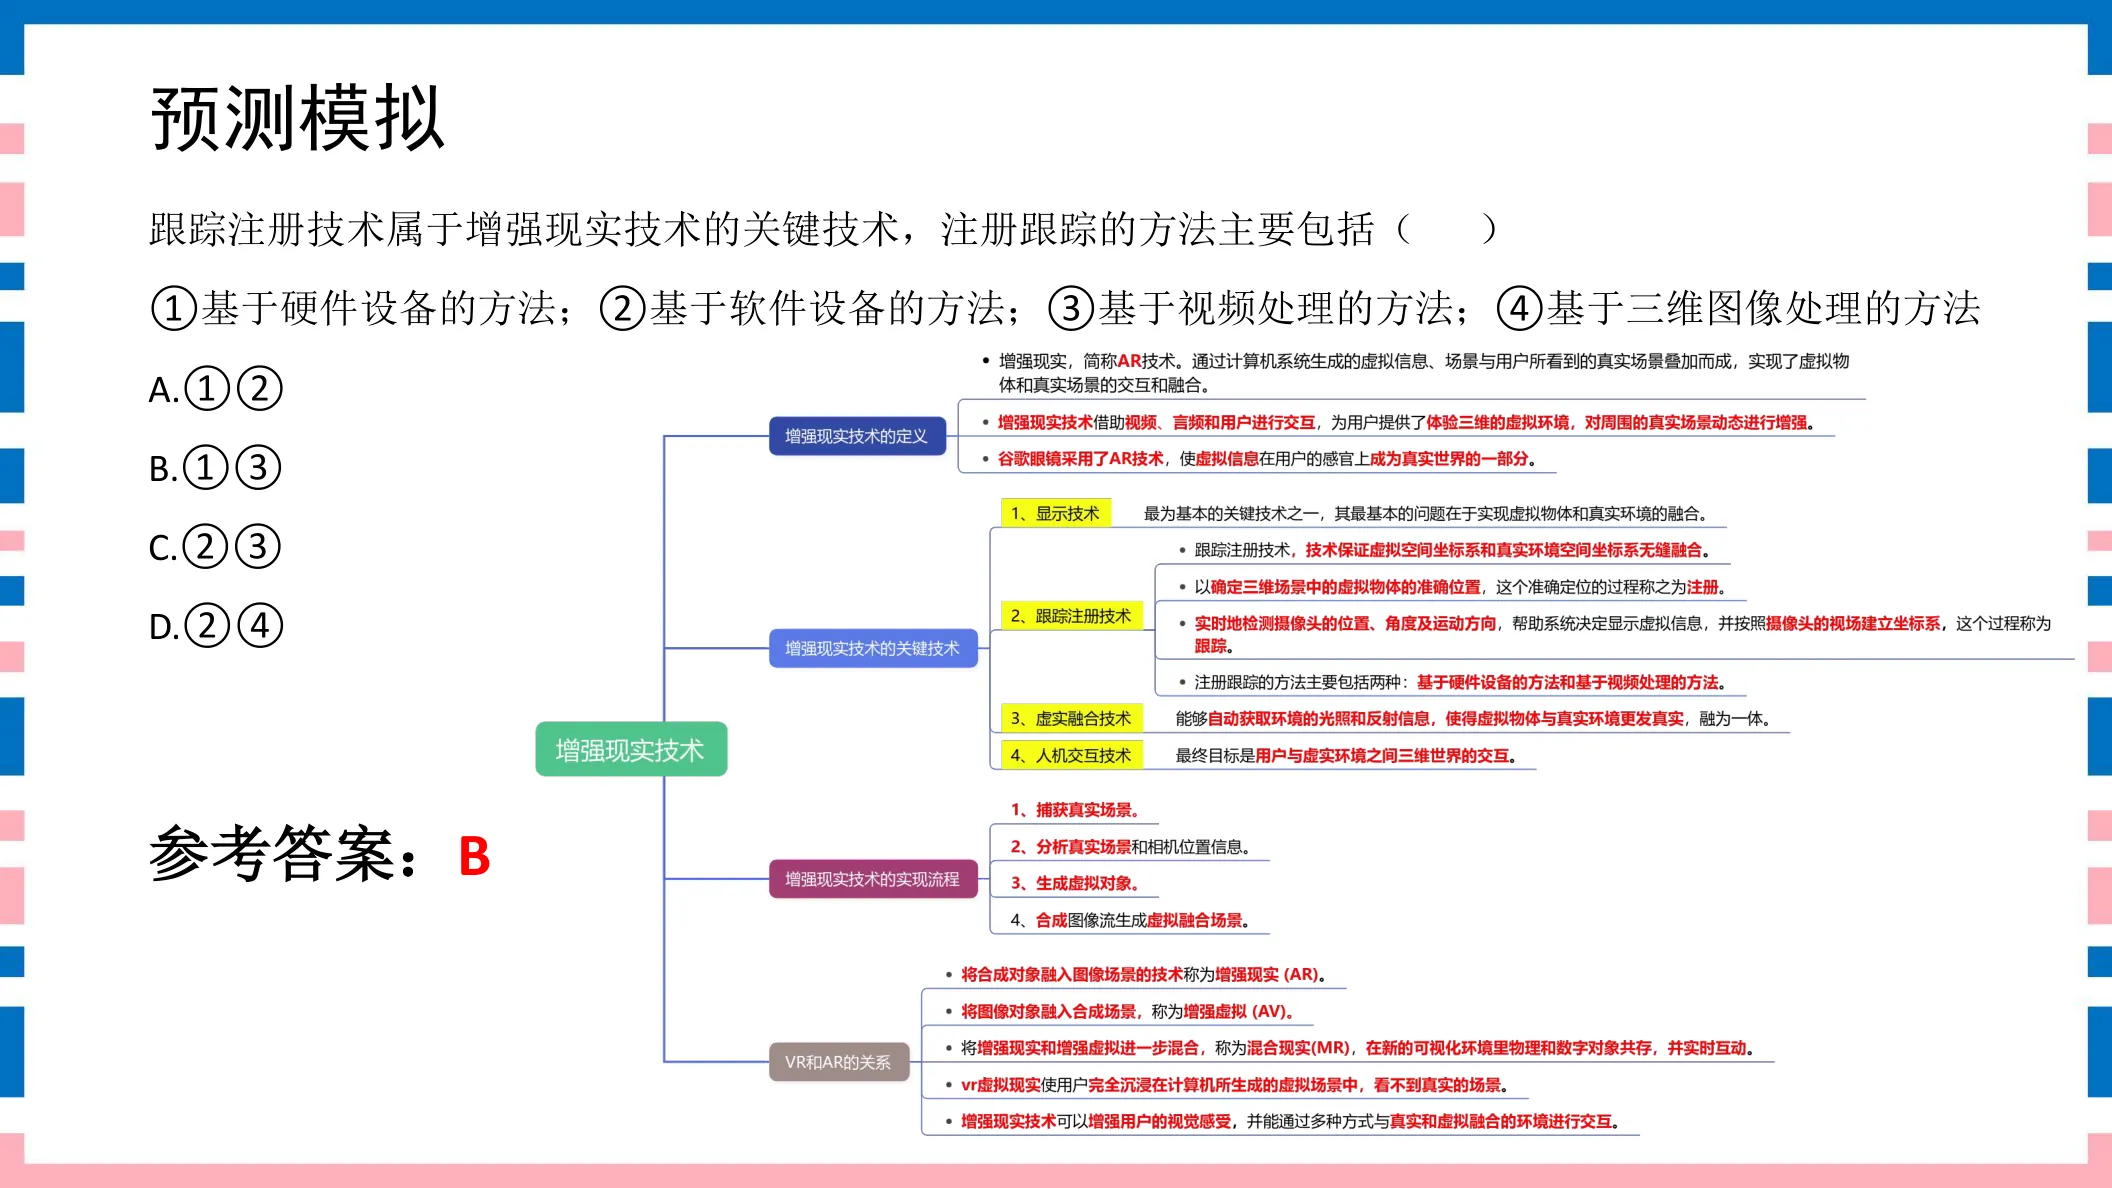
401分AR跟踪注册讲义第47页
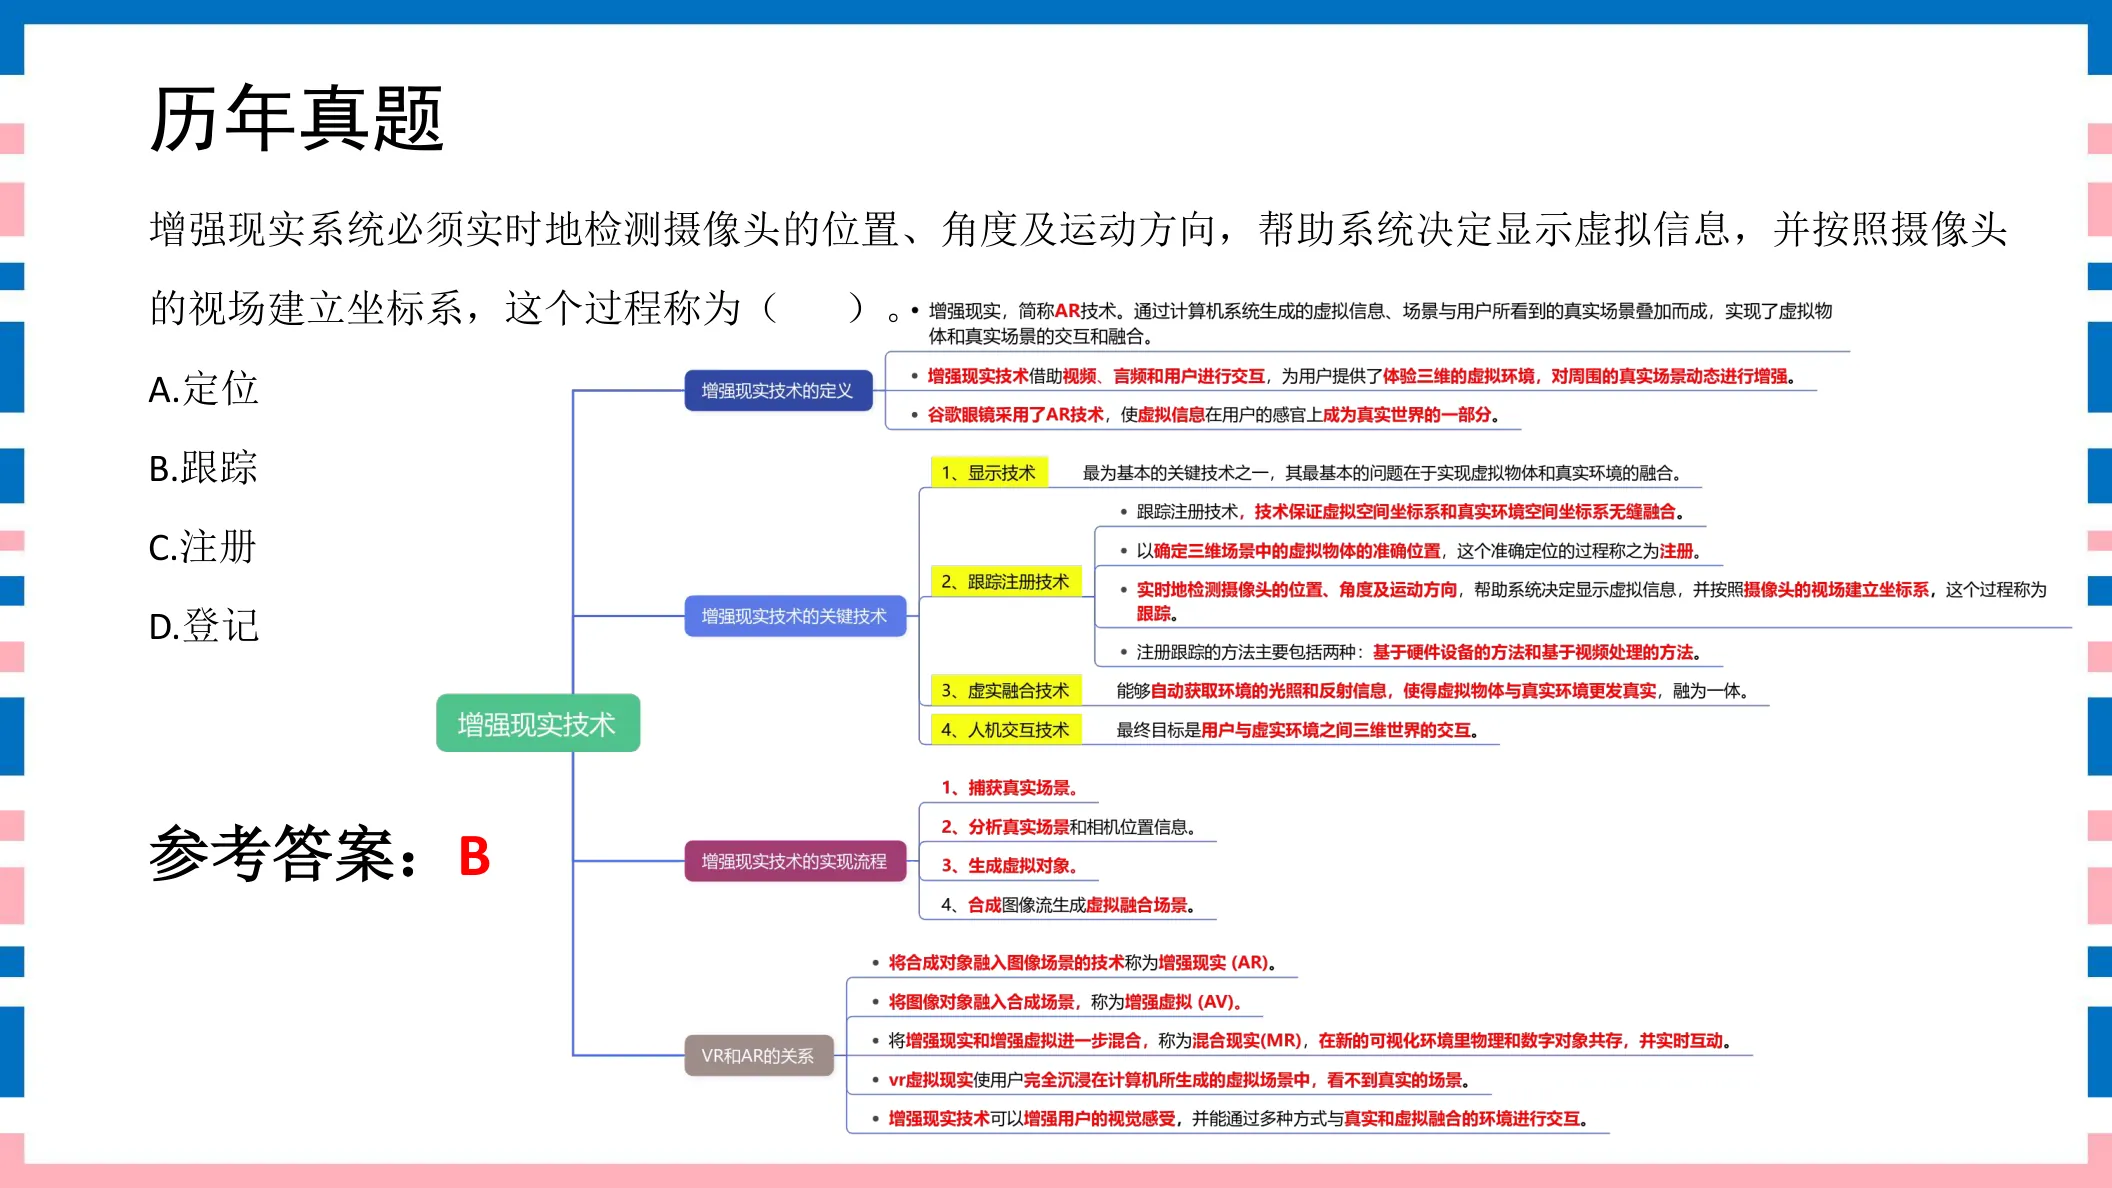
增强现实系统必须实时地检测摄像头的位置、角度及运动方向,帮助系统决定显示虚拟信息,并按照摄像头的视场建立坐标系,这个过程称为( )。A. 定位B. 跟踪C. 注册D. 登记
参考答案:B
◆ 考点:增强现实系统实时检测摄像头位置、角度及运动方向,按其视场建立坐标系以决定显示虚拟信息,这个过程称为跟踪(讲义P47)。
◆ 判定:检测摄像头位置角度运动方向=跟踪 → B。
⚠ 易错提示:跟踪=实时检测摄像头/用户的位姿与运动方向;与第40题的“注册”对照记忆。
🔗 关联题:第41题(同考点,建议对比记忆)
讲义原页对照 第47页 · AR跟踪注册
点击图片可弹层放大查看讲义原页
411分AR跟踪注册讲义第52页
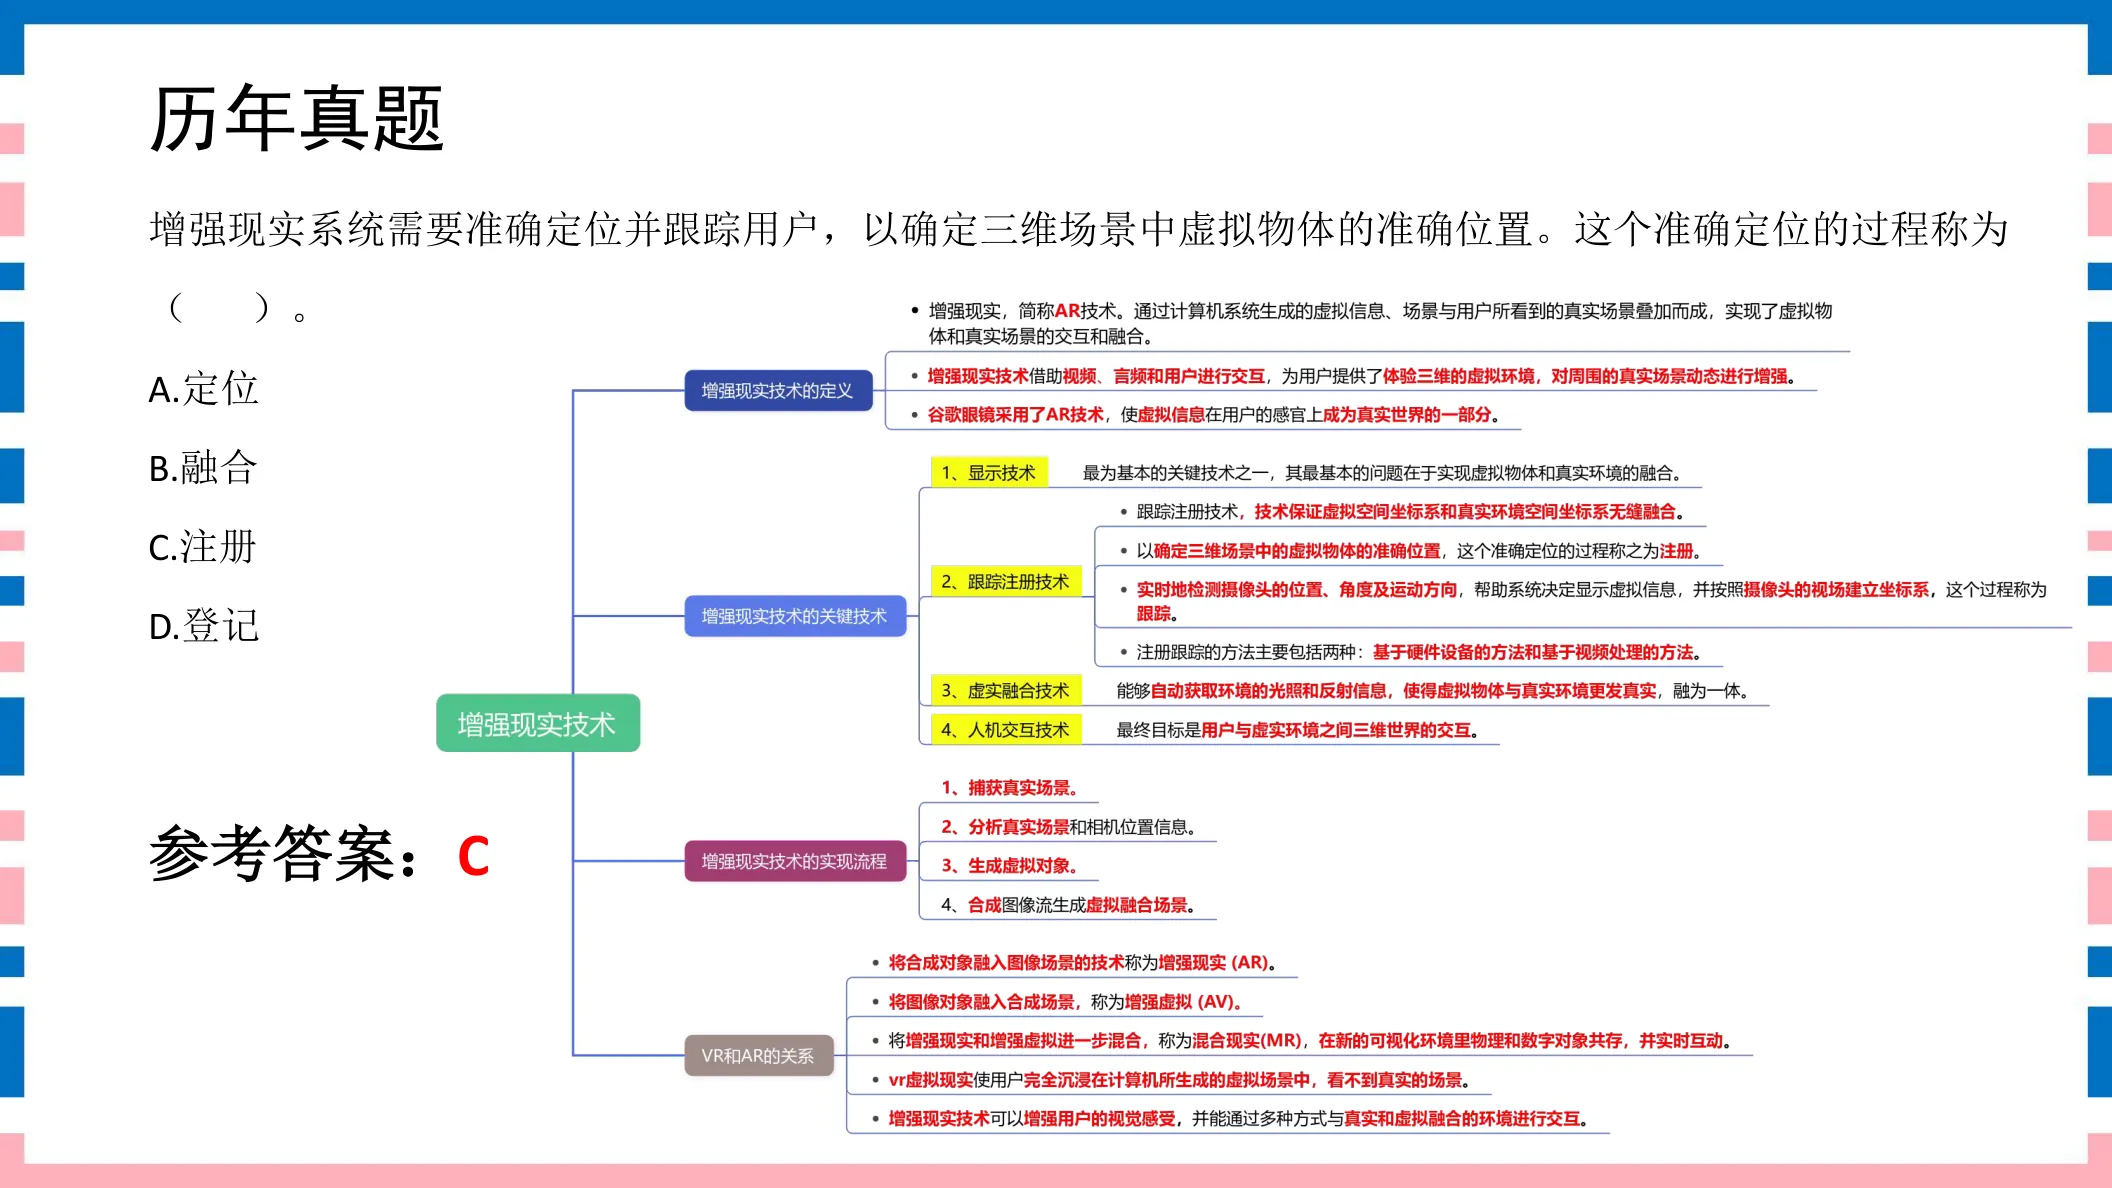
增强现实系统需要准确定位并跟踪用户,以确定三维场景中虚拟物体的准确位置。这个准确定位的过程称为( )。A. 定位B. 融合C. 注册D. 登记
参考答案:C
◆ 考点:增强现实系统准确定位并跟踪用户、确定三维场景中虚拟物体的准确位置,这个准确定位的过程称为注册(讲义P52)。
◆ 判定:“准确定位虚拟物体位置”=注册 → C。
⚠ 易错提示:与第35题对照:跟踪=测摄像头/用户位姿,注册=把虚拟物体精准对齐到真实坐标系。两词极易互换,按题干宾语判断。
🔗 关联题:第40题(同考点,建议对比记忆)
讲义原页对照 第52页 · AR跟踪注册
点击图片可弹层放大查看讲义原页
AR关键技术与流程题 42–44 · 3 题
421分AR关键技术与流程讲义第54页
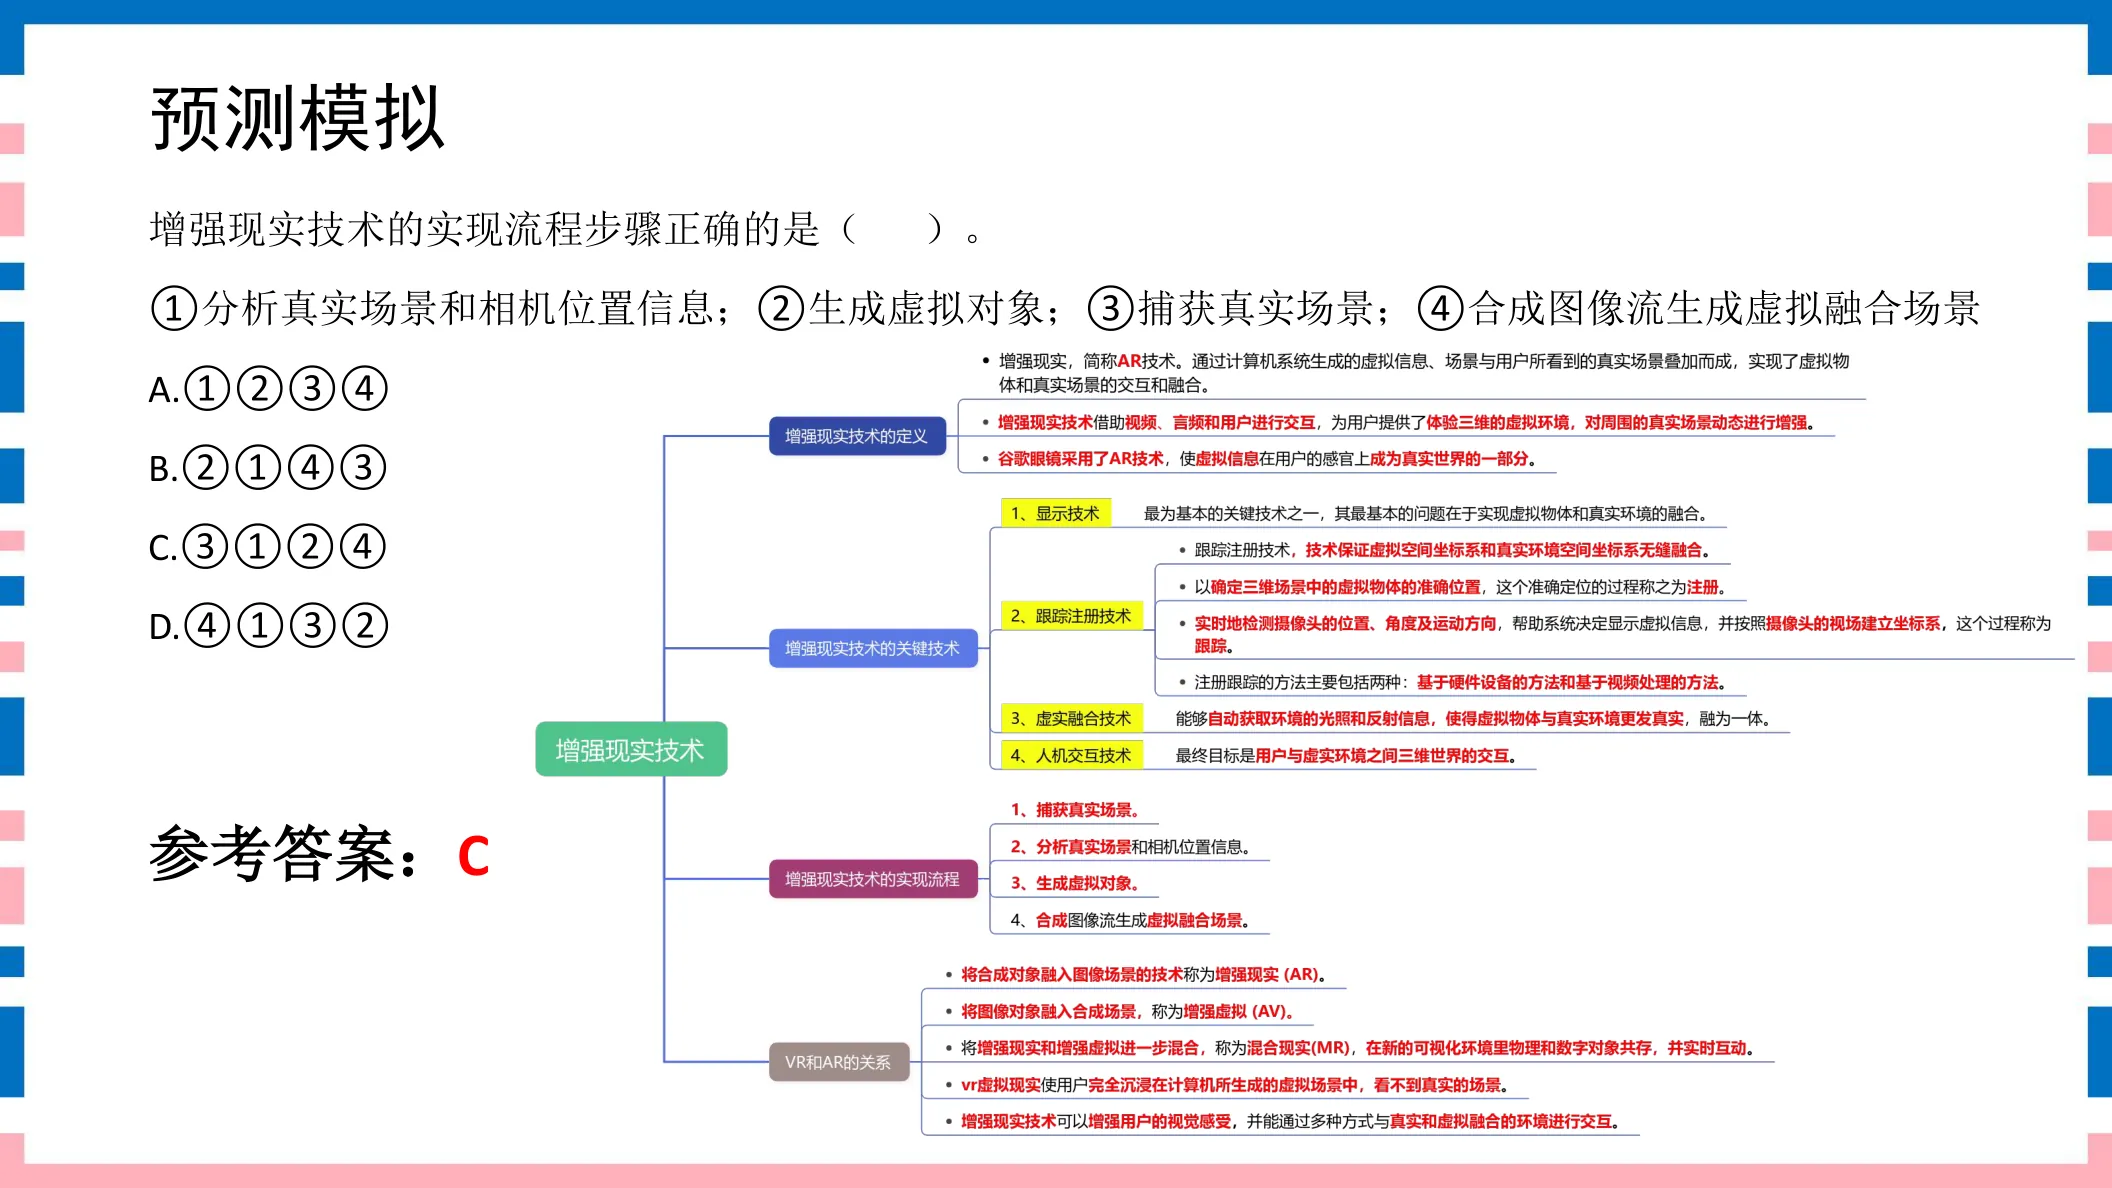
增强现实技术的实现流程步骤正确的是( )。①分析真实场景和相机位置信息;②生成虚拟对象;③捕获真实场景;④合成图像流生成虚拟融合场景A. ①②③④B. ②①④③C. ③①②④D. ④①③②
参考答案:C
◆ 考点:AR实现流程:③捕获真实场景→①分析真实场景和相机位置信息→②生成虚拟对象→④合成图像流生成虚拟融合场景(讲义P54)。
◆ 判定:顺序为③①②④ → C。
⚠ 易错提示:流程先捕获真实场景,再分析相机位姿,再生成虚拟物,最后合成融合。别把“分析”排在“捕获”前。
讲义原页对照 第54页 · AR关键技术与流程
点击图片可弹层放大查看讲义原页
431分AR关键技术与流程讲义第55页
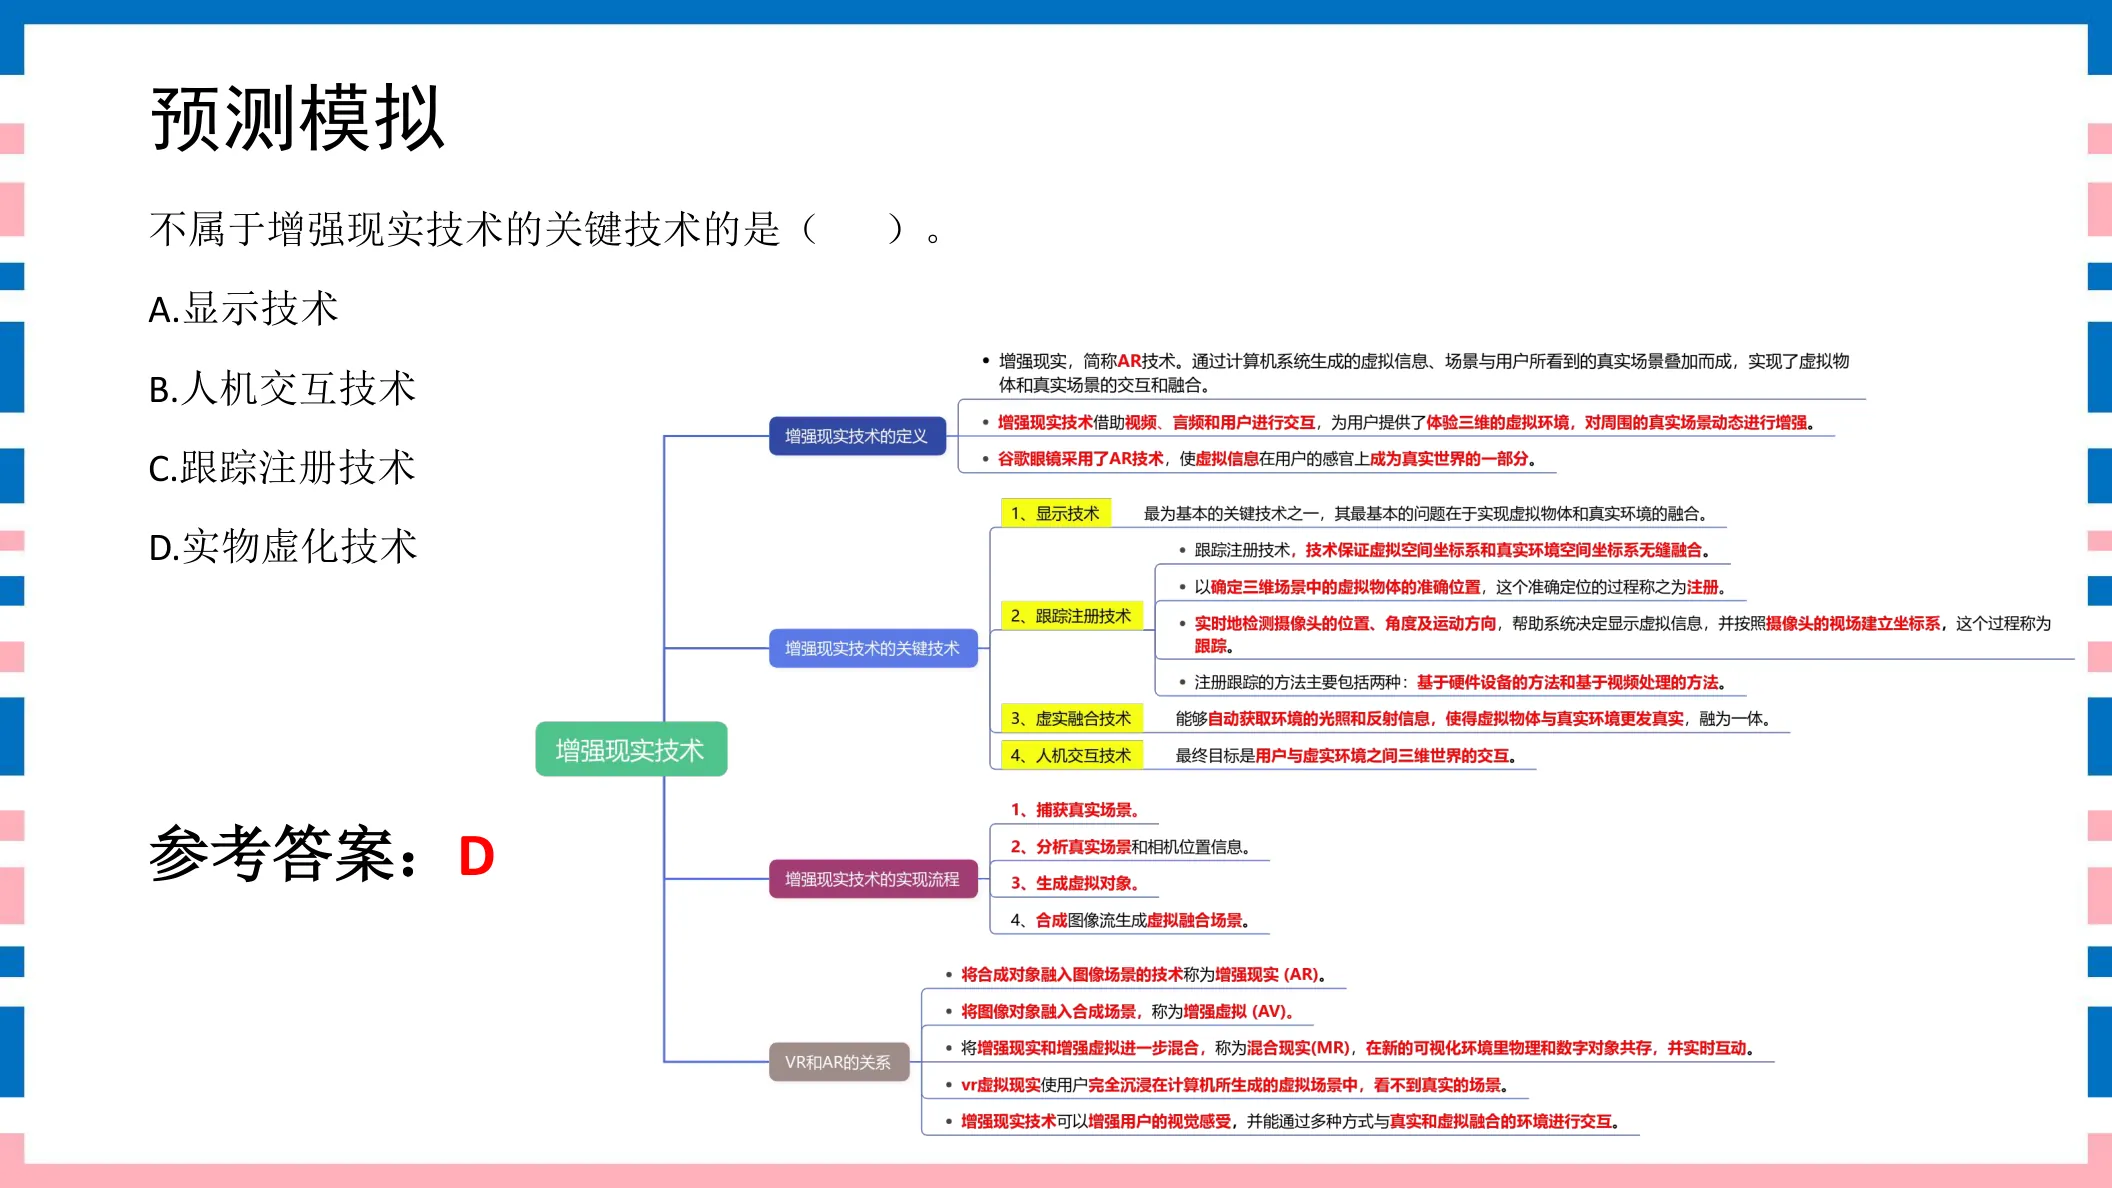
不属于增强现实技术的关键技术的是( )。A. 显示技术B. 人机交互技术C. 跟踪注册技术D. 实物虚化技术
参考答案:D
◆ 考点:增强现实的关键技术包括显示技术、人机交互技术、跟踪注册技术;实物虚化技术不属于AR关键技术(讲义P55)。
◆ 判定:选“不属于” → 实物虚化技术D。
⚠ 易错提示:AR三关键技术=显示+人机交互+跟踪注册;“实物虚化”是VR侧概念,别混。
讲义原页对照 第55页 · AR关键技术与流程
点击图片可弹层放大查看讲义原页